2026-10-25 06:20:08
作者:
科技
上周在南京河西的某个产业展上,我挤在一群举着手机的大学生中间,盯着台半人高的机器人蹲在地上拧矿泉水瓶盖。
拧得很慢。
前三次都滑了。
旁边的工程师急得满头汗,说昨天在实验室还顺得很。围观的人一开始还笑,后来突然有人拍了下大腿,说这不就是咱们小时候学用筷子的样子吗——没人天生会夹花生,都是掉个十几次,手指摸出那种捏力刚好不碎也不滑的分寸感,才学会的。
别被“通用机器人”的宣传稿骗了
很多人刚接触这个概念的时候,会把它理解成“给大模型装个机械身体”,觉得只要把当下最火的大模型接到机器人的关节上,它就能立刻像人一样跑跳做事。这种理解从根上就错了。
之前做工业机器人的逻辑是什么?是工程师把所有动作拆成固定参数,连拧瓶盖要转多少度、施加多大的力、碰到多大阻力就停都标得清清楚楚,换个瓶身更滑的矿泉水,换个没拧紧的瓶盖,这套精心写的代码立刻就失灵。你让它换个场景开抽屉?之前的代码里根本没写抽屉的阻力参数,它只会傻站着。
现在的变化根本不是“给大模型装个身体”这么简单。它不需要人提前把所有规则都写死。它会自己拧,滑了就调整手指的角度,力度大了就松一点,几十次练习之后,它自己就摸出了拧不同瓶盖的通用方法。
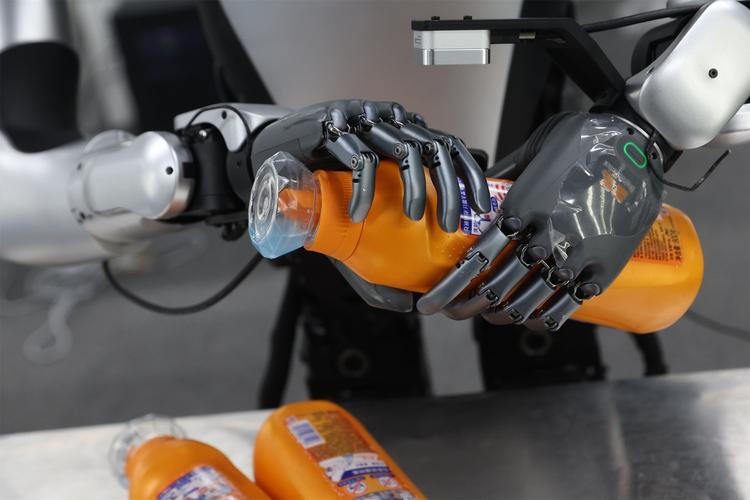 实验室里反复练习拧矿泉水瓶盖的具身智能机器人
哦对,那天展上那个机器人,拧开瓶盖之后还晃了晃瓶子,像在确认有没有水洒出来。我旁边的小朋友当场哇了一声。
“身体记得的事”,才是大模型缺的那块拼图
说实话我之前看那些吹大模型马上要渗透进所有生活场景的文章,总觉得哪里不对——一个从来没踩过水坑、没被太阳晒得睁不开眼、没因为手滑把奶茶泼在键盘上的家伙,怎么可能真的懂这个世界啊?
懂是装的。
它的所有知识,都是别人嚼碎了喂给它的文字。传统的大模型所有的认知,都来自人类沉淀下来的文字数据——它能准确描述“烫”是什么感觉,能说出“玻璃杯从桌面滑落会摔碎”的物理规律,但它从来没有真的被烫到过,也没有伸手接住过滑下去的杯子。它不知道刚从冰箱拿出来的可乐罐外壁会凝水变滑,不知道铺了地毯的房间里走路的声音会更闷,不知道伸手接别人递过来的东西时,要留多少空隙才不会把对方的手碰疼。
这些细碎到根本没人会专门写进书本的经验,就是之前的大模型永远补不上的短板。
具身智能最有意思的地方,就是它不再只靠文字学世界了。它有自己的传感器,有会因为长时间运转发热的关节,有摔了会留划痕的外壳,每一次和真实世界的碰撞,都在给它补那些从来没有被记录的、摸不着的“身体记忆”。
 具身智能机器人通过触觉传感器感知物体质感的特写
离真正能用的那天,其实还隔着好多“拧瓶盖的距离”
 离真正能用的那天,其实还隔着好多“拧瓶盖的距离”
之前和一个在高校做相关研究的工程师聊天,他说现在行业里最容易出现的误区,就是把技术进度想得太乐观。很多人刷到几个机器人做后空翻、泡咖啡的短视频,就觉得再过两年,这种机器人就能进家门当全能保姆了。
哪有那么容易。
你让它给你泡一杯温度刚好的蜂蜜水,它要判断蜂蜜罐的盖子拧多紧,要倒多少水不会洒,要试温度的时候不会把杯子碰翻——这些事人做起来毫不费力,但对机器人来说,每一个步骤都是要在真实场景里摔上几百次才能摸准的分寸。他说现在最大的问题根本不是模型不够聪明,是“世界的变量太多了”。你家的地板是亮面瓷砖还是哑光的,你家的猫会不会突然冲过来抱它的腿,你放在桌上的杯子是陶瓷的还是塑料的,这些东西根本没法提前把所有规则都写死,只能靠它自己去碰、去试。
现在所有的技术进展,都还停留在“攒经验”的最初阶段,离那种能灵活适配所有家庭场景的通用服务机器人,还有很长的路要走。上次看个实验室的公开视频,里面的机器人学给人递纸巾,练了整整三周,才做到不会把纸巾塞到对方鼻子里。
听着离谱。
但这就是真实的进度。
上周从展上出来的时候,我买了瓶冰可乐,拧开的时候突然想起那个拧了三次才拧开瓶盖的机器人。以前总觉得未来的科技应该是闪闪发光的,是一下子跳出来颠覆所有认知的。现在突然觉得不对。
未来可能就是这样的。
蹲在角落,笨笨的,拧十次瓶盖,掉八次东西,慢慢攒够了所有细碎的经验,某一天你突然发现,哦,它好像真的能帮你做点事了。
没那么酷。
但很实在。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:蹲在实验室角落拧瓶盖的机器人,藏着具身智能的真实底牌
文章链接:https://m.lfdjt.com/p/keji/a/13345.html