很多人第一次见这个场景,都会觉得这是啥高科技,是算法堆出来的魔法。
真不是。
先把“抓稳”的错觉戳破
大部分刚接触产线的人,对定位抓取的第一认知全是错的。
他们以为这事儿的核心是“抓得牢”——夹爪力道越大越好,位置卡得越死越好,恨不得把零件焊在夹爪上才放心。
哪有这么简单。
就说那块薄铝板,厚度还没易拉罐的皮厚,你夹太狠,直接在板面压出个指甲盖大的凹印,后面进喷涂线,光线一照全是瑕疵,整批货都得返工。上次邻线的调试师傅刚入行的时候,就犯过这个错,把夹爪的压力阀拧到最大,抓了二十多片铝板,拆下来检验的时候,每片上都有清晰的夹痕,被线长追着骂了半层楼。
定位抓取的核心从来不是“抓”,是“先找准位置,再用刚好的力道碰零件”。力道是算过的,刚好能把零件从传送带上拎起来,不会滑掉,也不会把零件夹变形。
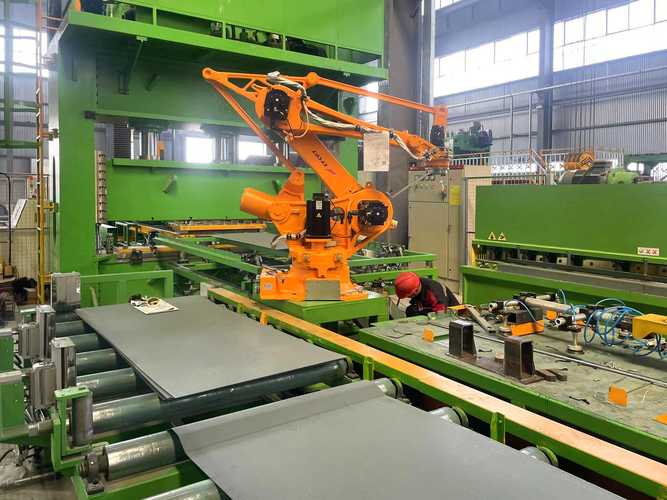
说真的,这亏我十年前也吃过。刚接自动线的时候,调塑料外壳的抓取工位,总觉得夹爪松,每次都往上拧半圈压力,结果抓了不到半小时,夹爪直接把外壳的边角夹裂,掉下来的碎渣卡进了传送带的缝隙里,拆设备清渣清了俩小时,下班的时候天都黑了。
找位置的那0.1秒,藏着所有细节
很多人以为,机械臂的定位是提前算好固定坐标的,只要把机械臂的程序写死,到点伸手抓就行。
太天真了。
传送带跑久了,皮带会松,会因为物料重量的变化左右晃;冲压机落料的时候,冲击力会让料架的位置偏个几十微米;哪怕是车间的温度变高了,金属的零件架都会因为热胀冷缩挪一点点位置。这些你人眼根本看不出来的小变化,攒起来就足够让机械臂抓空,甚至直接撞在零件上。
定位的本质,是给所有“不固定的变数”留够修正空间。
就像你自己伸手去桌上拿水杯,你不会先拿尺子量好杯子离你手的距离,定好坐标再伸手——你是眼睛扫一眼杯子的实际位置,手伸过去,碰到杯壁的瞬间收力,把杯子拿起来。机械臂干的事儿,和这个逻辑一模一样。
在零件到达抓取工位之前,架在传送带上方的相机会先扫一遍,把零件的实际位置、倾斜角度、甚至表面有没有沾碎屑,全算成坐标传给机械臂。机械臂拿到坐标,再调整自己的运动路径,伸到零件上方合适的位置,夹爪慢慢落下去,碰到零件的瞬间,力传感器立刻给信号:碰到了,停。
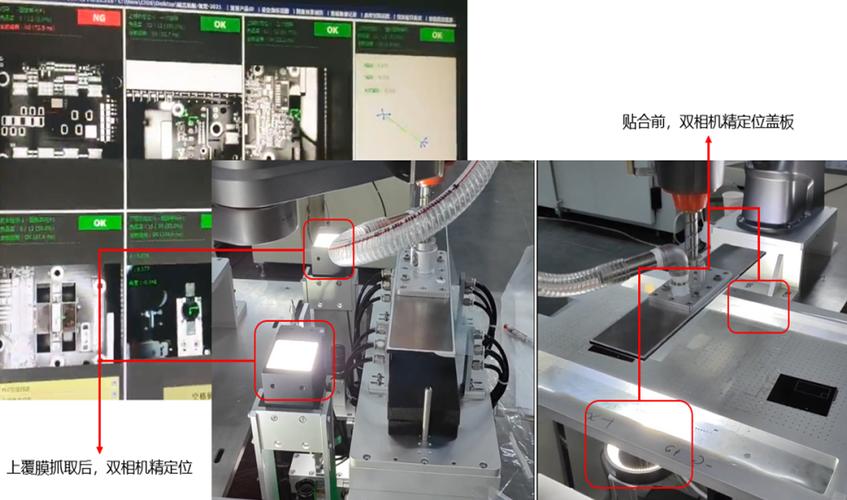
没有什么魔法。就是把人拿东西时那点下意识的反应,拆成了一个一个能被传感器捕捉的信号。
那些让人头大的抓空故障,根本不是你想的那样
做产线调试最磨人的,从来不是设备坏了修不好,是那种时有时无的抓空故障——明明零件就在那放着,机械臂每次都差个一两毫米,抓在零件的边缘,滑掉。
大部分新人碰到这种问题,第一反应就是调参数。机械臂偏左了?那就把坐标往右挪1毫米;偏上了?就往下压0.5毫米。凑合用个三五天,问题又冒出来,再接着挪。
纯纯瞎忙活。
我之前碰到过一个闹心的故障,整整找了三天原因。每次抓带弧度的塑料电池壳,都会有百分之五的概率抓歪。一开始以为是视觉相机的精度不够,换了新相机,调了半天参数,还是不行。最后蹲在工位旁边盯了一下午,才发现传送带上粘了半块之前掉的塑料碎渣,零件放上去的时候,一侧垫了半毫米,整个壳子翘起来一点。相机拍的时候,把翘起来的最高点当成了零件的平面基准,算出来的坐标直接偏了两毫米。
我拿镊子把那半块碎渣夹出来,设备立刻就稳了。
还有更离谱的。见过一个调试工程师,在设备前面蹲了整整一天,调了几十版定位参数,最后发现是相机镜头上沾了个小飞虫,挡了四分之一的视野,算出来的坐标全是歪的。
谁能想到啊。
你以为那些动辄上百万的精密设备,在车间里要面对的从来不是实验室里一尘不染、位置分毫不差的理想零件,是会沾灰、会变形、会因为前道工序的一点点偏差就歪个角度的真实物料。
都是烟火气。
上次小徒弟看完整个工位的调试,蹲在传送带边上捡了半块掉的料渣,突然说原来这机械手也不是什么遥不可及的高科技,就是把人平时拿东西的那点小心思,拆成了一个一个传感器和参数。
我拍了拍他的安全帽。
对啊。哪有什么魔法。就是较真而已。
作者|制造
排版|制造
审核|知知