 大讲堂
南京江心洲那头,傍晚风大。我看见一个人把无人机拉到三米高,松杆,机器悬在半空,像被一根看不见的线拽住。风一推,它斜出去半米。别急。两秒后,它自己蹭回来。旁边朋友说,GPS准呗。我说,不全是。GPS只负责“你在哪”,不负责“你不许往左偏”。真正管那一下的,是机器里一堆便宜又烦人的小传感器。
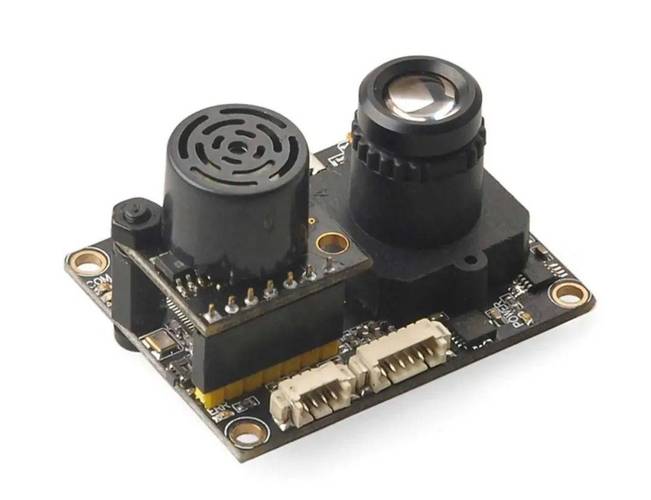
悬停这件事,外行看是静止,内行看是每秒几百次微调。加速度计、陀螺仪、气压计、地磁、GPS、下视摄像头、超声波……堆在一起。它们互相不信任。陀螺仪说“我转了”,加速度计说“没觉着”,气压计说“你掉了”。怎么办?卡尔曼滤波之类的算法出来和稀泥。不是玄学,是算概率。谁的历史表现稳,就多听谁一点。谁今天抽风,权重就低。听着很智能,对吧?其实像办公室里传八卦,最后拼出一个“多数人觉得靠谱”的结论。
室内没有GPS,光流就顶上来。下视摄像头盯着地面纹理,瓷砖、木纹、地毯上的花纹。纹理太单一,它直接懵。白墙,纯色地砖,水面。飞手在室内飞,忽然漂移,不一定是坏了。光流找不到参照。超声波定高也怕吸音材料。地毯厚,反射乱,高度数据就飘。室外呢,GPS更新没那么快,你猛打杆,它先让姿态控制器扛,再等位置修正。所以悬停不是钉死。是弹簧。风越大,弹簧越长。
图传不是直播,它更像一条随时会断的窄桥
很多人以为图传是“手机连WiFi”。差得远。遥控链路负责你发指令,图传负责画面回来。两个东西经常挤在2.4GHz和5.8GHz附近。城市里,商场WiFi、蓝牙、微波炉、隔壁工地对讲机,全在抢。你看到画面卡一下,不是飞机慌了,是桥窄。

天线方向也讲究。遥控器天线侧面像甜甜圈,尖头对着飞机,反而容易弱。有人把天线杵成一根筷子,然后抱怨飞不远。我一开始也这么干过,蠢哭。飞机侧飞,天线极化一变,信号掉。自动返航也不是按了就万事大吉。它先爬到你设的返航高度。如果返航高度低于楼,路径上有塔吊、树枝、玻璃幕墙,避障能救,但避障不是全能。更烦的是,返航逻辑通常走直线。直线在南京河西那种楼缝里,经常是笑话。
还有个误区:自动返航不等于避障全开。有些机型在返航时只开前向避障,侧后方弱。你设的返航高度如果是80米,风大时返航耗电比去程多。逆风去,顺风回,算运气。逆风去,逆风回,电量就危险。别问为什么。空气不跟你讲道理。
避障像夜路开车,只认它“见过”的障碍
视觉避障靠摄像头和算法。摄像头怕什么?透明玻璃。细电线。树枝末梢。水面反光。晚上没光。它看东西像人眯着眼,能认出大体轮廓,认不出蜘蛛网一样的线。红外和毫米波能补一些,但成本、功耗、重量卡着。消费级机器不会堆太多。于是你看到宣传里有“全向避障”,实际高速侧飞时,还是可能亲上墙。
有个对话我常碰到。
“我开了避障,怎么还撞了?”
“你撞的是啥?”
“一根电线。”
“它不认识电线。它只认识‘大块障碍’。”
“那要怎么办?”
“别把机器当自动驾驶。你才是那个负责看路的人。”
这话听着像废话。可炸机十次,八次是“我就飞一点点”。飞手站在树后,图传开始花,心里还觉得没事。飞机在树冠上面。你看不见它,它也看不见你。中间那根图传链路,正在被树叶和水汽啃。然后黑屏。然后你听到螺旋桨打叶子的声音。然后没有然后。
电池不是油箱,它更像一个会撒谎的沙漏
锂聚合物电池的电压不是线性掉。前一半电很耐用,后一半像跳楼。低温更狠。南京冬天,江边风一吹,电池内阻上来,电压瞬降。遥控器显示还剩30%,你推满杆,它突然报警说10%。不是电池坏了,是它喘不上气。你慢慢飞,它又能回一点。这种“回血”让人误判。以为还能再拍一条。
正确做法很无趣:起飞前预热电池,别在低温里满杆猛冲,剩三成左右就准备回。返航不是剩10%才按。剩10%时,风一吹,你可能要迫降在别人家阳台。别问我怎么知道的。说多了都是泪。
空域不是无人区,飞之前先搞懂“谁能管你”
无人机越来越便宜,空域可没变宽。机场净空区、军事管理区、重要设施、人群上空,都有规矩。很多机器内置电子围栏,但围栏更新不勤,边界也粗糙。有的地方地图上看着荒,实际是训练空域。你飞上去,可能有人来找你聊天。聊天内容不轻松。
实名登记、飞行申请、适飞空域查询,这些流程不酷。但比事后解释便宜。有人觉得“我飞得低,没事”。低也有低的麻烦。人群头顶,桨叶一旦脱落,就是安全问题。景区保安不让飞,别硬刚。你赢了吵架,输了机器,划不来。
端侧AI和5G-A来了,但别急着把遥控器扔了
现在新机器开始塞算力。识别目标、自动跟人、绕障、航线学习。端侧AI让飞机更懂画面,不用把全部数据传回云端。5G-A、低延迟图传也在推进。听起来像无人机要变机器人。趋势是趋势。可自主性越强,人越容易走神。人一走神,机器犯错时,你反应不过来。
我反而觉得,接下来重要的不是飞得多远,而是“边界感”。飞机知道自己不知道什么。看到不确定的东西,减速,悬停,请求人接管。这比吹“全自动”有用。现在的避障已经在做类似的事,只是还不够稳。风一乱,光一暗,算法就露出破绽。

植保、巡检、测绘这些场景,反而比航拍更早接受“半自动”。航线规划、断点续喷、仿地飞行,都是在减少人的重复劳动。可田埂边的高压线、山坡上的斜拉线,依旧是老问题。机器不认,得靠人提前标。科技不是把麻烦消灭,是把麻烦换了个地方。有时候换得好,有时候换得更烦。
真想少炸机,先学会看风、看地、看自己
看风,不是看天气预报的大风蓝色预警。是看现场。旗子、树叶、水面波纹、烟。无人机在地面时,风可能还行。升到一百米,风完全另一个脾气。看地,是看地面纹理、反光、人群、电线。看自己,是看电量焦虑、虚荣心、侥幸心理。最后这个最难。
我自己的习惯很土。起飞前摸一下桨叶有没有裂。看一眼电池温度。把返航高度设到比周围楼和树再高一点。图传一卡,先升高,或者转回来。不头铁。飞行中少看手机,多看天空。拍不到就拍不到。机器还在,下次还能拍。
无人机好玩的地方,不是它多像科幻片。是它把一堆传感器、算法、电池、无线电、空气动力学塞进几百克塑料里,然后在你头顶晃晃悠悠地干活。你打杆,它听话。你不打杆,它也在忙。每一次稳定悬停,背后都是一群小零件在吵架。吵赢了,画面就稳。吵输了,你就去草丛里捡。
所以下次看到它悬停,别只觉得酷。想象一下:风在推,地磁在飘,GPS在慢吞吞报坐标,摄像头在找纹理,电池在掉压。它还在那儿。像被一根看不见的线拽住。那根线,不是一根。是一把。
作者|科技
排版|科技
审核|安然