不是AI装个轮子就叫具身智能
旁边站着的研发小哥见我凑得近,主动搭话:别把这玩意儿跟你家那台扫地机器人混为一谈,那是“预存规则的机器”,这台是从真实碰撞里长出来的体感记忆。 我问他啥叫体感记忆? 他说,你家那台扫地机器人的障碍物识别,是提前把“桌子腿、墙、鞋”的模型喂给系统,碰到对应轮廓就躲,要是碰到个没见过的东西——比如我刚才掉的那个毛绒钥匙扣,它大概率会直接撞上去。但这台不一样,它的训练数据里没有“钥匙扣”的模型,它是靠外壳上的触感传感器、底部的压力传感器,碰到软的东西就自动调整力度,碰到不确定的东西就停下来“观察”两秒,再决定要不要靠近。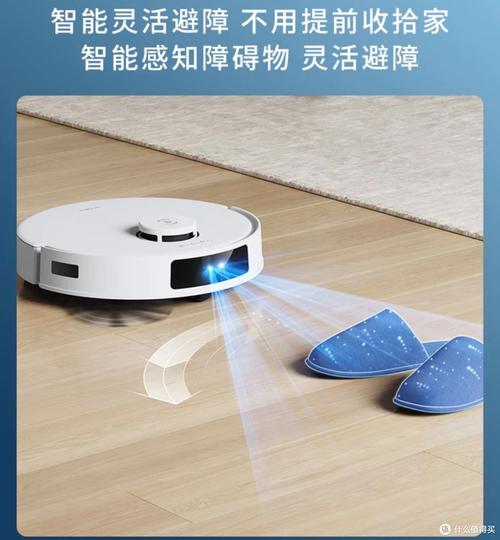
它不是学会了规则,是长了“会碰的脑子”
之前跟一个做自动驾驶的朋友喝咖啡,他说现在大家喊的具身智能,其实不是什么凭空冒出来的黑科技,是之前做机器人、做自动驾驶的那帮人,终于把分家几十年的“感知、决策、执行”三个模块捏到一块了。 之前的AI是什么样的? 你给它一张桌子的照片,它能告诉你这是桌子,能算出桌子的长宽高,但它从来没真的伸手摸过桌子——不知道桌面是凉的还是暖的,不知道桌腿碰上去是硬的还是软的,不知道如果把一个杯子放在桌角,稍微碰一下就会掉下来。 具身智能的核心,从来不是“给大模型装个轮子”,而是把“思考”和“身体的感知”彻底绑在一块。 就像你伸手去拿桌上的杯子,不是先在脑子里算“杯子在30厘米外,倾斜角度45度,需要用2牛的力”,你是伸手,指尖碰到杯壁的凉度,感觉到杯子有点滑,自动调整手指的力度,整个过程连想都不用想。 这台扫地机器人就是这样,它不是先算好“奶茶渍在我前方10厘米,需要左转30度绕开”,它是底部的传感器感觉到地面的摩擦力不对——普通地砖的摩擦力是固定的,奶茶渍上的摩擦力变小了,它就自动停下,然后调整路径。 说出来你可能不信,研发小哥说,这台机器人的训练数据里,有三分之一是它被志愿者故意绊倒、被踢脚、被猫跳上去踩的真实记录。 挺惨的。 但就是这些摔出来的经验,比一万条预编的规则都管用。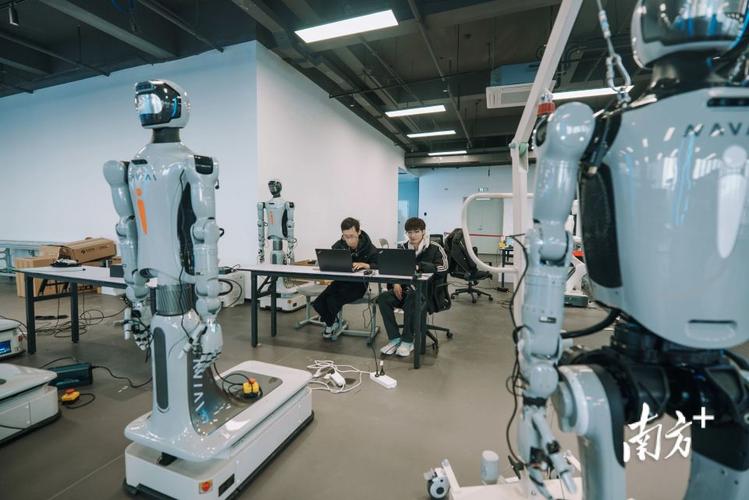
别等它飞进你家,现在的坑还没填完
我当时问小哥,这玩意儿什么时候能买回家帮我照顾那只拆家的猫? 小哥翻了个白眼:你家猫要是跳它头顶上睡一觉,它能原地宕机三小时。 真的。 别信那些吹“具身智能明年进家庭”的稿,都是蹭热点的。我现场特意试了试,把一个装着半杯水的纸杯放在它前面,它停了,但是不敢动——它能感觉到纸杯是轻的,但是不知道如果碰倒了水会洒出来,它没有这个“生活常识”。 小哥说,现在的具身智能,还在“学走路”的阶段,就像八十年代的个人电脑,或者零几年的智能手机,你现在看到的都是实验室里打磨出来的样品,真要放到普通家庭里,问题多了去了。 比如成本。这台扫地机器人外壳上的触感传感器,单是那层带弹性的感应材料,成本就顶我家那台老扫地机器人的整机价格。 比如复杂环境的应对能力。你家要是有个翘起来的地毯边,有个掉在地上的数据线,有个乱跑的小孩,它现在还搞不定。 还有个挺有意思的误区,很多人觉得具身智能就得是人形的,得有胳膊有腿,长得像人。其实根本不是——扫地机器人是具身智能,自动驾驶的车是具身智能,甚至你家那个能自动感应开合的垃圾桶,要是能根据扔过来的垃圾的重量调整开盖幅度,也算具身智能的雏形。 具身智能从来不是要造一个长得像人的机器人,是要造一个能跟真实世界好好打交道的东西。 逛完展出来,我在地铁上翻我家那台老扫地机器人的APP,还在推“升级障碍物识别模型”的补丁。 突然觉得挺好笑的。 我们花了几十年把AI从算盘里拉出来,塞进对话框,教它读全网的书,说最漂亮的话,现在又要把它塞回有温度、会撞墙、会被猫欺负的身体里。 绕了一大圈。 原来AI最该学的,从来不是怎么说漂亮话,是怎么好好踩在地上,不绊人。作者|科技
排版|科技
审核|小北