上周蹲在苏州吴江的一个实验室角落,看一台半人高的机器人蹲在地上,用指尖捏着M3的螺丝钉,对着实验台的孔位摸了三次才插进去。
旁边的工程师叼着半根包子,喊了一句:“别盯着摄像头算啊,用你手腕的力反馈啊!”
我当时突然反应过来——哦,这就是最近炒得沸沸扬扬的具身智能,根本不是我之前在行业展会上看到的那种,站在玻璃罩里挥挥手说“你好我是具身智能机器人”的花架子。
别拿大模型的“嘴炮”,套具身智能的“手脚”
说实话,我之前也被网上的营销稿忽悠过,觉得不就是把ChatGPT这类大模型接到机器人的壳子上吗?好像只要给机器人装个会聊天的大脑,就算是具身智能了。
直到那天看那个机器人捏螺丝,第三次尝试的时候,它手腕的电机轻轻抖了一下,自己把螺丝转了15度,咔哒一声卡进了孔位。那一下我鸡皮疙瘩都起来了。
这根本不是靠摄像头拍了孔位的像素坐标,算出来要转多少度插进去的。是力反馈传感器传递回来的阻力变化,让它自己调整了角度——就像你闭着眼睛摸钥匙孔,手碰到金属边的时候,自然会微调钥匙的角度,根本不需要眼睛盯着算。
之前的工业机械臂是什么样的?提前编好固定的运动路径,走完每一个点都卡得死死的,只要螺丝歪了半毫米,就直接卡壳报警,等着人来救。它没有“身体”,只有执行代码的机械结构。
而现在的具身智能,核心逻辑根本不是“让AI更会说话”,是让AI学会用身体的感知去思考——你踩在地毯上的软度,握杯子时的力度,下台阶时重心的偏移,这些所有来自皮肤、肌肉、关节的信号,都是思考的一部分,不是光靠摄像头和大脑就能算出来的。

那些被吹成神的能力,其实都是人类练了十几年的本能
我那天在实验室站了一个半小时,看旁边的双足机器人在软垫上练单脚站,一共摔了17次。
工程师说,这是它这周第47次来练这个动作。说这话的时候他手里的包子已经凉透了,语气里全是吐槽:“之前我们也想过直接把动作捕捉的数据灌给它,让它直接学现成的动作。结果一碰到真实的地面就卡壳,硬的软的分不出来,踩个小石子就直接跪,还不如让它自己摔。”
你想想你自己学单脚站是什么时候?两三岁吧。摔了不知道多少次,慢慢才知道脚往哪个方向偏的时候,要把胳膊往哪边摆才能找回平衡。这个过程根本不是靠某个人教你“重心偏移10度的时候,左腿肌肉收缩20%”,是你的神经和肌肉在一次次摔倒里,攒出来的身体记忆。
现在的具身智能,就是在补这门课。之前的AI是什么?是坐在电脑前的天才,算数比人快一万倍,能写能画能聊天,但连下台阶都不会。因为它没有身体,从来没踩过真实的地面,不知道什么是软什么是硬,不知道手里拿的纸杯子一捏就扁。
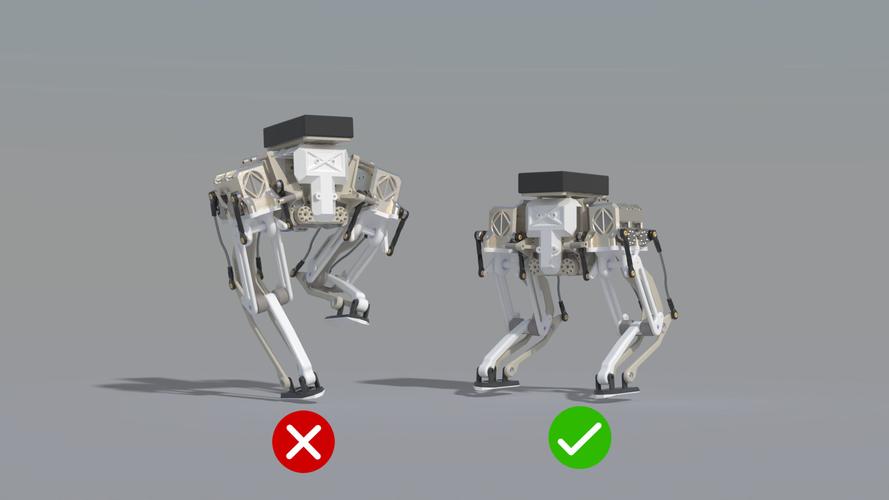
很多人看网上波士顿动力机器人跳芭蕾、跑酷的视频,就觉得“这都是提前编好的动作,不算真的智能”。其实现在的路线早就变了——不再是给机器人写满每一个动作的代码,是让它在安全的软垫上随便摔,每一次摔倒的信号都存下来,慢慢学会怎么调整重心,怎么适应不同的地面。
离普通人的生活,到底还有多远?
不过话说回来,别被网上剪出来的短视频骗了。那些机器人给人做咖啡、叠衣服的片段,很多是拍了几十条才剪出来一条能用的。真的让它在你家厨房叠你昨天扔在沙发上的T恤,它大概率会把你的真丝睡衣扯破。
为什么?因为你家的环境太乱了。实验室里的地面是平的,货架是固定的,所有待操作的物体位置都是提前校准过的。真到了家里,沙发上有猫毛,地上有拖鞋,水杯是歪的,窗帘被风吹得晃,这些乱七八糟的变量,会让它的传感器直接懵掉。
我问那个啃凉包子的工程师,你们觉得什么时候能看到具身智能的机器人进普通人家?他想了想,把最后一口包子咽下去,说:“先别想家用,先把工厂里的活干明白再说。现在我们做的版本,能在仓库里把不同大小的快递盒分好类,不把盒子捏扁,就已经要谢天谢地了。”
他指了指角落里那个拧螺丝的机器人,说这台机器身上的传感器,光手腕上的力反馈模块,就比三年前我们做的整台演示机器人还贵。现在的成本根本撑不起家用,就算技术真的到了那一步,普通人家也买不起。
我之前看到好多文章吹,说具身智能出来之后,再过两年就能替你做饭、帮你带孩子、打扫卫生。说真的,这种话听听就算了。现在的具身智能,能在工厂里帮工人递个工具,能在仓库里整理货架,能在养老院里帮行动不便的老人递个水杯,已经是非常实在的应用了。
我走的时候,那个拧螺丝的机器人又把一颗螺丝碰掉了,滚到了实验台底下。它蹲下去摸了半天,没摸到,转头看向工程师,发出了一声低低的提示音。
工程师翻了个白眼,弯腰把螺丝捡起来递到它手里。
你看,这才是真的具身智能。
不是什么无所不能的神。
是个还在学走路、经常闯祸、需要人搭把手的小家伙而已。
作者|科技
排版|科技
审核|安然