上周去做机器人研发的朋友家蹭饭,刚进门就看见他家那台标价六位数的人形机器人,举着半米长的机械臂悬在沙发上方,屏幕上的转圈圈加载图标转得快把人看晕。他家三花奶猫把猫条碰进了沙发缝,露了个塑料尾巴尖在外面,机器人晃了三分钟,机械臂伸进去半寸就卡住,愣是没把猫条掏出来。
朋友蹲在地上把猫条掏出来,翻了个白眼:之前吹得天花乱坠的具身智能,现在连我家猫的零花钱都看不住。
你之前刷到的“具身智能”,大概率是演的
刷短视频的时候你肯定刷到过这类内容:机器人翻跟头、端咖啡、给人递纸巾,配的文案全是“具身智能时代已经来了”。
仔细看你就会发现不对劲。
那些能精准接住抛过来的乒乓球的机器人,脚下的移动平台是提前画好定位线的,抛球的角度和力度是跟机械臂提前对了几十遍脚本的,别说突然飞过来一只蚊子,你就算悄悄把乒乓球换成个乒乓球大小的糖块,它可能抓起来就直接捏碎。
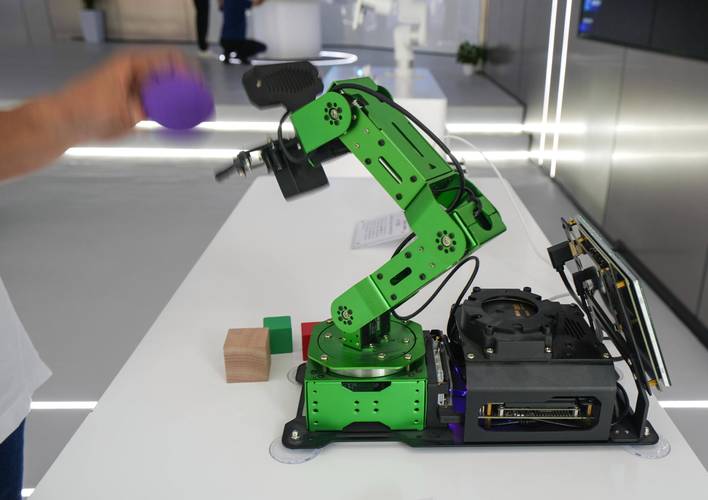
好多人对具身智能的误解,从一开始就偏了。觉得只要给现有的机械臂接上大模型API,让它能听懂人话,就算是具身智能了。
根本不是。
之前的机器人,哪怕是最灵活的协作机械臂,本质上是个没有触觉的“木头脑袋”。它知道自己的关节转到多少度,知道按照程序该在什么位置停下,但它不知道碰到软的东西要收力,不知道踩在地毯上会滑一点,不知道面前站着的是穿西装的人还是乱跑的小孩。你让它抓一个鸡蛋,它能按照设定的力度把鸡蛋抓碎——因为它根本不知道“鸡蛋壳是脆的”这件事,是写在几百本百科书里的文字,从来不是它自己摸出来的感知。
所谓“具身”,本质是让AI长了会怕疼的皮肤
去年在一个封闭实验室的开放日,我见过一次真正让我起鸡皮疙瘩的测试。
那台机器人没有做什么花里胡哨的动作,只是站在测试台边,机械臂的前端装了一层薄得像保鲜膜的柔性触觉传感器。测试人员把一片温度调到52度的加热片,慢慢凑到传感器前面。
离加热片还有一厘米的时候,机械臂开始往后缩。
碰到的那一瞬间,它“唰”一下就把胳膊收回到了初始位置,反应速度跟人被热水烫到的反射几乎没有差别。旁边的研发人员说,这是他们练了三个多月的成果——之前没有装这层传感器的时候,哪怕把加热片贴在机械臂上,它都能面无表情地继续按程序走,根本不知道“烫”是什么感觉。

这才是“具身”两个字真正的意思,核心就是给之前泡在数据里的AI,接上能感知温度、压力、材质的真实身体反馈。
之前的大模型是什么?是缸里泡着的大脑。它读了全世界所有写“火是烫的”的书,看了几百万张人被烫到缩手的图片,但它从来没有真的被火烤过,从来没有过皮肤被烫得发疼的记忆。它能一字不差地背出来“碰到高温物体要快速回避”的知识点,但你真把它放在火边,它根本不知道要躲。
而具身智能要做的事,就是给这个泡在缸里的大脑,接上一套真正的皮肤、关节、肌肉。让它能摸出来丝绸是滑的,摸出来陶瓷杯子是凉的,踩在洒了水的地板上的时候,会自动把步幅放小一点,怕摔。
你看人类从小到大的学习过程,根本不是先把所有课本背完才学会走路的。是爬的时候磕到桌角,知道硬的东西会疼;是伸手抓杯子的时候被热水烫到,知道烫的东西不能随便碰;是踩在冰面上滑了一跤,知道表面光滑的地方要放慢脚步。所有这些刻在骨子里的反应,从来不是靠看书学来的,是靠身体一点点试出来的。
别急着吹它能抢工作,现在它连叠个T恤都费劲
不过话说回来,现在整个行业的进度,离大家期待的“能帮你做家务的机器人”,还差着十万八千里呢。
上次去参加一个机器人产业的交流会,展台上面摆了个叠衣服的机器人。工作人员把一件叠得整整齐齐的纯棉T恤放上去,机械臂三下五除二,叠得比我妈叠的还板正。我趁工作人员去接水的间隙,把那件T恤揉成一团扔到了台面上。
机器人愣了。
机械臂伸出来,在揉成一团的T恤上面扒拉了三分钟,一会儿抓个衣角扯一下,一会儿把T恤推到台面边缘,最后“啪”一下把T恤扫到了地上,屏幕上跳出个“任务失败”的提示。
说实话,我家那只三岁的柯基,都能叼着T恤的角拖到洗衣篮里。
好多现在吹得神乎其神的具身智能应用,本质上还是在“理想环境”里做表演。就像你在驾校的封闭场地里把倒车入库练得炉火纯青,真开到早高峰的环线上,旁边的车随便加个塞,外卖员骑着电动车从你前面窜过去,你照样手忙脚乱。
之前那个做研发的朋友跟我吐槽,现在行业里最拧巴的风气,就是大家都在卷“怎么拍出最炫的机器人短视频”,没人愿意沉下心磨最基础的环境动态感知能力。比如机械臂抓豆腐的时候,力度控制在多大才不会把豆腐捏碎?抓玻璃杯的时候,多大的握力才能让杯子不滑下来?人突然走到机器人旁边的时候,要留多少安全距离才不会把人撞疼?
这些事没有捷径可走。不可能靠给大模型喂几百万张图片就解决,就得让机器人在真实的家里,摔几百次,碰掉几百个杯子,被家里的猫挠几次传感器,被乱跑的小孩撞几次,一点点攒出来对这个真实世界的感知。
那天从朋友家出来的时候,他追出来说,等他们的机器人练到能自己掏沙发缝里的猫条了,第一时间喊我来看。
我挺期待的。
毕竟能给猫剪指甲,能帮着捡掉在地上的橘子,不会因为你换了件新衣服就认不出来你是谁的机器人,才是真的跟我们的生活能搭上关系的具身智能。那些在舞台上跳得再炫的,说到底,也只是个会动的高级玩具而已。
作者|科技
排版|科技
审核|小准