那天在软件大道等红绿灯,风卷着梧桐絮往脸上飘。旁边停着台银灰色的测试车,车顶凸着个巴掌大的黑色圆疙瘩,慢慢转着圈。穿反光背心的工程师蹲在路牙子上啃手抓饼,油顺着牛皮纸往下滴,他也不管,眼睛盯着手里的平板,时不时抬头瞟一眼车顶的圆疙瘩。
红绿灯跳了。
我盯着那个转个不停的黑疙瘩看了半天。之前在各种发布会上听人把它吹成能实现高阶自动驾驶的核心黑科技,怎么到了现实里,就跟个没装完的卫星接收器似的,蹲在闹市区的车流里,连旁边卖手抓饼的摊子都扫得清清楚楚。
车顶上那个凸包,根本不是什么黑魔法
别被那些动辄几万块的宣传价签唬住。你就把它想成一个每秒眨几万次眼的测距员。
它没有眼睛,也不会像人那样靠光线反射脑补出完整的画面。它只是一个劲往前面发射那种人眼看不见的近红外激光,每打出去一束,就掐着秒表算这束光碰到障碍物弹回来的时间,换算成精确到厘米的距离。它甚至不会像人眼那样自动脑补被挡住的东西——半透明的塑料袋飘到它前面,它可能真的把那团薄塑料当成一堵密不透风的墙;路边的梧桐絮飘成一小片云,它可能会直接触发紧急制动。
它的所有判断,都建立在”打出去的激光能老老实实弹回来”这个最朴素的前提上。没有什么魔法,也没有什么能跨越物理规律的感知能力。
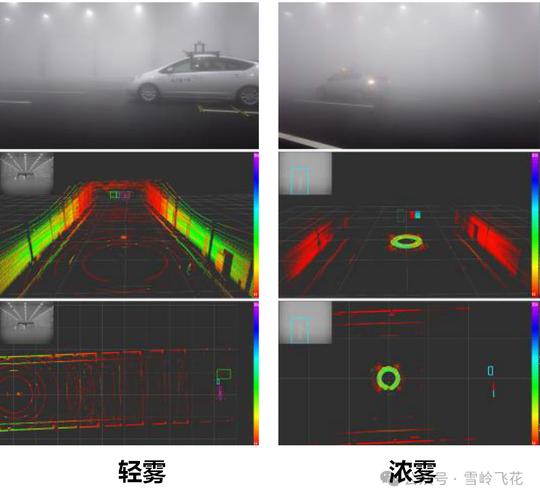
我之前总觉得这些传感器离普通人的日常很远。直到那天看着那台测试车慢慢往前开,激光雷达扫过路边停着的共享单车、滚在路牙子边的空矿泉水瓶、甚至卖手抓饼的摊子支起来的遮阳伞,才突然反应过来,这些密密麻麻的距离点拼起来的,就是我们每天走的那条路。
你听到的90%的激光雷达宣传,都故意藏了半句话
很多人说激光雷达比摄像头看得远,看得清,能在漆黑的夜里测出几百米外的障碍物。这话没说错,但他故意没说后半句——它认不出来那到底是个什么东西。
它能精确测出200米外有个半米高的物体,但它不知道那是个翻倒的路锥,是个被大货车掉下来的纸箱,还是个蹲在路边系鞋带的人。它从来不是来替代摄像头和毫米波雷达的,只是给整个系统补了一张没有纹理的深度地图。
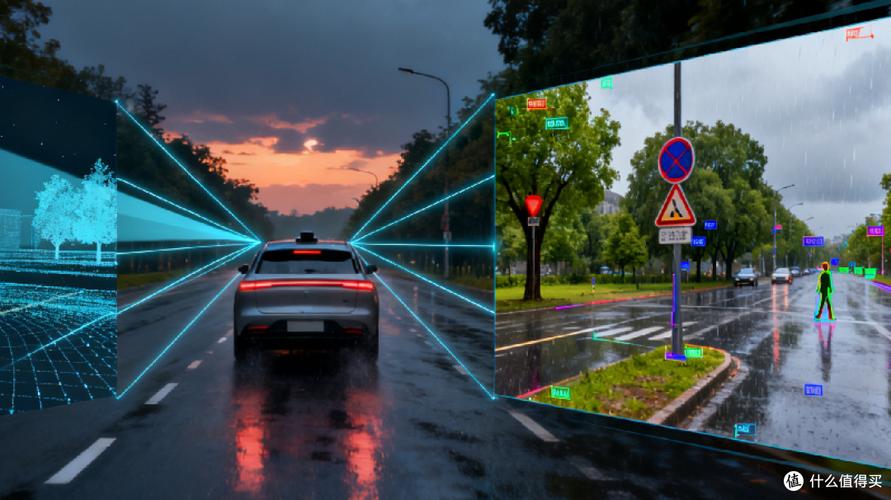
上次看测试视频,穿深灰色外套的人站在梧桐树的树荫底下,树叶挡了一半身体,激光雷达打出去的点云在人身上稀稀拉拉的,系统差点把这个人识别成路边长出来的树桩。还有下小雨的时候,路面的积水会把激光直接反射回去,它会误以为前面有个深不见底的大坑,坐在车里的人能感受到车无缘无故就开始减速,后车的喇叭按得震天响。
真的。
它从来不是什么万能的感知神器。你把它单独拎出来,就是个只会报距离的测距仪,连前面是猫还是狗都分不出来。那些吹得天花乱坠的宣传,无非是把它和算法配合出来的效果,全算在了它自己头上。
现在大家挤破头往上装的样子,像极了十年前堆手机摄像头
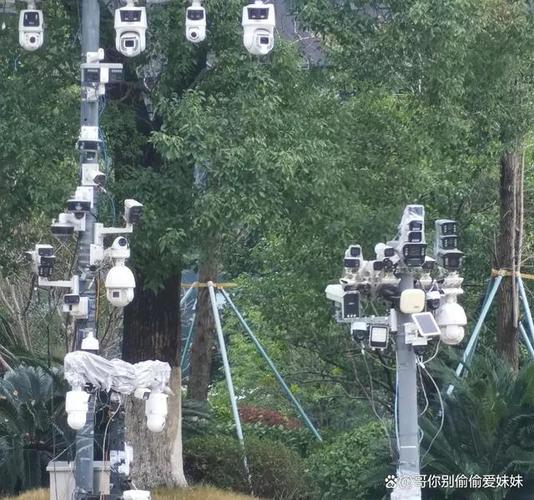
那天跟蹲在路牙子上的工程师聊了两句,他咬了一口加了里脊的手抓饼,说现在大家都在比谁装的激光雷达多,有的车在车顶装一个,有的在前保险杠嵌三个,有的连翼子板上都挖个洞塞一个。但真到了下雨天、下雾天,或者路面溅起泥水糊了镜头,不管你装几个,该看不清还是看不清。
他说他们现在每天在南京的绕城、软件大道、江宁的园区里绕圈跑,三分之一的测试时间都在调激光雷达的误判。上次碰到梧桐絮飘得最厉害的那天,测试车因为把飘过去的絮当成了前方的障碍物,在直道上连续踩了四次急刹,后车的司机摇着窗户骂了半天,他坐在副驾攥着安全带,手心全是汗。
很多人现在对激光雷达的期待,就跟十年前大家觉得手机摄像头堆得越多,拍出来的照片就越好一样。参数表上的数字越堆越高,实际用起来的时候,该碰到的问题一个都没少。装在保险杠上的激光雷达容易被泥水糊,装在车顶的会增加风阻,碰到极端天气的时候,所有的参数都要打个对折。
那天绿灯亮了,测试车慢慢往前开,车顶的黑疙瘩还在转。工程师把啃完的手抓饼纸袋子揉成一团,丢进路边的垃圾桶,拉开车门坐进了副驾。
我看着那台车汇入车流里,突然觉得,大家对激光雷达的态度其实有点好笑——刚出来的时候把它捧成能实现完全自动驾驶的救星,等装的人多了,又开始挑刺说它破坏车身设计、增加成本。其实它从来就没有大家想的那么万能,也没有那么不堪。
它只是个老老实实发激光、算距离的传感器。
仅此而已。
作者|科技
排版|科技
审核|见微