 大讲堂

他在找爷爷1958年开的咖啡馆的门牌号位置。
城市改造快二十年,原来的青石板换成了麻石,墙身补了三次砖,当年钉木牌的钉子早就锈成了粉。要把老照片里的门面精准叠在现在的街道上,靠GPS根本没用——巷子里信号飘得厉害。靠普通单视觉SLAM?之前踩过坑。
从飘移的定位到贴紧砖缝的记忆
去年第一次试的时候,选了个阴雨天。巷子里光线暗,墙面大部分都是翻新的清水砖,纹理少得可怜。扫到一半,定位直接飘了快六十厘米,把满洲窗的位置算到了隔壁卖鱼蛋的档口里面。老林对着屏幕笑都笑不出来。
师傅那时候跟他说,换视觉SLAM紧耦合惯性测量试试。
说实话,老林一开始听不懂这些词。他只知道原来的方案里,摄像头算自己的位置,惯性模块算自己的,最后拼起来出结果——也就是大家说的松耦合。那紧耦合呢?
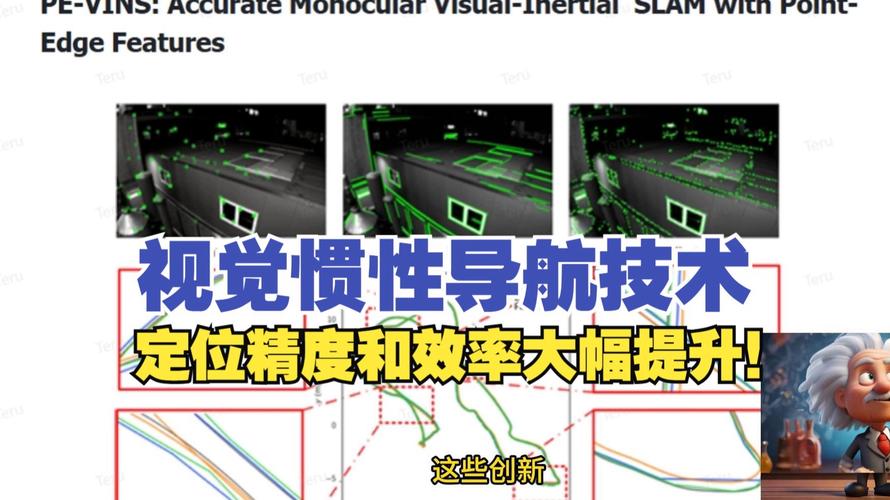
说白了,就是两个传感器从一开始就绑在一块儿算。不是你干完你的我干我的,而是你缺信息的时候我立刻补上去,我算不准的时候你帮我校正。摄像头看不清灰扑扑的砖?惯性测量单元早就把你刚才走了几步、转了多少度算得明明白白,直接把位置稳住,不会一下子飘到街对面去。
那天老林抱着试试的心态,重新扫了一遍。刚走三步,他就愣了。眼镜里叠出来的老照片,边缘居然和墙根的勒脚线严丝合缝。连墙身上那个爷爷当年喝醉酒砸出来的小凹坑,都刚好对上照片里阴影的位置。
烟蒂掉在水洼里。
滋的一声灭了。
紧耦合,凭什么能接住细碎的日常场景
不过话说回来,这项技术其实早就钻进我们生活里了。你拿手机AR试个家具,开车的时候车载摄像头帮你保持车道,甚至无人机在楼道里飞,背后都有它的影子。
之前很多低成本方案爱用松耦合,不是没有道理。计算量小,对芯片要求低,做出来的产品便宜。但只要场景稍微复杂一点,就掉链子。比如你走进昏暗的地下车库,摄像头一下子抓不到足够的视觉特征,松耦合方案直接就丢了定位,半天回不来。紧耦合就不会——IMU每秒几百次的测量,早就把你的运动轨迹算出来了,哪怕视觉歇个一两秒,位置也不会歪。
我见过有人做测试,在全黑的楼道里走二十米,紧耦合方案的定位误差还不到五厘米。松耦合早就歪出快一米了。
老林的项目,要的就是这个准。他不是要做什么网红打卡点,他要把爷爷的咖啡馆原样复现在AR里,让老街坊掏出手机就能看到,当年自己花五分钱买一杯冰咖啡坐在哪里,哪个位置靠阳,哪个位置躲雨。差个十厘米,感觉就不对。对吧?
之前有个做自动驾驶的朋友过来玩,站在骑楼底下跟老林聊天,说现在车规级的方案,大多都转成紧耦合了。就是因为马路上的场景太碎了——一会儿过天桥挡了太阳,一会儿隧道里全黑,一会儿下雨糊了摄像头,哪能时时刻刻给你清晰的视觉特征?总得有个靠谱的搭档,紧紧贴在一起补信息。
那些被紧紧接住的,不只是坐标
上个月老林的AR咖啡馆上线了。我去试了试,戴上借来的眼镜,1958年的冰蓝色遮阳篷从砖墙上浮出来,木头柜台的木纹清清楚楚,甚至能看到玻璃柜里摆着的橘子糖。我往旁边让了让,刚好避开当年放在门口的煤球炉,那个位置现在放了一盆绿萝,虚实叠在一起,居然一点都不违和。
我问老林,现在还会飘吗?他说,上周有个阴天,十几个老街坊过来逛,从巷头走到巷尾,一点问题都没有。哪怕有人站在树荫里挡住了摄像头三五秒,定位也没歪。
其实仔细想想,我们要的从来都不是一个精准的数字坐标。我们要的是把散掉的记忆,重新拼回原来的地方。几十年过去,老房子翻了新,老街坊搬了家,很多东西就像飘走的定位,越来越模糊。
而视觉SLAM紧耦合惯性测量做的,就是把视觉看见的现在,和惯性抓住的每一步移动,紧紧绑在一起。它不只是一个技术方案,它帮我们把那些快要飘走的记忆,稳稳地钉在原来的地方。
那天走的时候,我看到一个阿婆站在原来的吧台位置,举起手机对着空气挥了挥手,嘴里念叨着“当年我就是在这里相亲的”。屏幕里的老咖啡馆亮着暖黄的灯,稳稳地贴在砖墙上,一点都不晃。
未来会有更多这样的时刻吧。我们走在新的街上,能摸到旧的记忆。位置不飘,心就定了。
作者|大讲堂
排版|大讲堂
审核|满满