 大讲堂

静态栅格为什么死在了真实场景?
最早的机器人导航栅格,就是把整个场景切成一个个小格子,每个格子标记「有障碍物」还是「可通行」,一次性建好存进机器人系统,一用用到天荒地老。这套方案在实验室铺好的平整空场里跑得飞起,一出实验室就原形毕露。
电商仓库,大促的时候堆货区天天变。汽配工厂,换生产线的频率比你换手机壁纸还勤。哪怕是酒店配送机器人,走廊哪天加个新的垃圾桶、摆个临时促销台,原来的栅格地图就不对了。
原来的半动态方案,无非两种:要么定期人工复盘更新,要么机器人把数据传回云端统一重绘整张地图。前者费人,后者费算力,而且延迟动不动就是好几小时,应付不了临时变化。
我听深圳某移动机器人方案商的技术总监说,他们之前接了一个电商仓库的项目,客户要求仓库任何变化十分钟内要同步到所有机器人的导航地图里,原来的静态方案根本做不到,差点赔违约金。
核心逻辑:机器人导航栅格动态更新的破局思路
说白了,动态更新策略的核心就是一句话:机器人边干活,边自己更新地图。哪块环境变了,就更哪块,不用整张图重来。
但这里卡了业界快十年的两个核心瓶颈,至今还没有完美解法。第一个是数据一致性,集群里十台机器人,传感器精度不一样,观测角度不一样,万一你说这个格子有障碍,我说没有,信谁的?第二个是算力开销,动态更新要不停处理点云数据,要是占了太多机器人本地算力,本来走直线都能走歪。
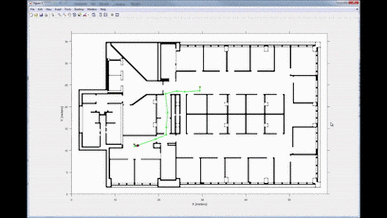
现在跑通落地的主流方案,基本都是分层增量更新的思路:底层是概率栅格更新,每个格子存一个「被占据的概率」,机器人每观测一次就更新概率,概率超过阈值才改状态,滤掉大部分传感器噪点;上层是分区增量更新,把整张栅格地图切成几十个上百个小区块,只有区块内的障碍物概率变化超过设定范围,才会触发更新同步,不用整张图重算,算力开销直接降了八成以上。
头部厂商现在能做到什么程度?国内主流工业AGV厂商的新品,动态更新延迟已经压到百毫秒级,环境一变,十秒内所有机器人就能拿到新的导航地图,不会撞也不会堵。
落地现状与未来趋势
现在已经落地的最大场景,还是工业移动机器人和电商仓储机器人。长三角已经有不少汽配工厂用上带动态更新的AGV,换料架不用停线改地图,工人把料架摆好,机器人自己扫完自己更,半天就能恢复全产能,比原来快了十几倍。
服务机器人领域也在跟进,酒店配送机器人现在新款基本都带动态更新,走廊加个清洁车、摆个活动展架,不用人工干预就能绕开,不会像原来那样卡在原地发求救信号。
说实话,这个看似不起眼的技术,已经悄悄改了移动机器人产业链的玩法。原来导航算法厂商卖的是一次性的地图授权,现在不少厂商开始按台收动态更新的年费,变成了持续性收入。上游激光雷达厂商,现在也开始要求更低延迟的点云输出,原来一百毫秒输出一帧就能卖,现在要求二十毫秒以内,倒逼上游供应链升级参数。
坑也不少。最大的问题还是数据冲突,临时放的货物被识别成永久障碍物,移走之后机器人还要绕路,有的算法会反复横跳更新,整个栅格地图乱掉,严重的时候整个集群都会堵在半道。还有安全责任的问题,动态更新是机器人自动改的,要是改完地图把原本的消防通道标记成可通行,出了安全事故算谁的?算算法厂商的还是算工厂运维的?现在连个清晰的说法都没有。
不同品牌的机器人动态栅格格式不统一,同一个厂房里放两家的AGV,地图不能共用,还要各建各的,浪费了太多存储和算力。到现在也没有出台统一的行业标准,大家各玩各的。
未来三年,动态更新一定会变成所有商用移动机器人的标配,没有这个功能的产品,根本进不了工业和仓储的项目门。
接下来会往语义动态更新走,不是只标记有没有障碍物,还要分清楚是临时的还是永久的——临时停的料车,更新的时候就不会直接改成永久障碍,过几个小时自动恢复成可通行,从根上减少无效更新。
边缘计算成本降下来之后,绝大多数动态更新的计算都会放到机器人本地做,不用传回云端,延迟还能再降一个数量级,成本也会压到厂商能接受的范围,不会因为加动态更新涨太多售价。
不出五年,工业领域会先出台动态栅格更新的统一标准,先把跨品牌机器人地图共用的问题解决掉。
机器人要真的能代替人在不停变化的环境里干活,首先得自己会记路,自己会改路。这一步,动态更新终于走通了。
作者|大讲堂
排版|大讲堂
审核|小准