2026-11-14 07:21:54
作者:
制造
车间里那股切削液味,混着传送带的咔哒声。
老周站在贴标机旁边,手插在工装口袋里。屏幕上白花花一片。金属支架的倒角上,顶灯漏下来一束光,正好把缺陷盖住。操作工拿无尘布擦镜头。没用。老周歪了歪身子,换了个角度。好了。
机器视觉怕的不是黑,是乱反光。
一束反光,能让整条线停半天
很多人以为机器视觉就是给机器装个摄像头。差远了。相机只是入口。真正决定它能不能干活的,是光。光源怎么打,比相机像素重要得多。金属件、玻璃、塑料薄膜,每种材料对光的反应不一样。有的吸光,有的像镜子。你拿环形光正面怼,曲面就给你一条亮带。亮带盖住缺陷,算法就抓瞎。
老周的做法:先关环境光。再换低角度光,让划痕产生阴影。或者用漫射罩,把光揉碎。听上去像摄影棚?对,车间就是摄影棚,只不过模特不会配合。
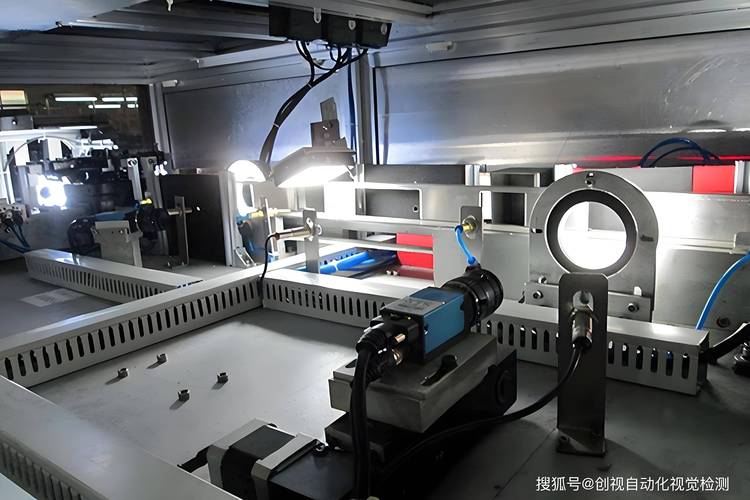 工业产线机器视觉光源照射金属零件反光干扰现场图
机器视觉的第一课,不是写算法,是控制光。 光没控制好,后面全是白费。这个道理新人常不服。他们盯着屏幕调阈值。调来调去,上午过去了。产线停着。老板脸黑了。
相机不是眼睛,它更像一把量尺
人眼看东西,自带脑补。杯子被挡住一半,你知道它还是杯子。机器视觉不脑补。它只看像素灰度、颜色、边缘、斑点。所以它擅长重复、稳定、不怕累的活:量尺寸、找位置、读字符、查表面。它也死板。你让它找圆,它就在图像里算圆。你让它认划痕,它就找对比度突变。可如果划痕和背景颜色差不多,或者光照一变,灰度分布全变,它就懵。
拿引导抓取来说。料筐里散着一堆齿轮。机器人要抓。机器视觉先拍一张,找到每个齿轮的圆心和角度。再把这些坐标传给机器人。听上去简单?料筐一抖,位置变了。相机得重拍。节拍通常只有几百毫秒。这中间要曝光、传输、处理、通信。哪一步慢了,机器人就等。等一次没事,等十次,整线产能就掉。 机器视觉不是代替人眼,是把人眼判断变成可重复的测量。 它不追求像人,它追求稳。
有人问,那深度学习呢?现在很多产线用它查外观。它确实能处理一些规则说不清的缺陷。但它也吃数据。样本少了,它会过拟合。今天判合格的,明天可能判废。老周不信黑箱。他说,先把光打明白,再谈模型。我认同一半。光打不明白,模型也救不了。
 机器视觉引导机器人抓取散乱齿轮料筐现场图
真出问题时,先别改算法
 真出问题时,先别改算法
机器视觉报警,屏幕上显示“未找到工件”。新手第一反应:算法参数不对。老周第一反应:看镜头。第二:看光源。第三:看工件有没有放反。第四:看触发传感器。顺序别乱。镜头上一层油雾,图像整体发灰。你以为对比度不够。其实擦一下就好。光源用久了会衰减。亮度不够,边缘变弱。相机和工件之间有震动,图像拖影。你改阈值,白天能过,夜班又挂。还有通信延迟。PLC 发触发信号,相机收到时工件已经走了一段。抓取坐标就偏。查这种问题,得像侦探。先看现象,再缩小范围。
很多机器视觉故障,根子不在视觉,而在机械、光源和现场环境。 比如传送带打滑。编码器数值和实际位置对不上。相机拍到的位置每次差一点。算法再好也白搭。再比如工装夹具磨损。工件歪了两度。模板匹配就找不到。换夹具,比调参数快。老周有句话:机器视觉是条链子,相机、镜头、光源、支架、触发、算法、执行,哪一环松了都响。
那怎么选相机?不用一上来追高像素。先算视野多大,精度要到多少。通常像素精度要留余量。视野里一个像素对应实际多少毫米,心里得有数。镜头选广角还是远心?测尺寸,远心镜头抗畸变。但贵,也大。普通镜头够用就别硬上。光源呢?环形、条形、同轴、背光、穹顶,名字花哨。其实就一句话:让该亮的亮,该暗的暗,让缺陷跟背景分开。相机接口、帧率、触发方式,也得跟产线节拍对上。别买回来发现通信协议不匹配。这种坑,我见过不止一次。
问答时间。有回小李问,机器视觉能不能完全不要人?我说,能不要人盯着,但离不开人伺候。它像一条警犬。鼻子灵,但得有人喂,有人遛,有人告诉它闻什么。还要定期校准。换批次、换材料、换环境光,都可能让它水土不服。 机器视觉的稳定,靠的是现场管理,不是买最贵的相机。 镜头每周擦,光源定期换,支架螺丝紧固,参数备份。这些动作无聊,但保命。
下午那束反光被一块黑色挡板解决了。老周喝口水,说,机器不会猜,人会猜。别让机器猜。让它看清。产线继续跑。咔哒,咔哒。相机又闪了一下。这次屏幕上,齿轮边缘干净利落。机器人伸手,抓走。没停。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:机器视觉不是万能眼:我在产线看它被一束反光逼疯
文章链接:https://m.lfdjt.com/p/zhizao/a/23779.html
 大讲堂