换以前早就触发急停了。
不对,那家伙顿了半秒,慢悠悠把抬着的胳膊往回缩了两厘米,等我把螺丝攥手里直起身,它又接着拧它的侧板螺丝,劲一点没减。
先掰扯清楚,它和你印象里的铁疙瘩差在哪
很多人对车间机械臂的印象,还停在围着一圈黄黑安全栅的老伙计——力道大得能把两毫米厚的钢板按出凹坑,只要有东西越过分界的黄线,电铃响得能把天花板上的积灰震下来,急停按钮拍得手都麻。
这是过去几十年车间里的标配,没错。但现在凑到人手边干活的这台,根本不是那个路数。
它没什么玄乎的AI大脑,关节里塞了好几层力矩传感器,说白了就是把人手上的痛觉神经给挪到了机械臂的关节里——碰到点超出预设值的阻力,就知道要收劲。
我刚接触的时候还笑这设计太呆。上次有个飞虫结结实实撞在它小臂的外壳上,那家伙直接停了三秒,等飞虫晃悠悠飞走了,才接着拧螺丝,给旁边站着的操作工整得哭笑不得。
别吹它是全能选手,坑我实打实踩过俩
刚换这台设备的时候,我也被宣传材料忽悠过,觉得以后车间里不用架安全栅,机器人跟人搭伙干活,效率能翻一倍。结果第一个礼拜就栽了。
线上换了新批次的侧板零件,公差比之前大了那么一点,那台协作机器人直接就卡壳了——拧螺丝的时候要么滑牙,要么拧到一半就判定“碰到障碍物”,直接停在原地等指令。我蹲在旁边翻了俩小时参数,眼睛都看花了才反应过来,它的力控阈值设得太死,把零件表面的细微阻力全当成了人胳膊的触碰。
说实话,当时我真想拿扳手敲它外壳。什么人机协作,连个公差波动都扛不住。
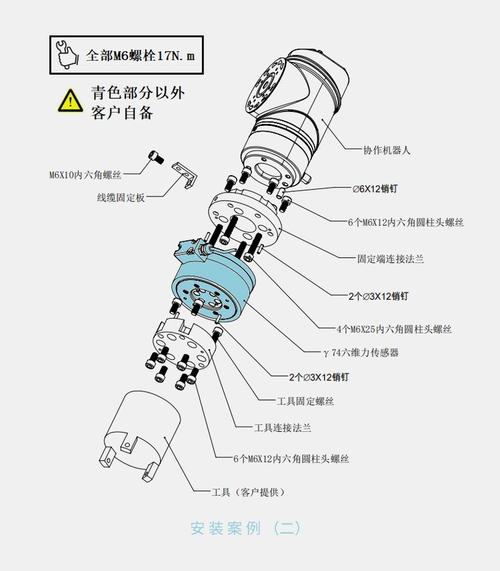
还有个坑更要命。隔壁车间图省事,把协作机器人装在物料搬运工位,觉得它灵敏,不用围安全栅。结果那家伙举着满盒的金属紧固件来回走,旁边的师傅递个扳手都得躲老远——它那点灵敏度,走快了带起来的风都能让它晃三晃,真要是盒子没抓稳掉下来,它那点反应速度,根本接不住。
要把它用明白,得顺着它的脾气来
根本不追求什么全自主干活。给它划个软边界——离人操作的工位半米远就自动减速,碰到软的布料、塑料件就触发暂停,拧硬金属零件的时候,把力控阈值调高一截,让它该用多大劲就用多大劲。
我们把原来架了好几年的安全光栅拆了,换了个简易的视觉识别,现在操作工伸手去够旁边的工装夹具,它老远就放慢动作,等手收回去了再接着干,省了好多来回按启动按钮的时间。
你别信那些宣传里说的什么“人机无缝协作”。无缝个屁。它本质就是个反应慢半拍的铁胳膊,你得给它留够反应的余量,就像带刚进厂的徒弟,他手生,你递东西的时候总得慢半拍,等他接稳了再松手,对吧?
昨天我去线边拿巡检记录单,那台机器人拧完最后一颗侧板螺丝,抬胳膊往料盒方向伸,刚好碰到我垂在旁边的工作服袖口。它顿了顿,把胳膊往旁边挪了十厘米,把手里攥着的备用螺丝,轻轻放在我摊开的手边上。
那瞬间还挺奇妙的。
不是什么科幻片里的机器人觉醒。就是它的力矩传感器碰到了布料的阻力,算出来这个力不对,就往旁边让了让。
作者|制造
排版|制造
审核|满满