 大讲堂
摄像头看得见颜色,看不见距离
拆开一辆自动驾驶车看看,它靠几种眼睛活着。 摄像头,负责认出那是什么。那是人,那是锥桶,那是货车尾部。它色彩、纹理、字体都读得很准,限速牌上的八十它一眼就能念出来。但它天然不擅长测距。摄像头把三维世界拍扁成一张画布,你得靠画布上物体的大小去反推深度。这里面就有猜的成分。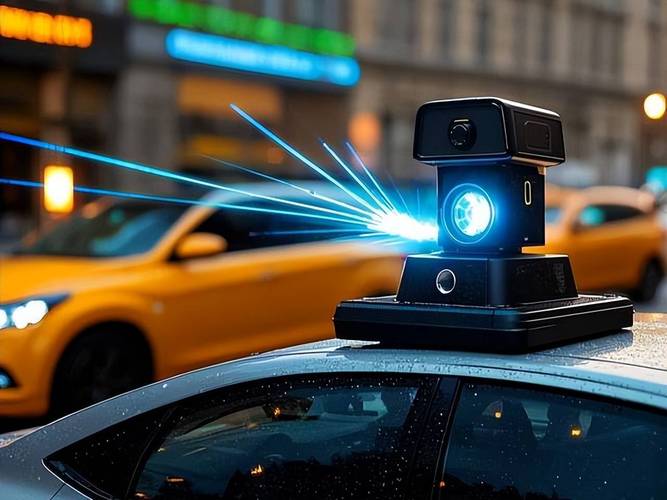
最难的不是开,是猜
很多人觉得会踩油门会打方向就是会开车。不是的。 真正难的是猜。 那个站在路牙上的人,是要过马路,还是只是等车?那个骑电动车低头刷手机的,下一秒会往左还是会往右?公交站台后面突然窜出来一个孩子,你怎么办? 预测模块干的活儿,就是给场景里每一个东西,同时画出好几条可能的未来。这条是直行,那条是右拐,还有一条是原地不动。然后给每条打分。分数高的那条,得重点防。 问题是,人的行为里有大量的礼貌和博弈。 南京新模范马路,我见过太多次——你打着灯想并进去,后面的车减速了,还朝你闪了两下灯。什么意思?让你过。这个动作,写在代码里就是天书。因为同样的闪灯,换个场景,是在骂你。 人开车,一半在路上,一半在眼神里。机器进不了这个眼神。
“自动驾驶”这四个字,被用得太宽了

它不会某天早上突然到来
作者|科技
排版|科技
审核|乐乐