上周三去颐和路拍梧桐,撞见路边停了台白得发亮的Robotaxi。没人在驾驶位。我愣了三秒,伸手拉了车门就坐上去了。水没敢多喝。怕急刹洒一裤子。
车启动的时候没什么声音,方向盘自己往右边打,我攥着扶手的指节都有点发白。之前在网上看了那么多自动驾驶的演示视频,真坐进来的瞬间,所有的科幻感全碎了——满脑子都是“它会不会撞路牙”“会不会被外卖小哥别停”。
别信网上吹的“脱手躺平”,它连梧桐絮都躲
车开到宁海路路口,有个大爷骑电动车斜着穿斑马线,离得还有两米远,它就稳稳停了。刹车软,不点头,这点比我那开了五年的手动挡强太多。我刚松了半口气,就看见它往路中间偏了半米——路边卖玉兰花的阿婆摆了个竹篮子,放在人行道边的台阶上。
后面骑共享单车的小哥被这突然变道吓了一跳,按了个足有三秒的长喇叭。我憋笑憋得肩膀抖。

你很难想象,一台能精准识别到100米外横穿马路的流浪猫的车,会被飘到镜头前的半片梧桐絮卡个两秒,才慢悠悠重新启动。现在路上跑的绝大多数自动驾驶测试车,根本没有大家想象的那么“智能”,它的所有决策,都来自之前跑过的几百万公里的场景记忆。就像个刚把交规背得滚瓜烂熟的新手,守规矩到刻板,但凡碰到点没见过的“非标准场景”,第一反应就是慢下来、停下来,绝对不赌。
说真的,这反而比那些一上来就吹“可以脱手睡觉”的宣传靠谱多了。毕竟路上跑的车,稳永远比快重要。
传感器不是什么黑科技,就是车身上长满了“眼睛”
上次跟测试队的工程师蹲在路边抽烟,他指着车身上凸出来的几个黑疙瘩给我数:前后左右11个摄像头,3个顶在车顶上的激光雷达,还有5个藏在保险杠里的毫米波雷达。这么多传感器堆在车上,不是为了装酷,是因为单靠哪一个,都有“看瞎”的时候。
他说上个月傍晚在江湾城那边,太阳斜着往西边照,纯靠摄像头的话,前挡风全是逆光,根本分不清路边的隔离墩和路面,差点直接开上去。最后是激光雷达扫到了隔离墩的立体轮廓,系统才及时把方向掰了回来。
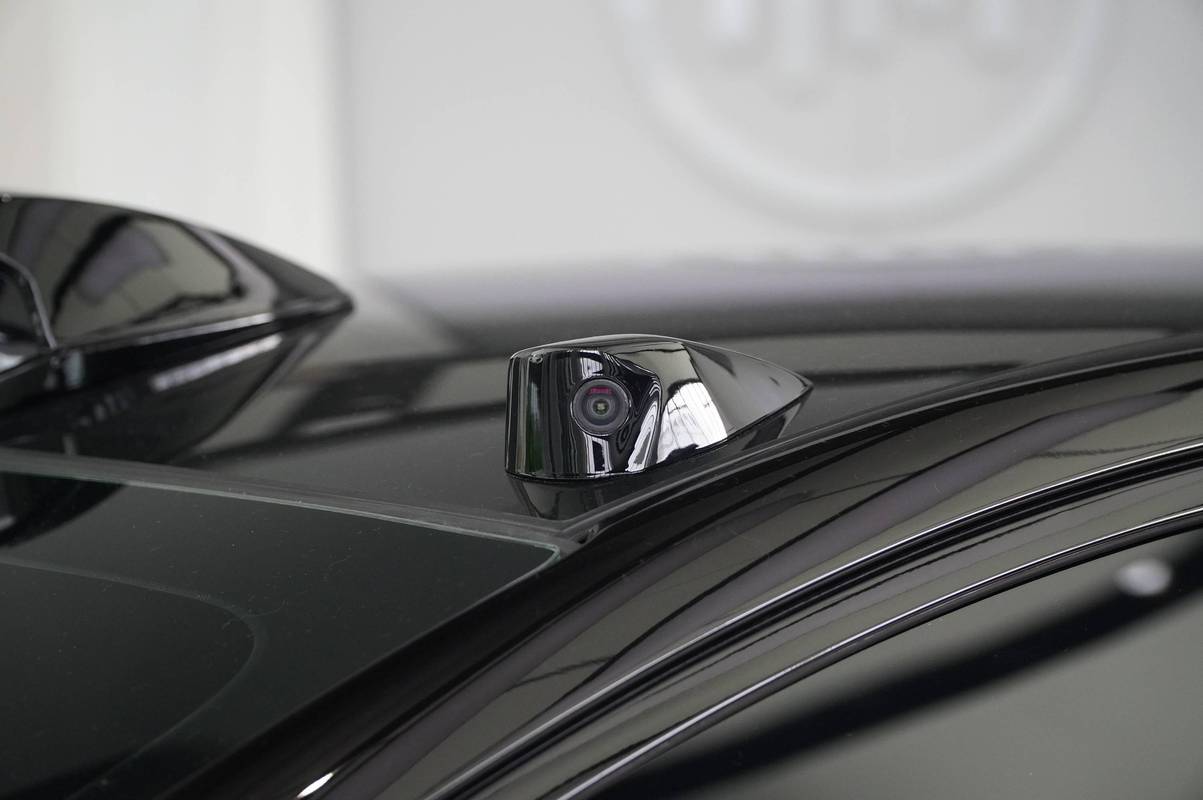
很多人现在一提到自动驾驶,就扯什么大模型、什么通用人工智能,其实根本没那么玄乎。大模型在这里的作用,是帮它把看到的东西快速分类,不是凭空生成决策逻辑。比如路边站着个穿玩偶服发传单的人,它之前没见过类似的场景,不会像人一样反应过来“这是个活人,不是障碍物”,只会把它归成“可移动的未知物体”,绕着走,哪怕那玩偶站在路边根本不动。
你说这算聪明还是傻?我蹲在路边抽完那根烟,觉得这傻劲特别真实。它不会像人一样耍小聪明,不会抢黄灯,不会加塞,碰到不确定的情况就慢下来,反而开得比很多老司机稳。
离你能天天坐它上班,还差三个绕不过去的坎

我之前总觉得,等技术够了,自动驾驶就能马上满街跑。跟那个工程师聊了一下午才知道,根本不是那么回事。
头一个坎,是规则。现在南京发的测试牌照,只允许车在指定的几个片区跑,出了那个范围,哪怕技术再成熟,你敢把车开上去,交警就得过来敲窗户。没有规则放开,技术再厉害也只能在划定的圈子里转。
再一个坎,是路人的信任感。上次我坐那台车过软件大道的时候,有个开宝马的大哥故意打方向别了它一下,别完了还探出头往车里看,就想试试这无人车敢不敢硬扛。它当然不敢。离着大哥的车还有一米就稳稳停住,双闪都没打,就在原地等了三分钟,等大哥的车早就没影了,才慢慢起步。你想啊,要是路上所有人都抱着“试试它反应”的心态去别它,它就算再守规矩,也跑不顺畅。
还有个绕不开的坎,是极端天气的应对。南京的梅雨季有多潮大家都知道,下暴雨的时候,雨珠糊在摄像头镜头上,或者梧桐絮被风吹得堵在激光雷达的窗口,传感器就出不了清晰的图像。上次有台测试车就是因为镜头被雨糊住了,自己慢慢滑到路边停了双闪,等运维人员跑了三公里过去擦干净镜头,才敢继续往前开。总不能让车在路中间喊“谁来帮我擦个玻璃”吧?
昨天我又路过颐和路,那台白车还停在老地方。旁边站了个穿校服的小姑娘,举着手机拍它车顶转来转去的雷达,像拍什么从科幻片里开出来的道具。风把梧桐絮吹得满天飞,那台白车慢慢起步,轻轻绕开了路中间的一个空矿泉水瓶。
作者|科技
排版|科技
审核|安然