上周三绕去老门东找糖粥藕,刚拐进箍桶巷的窄巷,脚边蹭过去个圆东西。
吓我一跳。
不是三花流浪猫。是个半人高的小机器人,银灰色外壳沾了半片金桂,头顶的传感器转得慢悠悠的,正往巷口的社区服务站挪。
我跟着走了半程,才知道这玩意儿根本不是我之前在展会上见的那种花架子。
你以为它在巡街?其实它在捡“没用”的东西
之前我总觉得社区里的巡检机器人,无非是扫扫地、测测体温,按预设路线转完就回充电桩。
这台不一样。
它的路线根本不是固定的。遇到墙根下歪了的路砖,会停下来拍张照,标上坐标传去社区后台;看到有电线垂下来挡了路,会在原地停到有人来处理才走;甚至撞见张奶奶拎着菜篮子经过,都会慢下来——不是预设的人脸识别打招呼,是它的数据库里记着,张奶奶每周三下午这个点会走这条巷,菜篮子的提手上周松过一次,她上次报过要修。
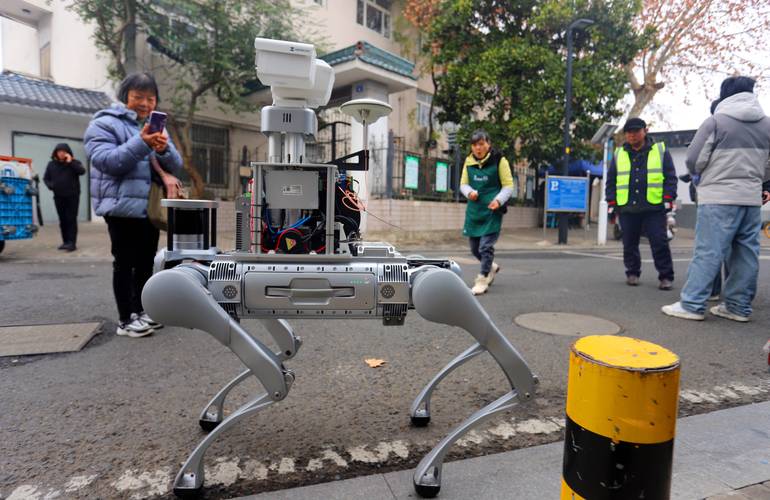
说实话我当时站在巷口看了十分钟,它停在那棵老桂树底下,镜头对着地上的落花转了两圈,又晃了晃圆身子,把沾在外壳上的桂花抖下来。
社区的工作人员后来跟我讲,这台机器人装的是普通的广角摄像头,没有什么高精尖的激光雷达,成本也就几万块。它的任务根本不是“完成多少巡检指标”,是帮人盯着那些没人愿意天天蹲点看的“小事”——老巷的监控有死角,年轻人大多不住这,社区的工作人员每天要处理一堆台账,哪有时间天天绕着窄巷数路砖?
它就慢慢走,慢慢看,把这些碎事攒起来,传给后台的人。
风一吹,桂花又落了它一肩膀。
别被电影骗了,现在的机器人根本不想“取代人”
我之前在江宁的一家机器人工厂待过一下午,见过他们做的协作机器人。
不是那种挥着机械臂焊火花的大家伙,是个矮矮的、圆乎乎的小臂,蹲在流水线旁边,给工人递电阻。
之前那条流水线的工人,每天要重复抬手三千次拿零件,干个三五年,胳膊都抬不起来。现在这台机器人蹲在旁边,就按工人伸手的节奏递——工人手快,它就递得快一点;工人要停下来喝口水,它就把零件攥在手里等着,不会催,也不会提前把零件堆在工人手边。
很多人对机器人的想象,还停在电影里那种跑酷、打枪、甚至要造反的铁疙瘩。觉得机器人要做的是“比人厉害”,能搬更重的东西,能算更快的数,把人从岗位上挤走。
但实际上现在落地最顺的机器人,从来不是要“超越人”,而是要“贴住人”。
它不会跟你比谁搬的砖多,只会帮你递递你拿不住的小零件;不会跟你比谁记得路熟,只会帮你盯着你顾不上看的小巷路砖;甚至不会跟你比谁走得快,只会在康复医院里,陪着腿不好的病人一步一步挪,不会嫌他走得慢,也不会嫌他问的问题傻。
不过话说回来,之前有朋友跟我抬杠,说机器人现在这么聪明,以后是不是连奶茶店的店员都要被换掉?
我给他看了那张递零件的机器人照片。
你看它,连工人手上贴个卡通创可贴,都要反应三秒——因为之前的模型里没见过带创可贴的手。这种连“小意外”都要慢慢学的东西,怎么可能随随便便就取代人?
那些藏在传感器后面的“小脾气”
没有完美的机器人。
真的。
老门东的那台社区机器人,入秋之后闹了好一阵笑话。它的摄像头有时候会把落在镜头上的桂花,当成是墙上的霉斑,报上去好几次问题,社区的人跑过去看,墙上干干净净的,就一朵桂花飘在镜头上。后来工程师给它的程序加了个简单的判断:只要识别到的“霉斑”是黄色、有五个花瓣,就自动过滤,不算问题。
那个递零件的协作机器人,之前也闹过乌龙。有个工人手上贴了个佩奇的创可贴,它盯着那只手看了十秒,愣是没识别出来这是要拿零件的手,停在流水线旁边不动。后来工程师给它的视觉模型,补了一百多张带各种创可贴的手的照片,现在它不仅能认出来,还会在工人伸手的时候,把零件往创可贴的反方向递——怕尖锐的零件扎到伤口。
它会怕糖粥摊子的蒸汽,一靠近就赶紧绕路,怕糊了镜头;会怕巷子里跑的猫,猫窜到它脚边,它就原地停住,等猫跑远了再动;会抓不住薄的落叶,机械臂伸出去好几次,都没法把落在地上的桂花扫进垃圾盒。
这些带点“蠢”的细节,才是真的在落地的机器人。
不是展会上那种擦得锃亮、站在聚光灯下一尘不染的模型。
上次我再绕去老门东,又撞见它。它蹲在张奶奶家的窗台下,镜头对着窗台上开的月季,拍了张照传去后台。张奶奶站在旁边,手里攥着个刚剥的橘子,看见我就笑:“这小玩意儿,天天来拍我家的花,比我家孙子还勤。”
风一吹,桂花又落了下来。
它晃了晃圆身子,把花瓣抖下去,慢悠悠地接着往巷口走。
作者|科技
排版|科技
审核|白杨