 大讲堂
车间最安静的时刻,不是午休。是设备还没进场、地面刚刷完漆、配电柜里空得能塞个人进去的时候。那年我蹲在焊装线旁边啃包子,项目经理过来问,这线什么时候能出件。我说等机器人到货吧,最快下个月。他把笔记本转过来,屏幕上那台机械臂已经在转,焊枪头的轨迹一圈一圈画着,节拍表在右下角跳数字。
那一下挺上头的。人家机器还没影儿,我这边地脚螺栓都没打。
它不是给领导看的动画片
先把一个误会拆了。很多厂里人一听虚拟调试,脑子里冒出来的是那种三维演示视频——机械臂挥两下,配上音乐,汇报用。看完就忘。
不是那回事。
虚拟调试里跑的东西,是真程序。PLC 的逻辑、HMI 的按钮、机器人离线编好的轨迹、伺服轴的加减速曲线,都塞进一个三维环境里,让它们互相咬合着动。机械模型得带上质量、重心、惯量、行程和限位,太假了不行——你把一台几十公斤的工件设成一张纸的重量,节拍算出来漂亮得要命,一到现场全塌。

说白了,就是在电脑里先让机器打一架。谁先动、谁后动、谁挡了谁的路,全在这会儿暴露。
路数还不止一种。有的厂子用纯软件里的虚拟 PLC,一台笔记本就能跑;有的把真的控制柜搬进办公室,真 PLC、真 I/O 模块,接上仿真的机械模型,这叫硬件在环。后者烧钱,但踏实——接线错没错、模块地址对不对,全都当场露馅,不用等到现场合闸那一下才听见继电器啪一声。
还有节拍这码事。仿真里把取件路径收短二十厘米,一个循环省半秒,一天累积下来就是不少件。这种修改在电脑上点几下就行,比在现场让调试员半夜守着机器人一点一点试,舒服太多。
信号映射那一段,最容易翻车

机械、电气、机器人三方凑一块儿,中间那层对接最磨人。举个我印象深的例子:一个“夹具夹紧到位”的信号。机械说我有接近开关,电气说我程序里等这个点置位,机器人说我收到信号才走下一步。听着挺顺。
结果呢?开关是常开还是常闭?信号迟多久算到位?夹紧过程中工件被顶偏了两毫米,算不算到位?
这些在图纸上永远看不出来,得让机器动起来才露头。虚拟环境里就这点好——你改一个映射关系,点一下运行,三秒钟看结果。现场要是这么试,得有人钻到夹具底下拧传感器,还得另一个人守着急停按钮,手一直悬着。
不过话说回来,模型里那台机器是“干净”的。没有线缆拖链拽着的阻力,没有气管老化后的延迟,没有夏天车间里四十度、伺服驱动器热到报警。这些脏东西,仿真里一概没有。
撞了,但没坏——这才是它值钱的地方
我见过最典型的一次。机器人抓起工件往夹具里放,仿真里红色的碰撞检测一闪,报警,停。
查了半天。夹具的打开角度,模型里少输了五度。
真机上这会是什么场面?工件蹭到夹具定位块,护罩裂,可能连带把焊钳的电极臂顶歪,停机,等备件,等维修,产线那头盯着你要说法。少说半天没了。
虚拟里改个参数,重启,几分钟。这就是差距。
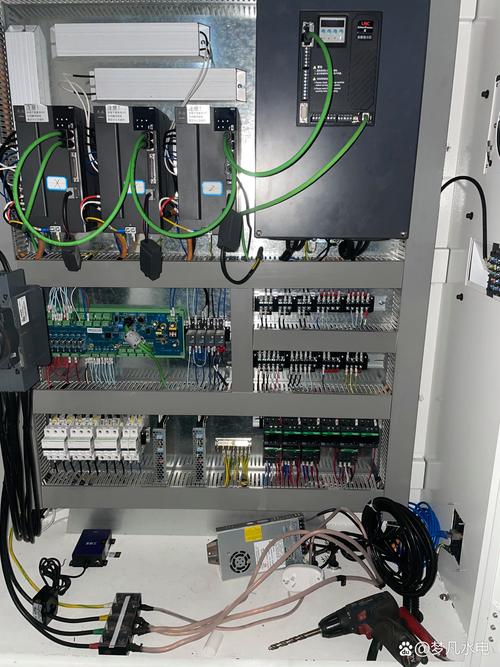
但别把它捧上天。虚拟调试能把逻辑错误和碰撞提前排掉,排不掉的还有一大摞:装配公差、线缆走向、气路响应、人的操作习惯,还有那些只有老师傅听得出来的异响——轴承发涩、气缸爬行,仿真里给你显示个完美的匀速直线。它是个筛子,把粗渣先滤掉,细活还得在现场干。
常有人问我,那是不是以后现场调试的人可以少派几个?
不能。周期能从几周压到几天,压不到零。
真正让我服气的是机器人进场那天。程序下进去,上电,按启动,机械臂照着电脑里跑过无数遍的轨迹走了一遍,稳稳当当停在取件位。旁边干了几十年的老师傅愣了一下,说了句,这玩意儿有点邪门。
挺好。省下来的时间,够我吃完那个包子。
作者|制造
排版|制造
审核|满满