2026-09-24 06:03:48 分类:正文
昨天转装配车间,撞见新来的调试小孩蹲地上挠头。机器人摆了十几次,放料总偏一个指甲盖的量,报废了三个铝合金工件,小孩叼着半根烟骂机器人蠢。
偏一毫米都不行的活儿
你天天在车间转,总能看到机器人挥着抓手来回动,大多时候都准得可怕。但只要出一次错,就是一堆废件,够你擦半天屁股。
很多人以为定位抓取不就是给机器人输个坐标,过去拿东西?哪有这么简单。
要是工件都提前摆得整整齐齐,卡在送料的料道里,那确实不需要什么高级定位,走固定坐标就能抓。但现在很多产线要降成本,连人工摆料的工序都省了,直接把一堆工件倒进料框,让机器人自己找,自己抓。
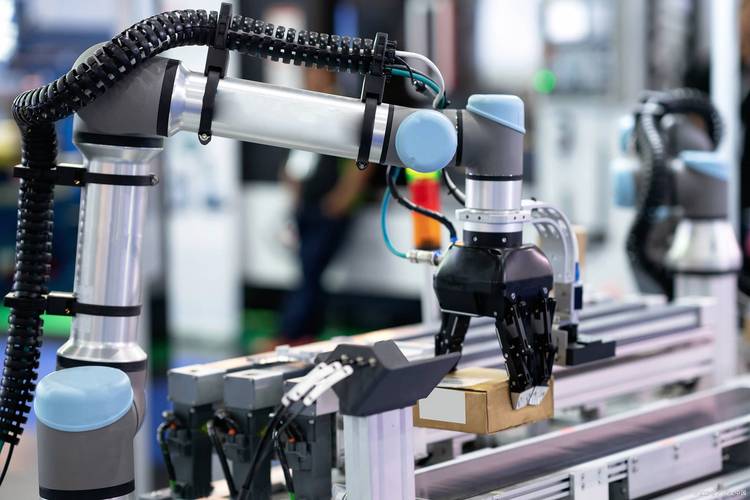 工业机器人无序工件定位抓取现场图
这时候就真的靠定位抓取的本事了。我见过做汽车内饰卡扣的产线,差0.1毫米,后面超声波焊接就焊不牢,一做强度测试直接断,整批都要返。你说准不准重要不重要?
到底是谁帮机器人找着东西的
不少外行觉得,就是机器人长了眼睛呗,看见在哪就抓哪。其实没这么简单。
现在用得最多的,就是视觉辅助定位抓取。简单说,就是给工位装个摄像头,先拍一张照,然后把要抓的那个工件,从一堆乱七八糟的背景里给抠出来,算出来它歪了多少度,离原定位置偏了多少,最后把这个坐标修正值发给机器人,机器人调整自己的运动路径,过去抓。
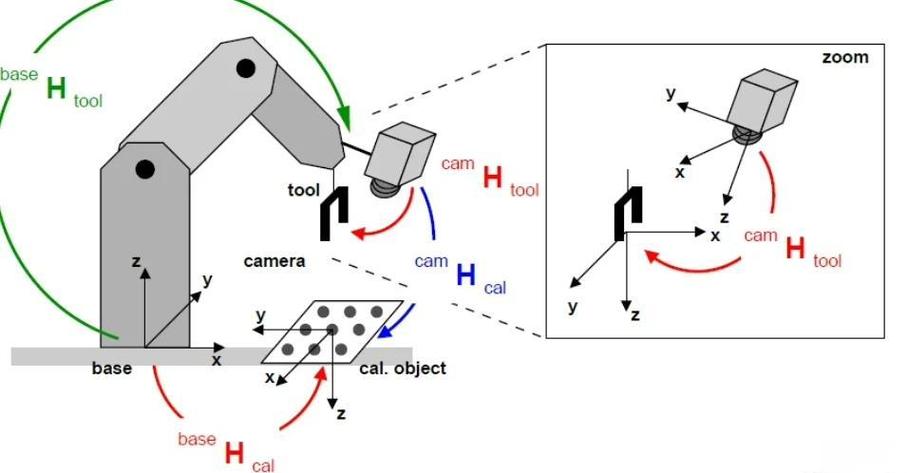 视觉定位抓取工件轮廓识别示意图
说实话,我刚接触这东西的时候,也觉得神奇,怎么拍一张就算得这么准?后来拆了设备看多了,才知道核心就是找轮廓。麻烦都出在找轮廓这一步。之前我遇到过一个怪事,工件抛光完表面太亮,一拍照就是一片反光,摄像头根本找不着边,机器人要么抓空,要么抓偏,连着废了十几个工件。最后试了好多办法,给摄像头加了个几十块钱的偏光片,问题直接解决了。
不过话说回来,很多新手调试,上来就把视觉分辨率拉到顶,非要把精度做到最高,结果机器人每抓一个要等两三秒算数据,流水线直接卡节拍,出力不讨好。
最容易踩坑的几个小细节
 最容易踩坑的几个小细节
我干了十几年,见过太多定位抓取出问题,根本不是算法的锅,都是小细节没注意。
第一个坑,定位准了,抓手不对,照样抓不住。之前有个项目,抓光滑的铝板,用真空吸盘,每次都掉,调试的小孩调了三天定位,精度越调越高还是掉。我过去看了一眼,吸盘选太大了,一半吸在铝板上,一半露在空气里,当然漏气掉。换个小一号的吸盘,一次就好。
第二个坑,基座松了,天天飘精度。车间天天机器转,地面天天震,摄像头装在架子上,螺栓松个半圈,每天就会偏个几十丝,越攒越多,你天天调定位坐标,根本想不到去摸一摸架子松没松。昨天那个蹲地上挠头的小孩,就是这个问题。我过去蹲下来拧了两圈螺栓,再试,十次全中,他愣了五分钟没说话。
还有一个坑,过度追求精度。我常说,够用就好。你后面工序本身就有一毫米的公差,定位抓偏半毫米根本不影响,非要调到零点零几,徒增计算时间,拖慢整条线的速度,图什么呢?
定位抓取从来不是一个单独的活儿,它是和整个产线的节拍、工艺的公差、抓手的选型串在一起的。只盯着定位精度那一个数字,永远调不出好用的工位。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:流水线上掐得准的秘密:聊聊定位抓取
文章链接:https://m.lfdjt.com/p/zhizao/a/2245.html