刚进车间,鞋底还沾着点没干的切削液印,就看见新来的实习小伙蹲在工位边挠头。旁边是上周刚拆封的全新机械臂,亮银色的外壳连保护膜都没撕干净,刚才抓塑料外壳的时候没拿稳,件飞出去半米,滚到了料道下面。
你以为的“集成”,只是把铁疙瘩通上电而已
很多老板对这事的认知,跟这个小伙差不了多少。
觉得机器人集成不就是——花大价钱买台参数最好的机械臂,找个焊工把底座焊在水泥地上,接上进线电源,打开开关,让它自己动起来就算完事。上次碰到个做小家电外壳的老板,机械臂拉到车间当天就拍了条朋友圈,配文“智能制造升级完成”,结果量产第一天就傻了:抓10个塑料壳能捏坏3个,剩下7个里还有2个放歪了,线体卡停了三次,一下午的产能还不如之前两个老工人干得多。
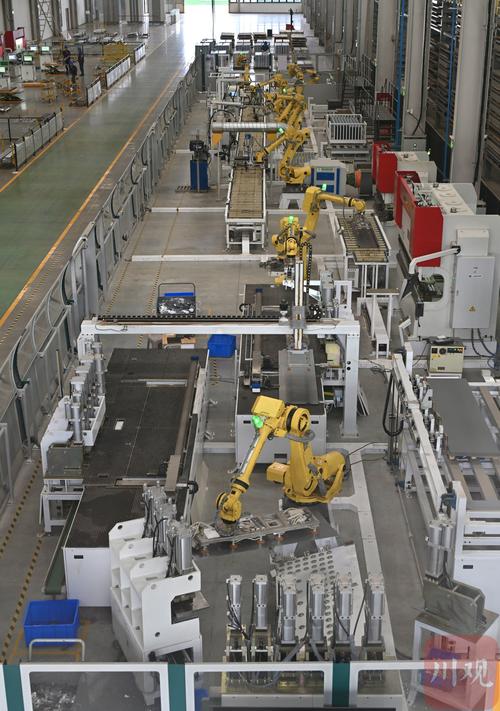
机械臂本身是什么?是个天生臂力大、反应快、不会喊累的壮汉。但你把他拉到车间,不教他认清楚手里的活,他当然会用搬铁块的劲捏碎薄塑料壳。
很多人买设备的时候盯着参数比来比去,重复定位精度多少,最大负载多少,花了一堆冤枉钱,最后连夹爪都没选对——抓软的硅胶件用硬邦邦的金属夹爪,抓重的金属件用塑料材质的夹指,这不就像让穿跑鞋的人去搬水泥吗?再大的力气也使不对地方。
真正的机器人集成,是顺着产线的脾气磨出来的
干了十几年集成的老周常说,别上来就翻机械臂的说明书。
我之前跟着他去调一条做金属卡扣的产线,他到了现场先不接设备,就搬个小板凳在工位旁边坐了20分钟。看什么?看之前操作的老师傅是从料框哪个位置掏零件,手指碰到零件的哪个侧边,放件的时候离定位销差多少距离,压完卡扣要等多久等模具复位。
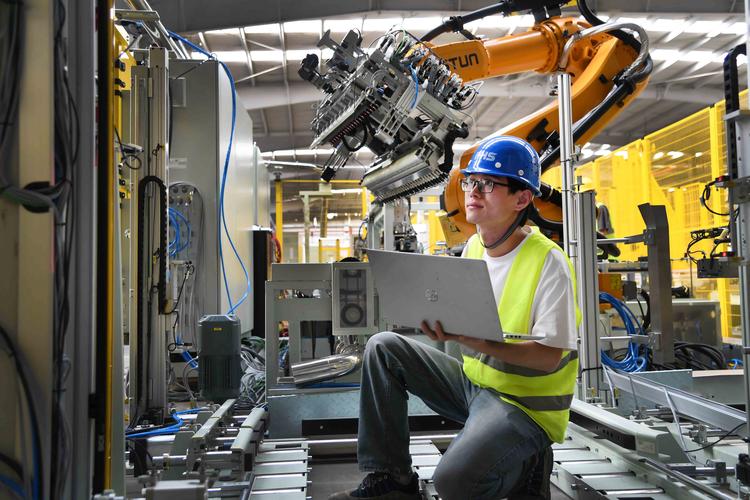
太多人做集成上来就给机械臂画最直的轨迹,从起点到终点拉一条最短的线,觉得效率拉满。可现实是,料框里的零件从来不会按你坐标上的整整齐齐的点摆着,堆得歪歪扭扭是常态。机械臂按预设坐标伸下去,不是抓空,就是刮到料框边缘,哐当一声撞得直冒火星。
真正顺的集成,从来不是让产线去适应机械臂,是让机械臂去适应产线的节奏。抓软塑料的时候要配带压力反馈的夹爪,碰到阻力到了设定值就自动松劲,不会把件捏出白印;料框里的件摆得不齐,要装个视觉相机扫一遍,识别出最上面的零件坐标差了多少,提前把信号传给机械臂;连运行速度都要一点点磨——太快了,夹着的零件会因为惯性晃,撞到旁边的料道;太慢了,节拍跟不上,后面工位的工人要等半天,反而比纯人工还慢。
说真的,我见过最离谱的集成方案,机械臂的运行速度直接设到厂家标称的最大值,头三天测试夹的是标准金属块,啥问题没有,一上量产的软胶件,走快了直接把件甩到车间的地沟里,几个人捞了半天才捞上来,那天整组人加班到半夜,把速度往下调了三档才正常。
那些看起来“笨”的细节,才是集成不翻车的关键
很多人觉得集成要搞什么高大上的黑科技,其实真不是。现场的问题从来不会按说明书上的条目出现,全是些细碎的、你不蹲在工位边待上三天根本发现不了的小毛病。
比如车间里的电压偶尔会晃,视觉相机的信号线如果跟动力线扎在同一个线槽里,屏幕上的图像就会出雪花,机械臂识别错坐标,伸出去就撞。夏天车间温度高,夹爪的密封圈热胀冷缩,气压会掉,要是没装个气压检测开关,夹爪松了都不知道,机械臂举着没抓牢的零件晃一圈,到放料位置一松手,零件掉在传送带上,卡得整条线停半小时。
别笑。这种事我上周刚碰到。那天正跟客户在办公室聊后续的方案,车间里突然传来哐当一声,跑过去一看,就是夹爪气压掉了,零件卡传送带,整条线停了40分钟,客户脸都黑了。后来我们在夹爪进气口加了个小小的压力传感器,压力不够就直接给机械臂发信号停在原位,连报警都不用人去喊,屏幕上直接弹提示。这玩意的成本,连半瓶好烟的钱都不到,但是能省下来几万块的停线损失。
还有些人给机械臂装了满配的传感器,却忘了加区域安全防护装置——工人伸手去掏料框里的零件,机械臂还按自己的节奏往下抓,那能不出事吗?很多人觉得这种防护太“笨”,觉得多此一举,可真等撞了人,才知道这玩意能挡下来多少风险。
昨天在车间碰到之前蹲在机械臂旁边挠头的实习小伙,现在他已经能顺着料框的倾斜角度,调整视觉模块的识别范围了,看见我们过来,举着手里刚抓稳的塑料壳子笑。
你看,哪有什么天生就会干活的铁家伙啊。你顺着它的脾气磨,顺着产线的习惯调,那些冷冰冰的设备,才能真的帮人省力气。
作者|制造
排版|制造
审核|知知