2026-10-07 01:03:55
作者:
科技
昨天晚下班拐进巷口,我脚还没踩稳,那个蹲在路中间扫地的圆家伙,突然原地打了个半转,蹭着我的裤脚边挪去了靠墙的地方,安安静静等我过去再接着扫。
换原来那个老款,早就咔咔撞我脚踝三遍了。
这不是它第一次给我惊喜,上周它还绕开了我家猫放在路中间的猫砂盆——那玩意没规律,谁也想不到猫会把它推到路中央。
这就是最近科技圈炒得发烫的具身智能,没你想的那么玄乎,也不是完全和咱们普通人没关系。
别翻百科了,具身智能就是身体帮脑子干活
以前我们说的AI,不管是聊天的还是画图的,都是“飘着”的。它所有的知识都来自你我喂给它的文字、图片,它待在服务器里,没摸过杯子,没走过路,它知道“桌子”是放东西的,但是不知道真实世界里一张吃饭的桌子会有腿会占地方,碰到了会撞坏零件。
具身智能最核心的变化,就是给AI安了个能摸能碰能感知的“身体”,让它在真实世界里自己学规矩。
你教原来的AI避障,你得给它输进去“人的脚是XX形状,碰到要躲开”,它背下来,遇到形状不对的鞋,或者站的位置不对,它照样撞。具身智能不用,它自己眼睛看,轮子转,走两次就知道,路中间那个会动的东西不能碰,得绕。
就这么简单。
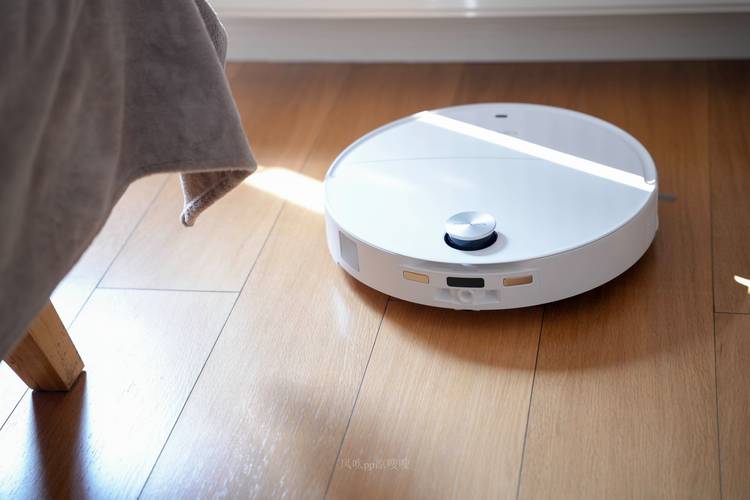 家用扫地机器人具身智能避障实拍场景
你别听那些人扯什么复杂的生物模拟,那都是给投资人听的。咱们普通人就记着:原来AI是你说啥它答啥,它活在虚拟世界。具身智能是你放它在真实世界,它自己看着办。
好多人被忽悠:不是所有带胳膊带腿的都是具身智能
去年逛工博会,我绕了半个场馆,至少七八家展台的背景板上都印着大大的“具身智能”四个字。凑过去一看,就是原来的工业机械臂加了个语音控制,你喊“拿个扳手”它就按预设路径动一下,你偷偷把扳手挪两厘米,它直接抓空了。
这不叫具身智能。这叫蹭热点。
好多厂家现在就是把大模型当万能膏药,往啥产品上贴一层就能改名叫新东西,骗一波流量再说。真正的具身智能,核心从来不是有没有身体,而是能不能靠身体感知,实时调整自己的动作。
举个例子,仓储里原来的分拣AGV小车,都是沿着地上画的磁条走,你放个纸箱在磁条上,它就卡那不动喊救命,这是老式的。现在新的分拣机器人,不用画线路,它自己看路,有人挡着就绕,货堆歪了就换地方停,这就是初步的具身智能了。
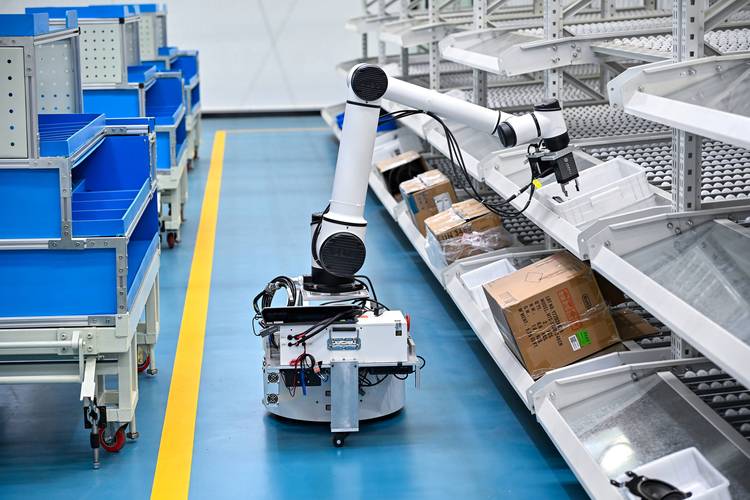 仓储物流具身智能分拣机器人作业现场图
说个有意思的,之前看斯坦福一个实验室的测试,让两个具身智能机器人一起抬盒子,过一个小坑,前面那个机器人脚踩空了半厘米,后面那个居然自己调整了抬盒子的高度,没让盒子掉下来。没人教过它这个情况,也没有预设程序,完全是两个机器人自己靠身体的感知协调出来的。
换那种蹭概念的,早就盒子掉地上歇菜了。
离我们日常用还有多久?
 离我们日常用还有多久?
其实现在你可能已经用上了,只是你不知道。除了我家门口那个会躲人的扫地机器人,现在很多新出的服务机器人,比如酒店送外卖的,也都用上了初步的具身智能算法,原来遇到个开着的门都卡,现在能自己推开门进去,遇到小孩乱跑也能急刹车。
不过话说回来,要想真的有个机器人能天天帮你做饭洗衣服,收拾乱成狗的房间,还早着呢。
现在的具身智能,都是在特定场景练出来的,你让它去了新地方,它就得重新学。你让它在你家收拾桌子,它认识你家的陶瓷碗,换了你妈家的不锈钢碗,它可能就抓不住。毕竟真实世界太乱了,什么突发情况都有,不像虚拟世界里,所有变量都是定好的。
我之前和一个做机器人算法的朋友聊天,他说现在最难的不是让机器人做一件事,是让它能应对“没见过的事”。比如你让它倒垃圾,它能走能开门能倒,但是你家猫突然扑过来抱它腿,它怎么办?现在还做不到反应那么自然。
不过这也恰恰是具身智能最有意思的地方。我们原来一直觉得,智能就是大脑算得快,记性好。现在才发现,我们人类自己的智能,本来就是和身体绑在一起的。你学骑车,不是靠脑子背平衡公式,是你摔了十次,身体自己记住了怎么调整重心。你拿杯子喝水,不用想“杯子重多少,我用多少力”,手自己就调整好了。
原来的AI都是像把所有书都背下来的秀才,没出过门,说起来头头是道,遇到事就慌。具身智能就是让这个秀才出门走路,自己摸爬滚打,慢慢学会和真实世界打交道。
说不定哪天,它真的能学会我们习以为常的那些“不用想就会做”的事。到那时候,可能真的有人帮你擦桌子喂猫,你就能瘫在沙发上刷一下午手机了。
想想还挺爽的对吧?
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:巷口扫地机器人突然躲开我:具身智能到底在‘想’什么?
文章链接:https://m.lfdjt.com/p/keji/a/7259.html