2026-10-01 04:19:57
作者:
科技
9月23号挤在南京国展的展厅里,一身汗黏在背上,我就是冲着那台会手冲咖啡的具身智能机器人去的。
一开始没抱太大期望,见过太多展会花架子:提前设定好程序,走一遍流程给媒体拍,稍微变一点就直接死机。那天我故意挤到前面,看着工作人员把奶球从托盘左边挪到右边,想看看它出糗。
它的机械臂伸到半空,顿了半秒,往右边偏了五厘米,精准夹住了奶球,稳稳丢进了咖啡杯。
那半秒,我突然反应过来。这玩意儿,和以前见过的机器人,真不是一个东西。
别被营销话术骗了:具身智能的核心从来不是“身子”
很多自媒体一讲具身智能,张嘴就是“给大模型装个胳膊腿”,说得好像把ChatGPT塞进人形机器人的壳子里,就成了具身智能。
扯。
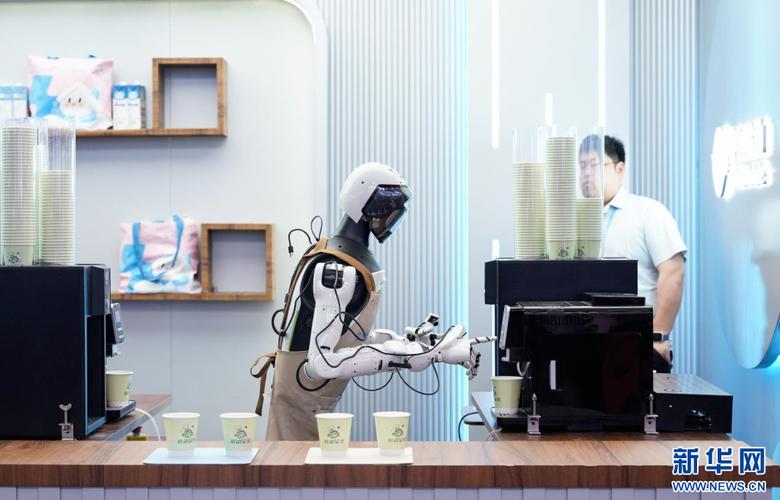 南京9月科技展具身智能咖啡机器人现场图
原来的AI是什么样?是安安静静待在云端服务器里,你给它输入文字图片,它输出结果,它从来不用自己“摸”这个世界。所有的信息都是别人喂给它的现成的。
具身智能不一样。它得自己长眼睛,自己动手脚,自己在乱糟糟的真实世界里摸爬滚打。它要学的从来不是背知识点,是学会怎么和物理世界“互动”。
举个最简单的例子:让普通机械臂拿桌子上的矿泉水。你得提前给它标好坐标,告诉它桌子在哪,瓶子在哪,角度多少,力度多大。要是谁不小心把瓶子挪了一厘米,或者桌子被撞歪了一点,它直接抓空。
换做具身智能呢?它一边用摄像头看,一边用机械臂上的传感器摸,力度不对就调,位置不对就改,哪怕瓶子滚到了桌子边,它也能追着调整,稳稳抓住。
就跟你我伸手拿东西一样。
对吧?
它补上了AI这么多年最大的一块短板
大模型火了两年多,你有没有发现,大部分应用还停留在线上?帮你写文案,帮你改PPT,帮你聊天解闷,真要落到实地干点活,大部分AI都抓瞎。
真实世界哪有什么标准化的输入?
你今天换了个杯子,明天桌面堆了快递,后天猫跳上了桌子,这些乱七八糟的变量,哪是提前能写进程序里的?
原来的AI是“读万卷书”,具身智能是让AI“行万里路”。
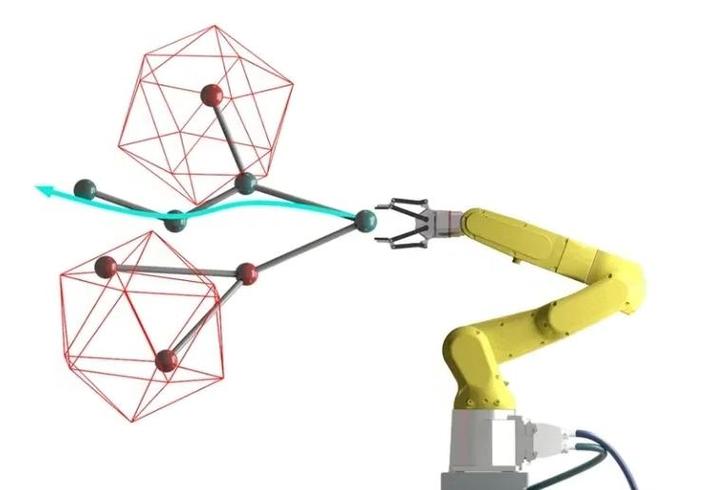 具身智能机械臂抓取不规则物体调整路径示意图
很多人看过波士顿动力机器人翻跟头的视频,觉得那就是顶尖水平了。其实十几年前的波士顿动力,翻跟头都是提前调好的参数,环境变一点就摔。现在走在技术前沿的具身智能,是你突然从侧面推它一把,它能自己趔趄着调整重心,重新站稳,根本不需要人重新改代码。
它的反应,是自己做出来的,不是别人提前编好的。
说实话,这才是最让人惊讶的地方。
别光盯着人形机器人炒,落地早就开始了
 别光盯着人形机器人炒,落地早就开始了
现在资本圈一讲具身智能,开口就是未来的人形保姆,以后人人家里都有一个机器人仆人,说得神乎其神。
我倒觉得,没必要盯着人形机器人凑热度。真正的具身智能,早就悄悄落在我们看不见的地方了。
沿海港口的自动岸桥,原来对准集装箱锁孔,歪个几毫米就得人工上去调,遇上大风天集装箱晃,半天吊不上一个。现在装了具身智能的感知系统,自己盯着锁孔调位置,晃一点也能对上,效率提了不止一点。
电商仓库里分拣货的机械臂,原来只能捡方方正正的纸盒,遇上软乎乎的面包、不规则的玩具,要么捏碎了要么掉地上。现在用了具身智能算法,抓不同的东西自己调力度,十次里能对九次半。
甚至你现在买的新的高端扫地机器人,已经用上了最基础的具身智能技术,碰到你掉在地上的数据线、拖鞋,不会像老款那样直接撞上去或者卡住,能绕开,能跨过去,这不就是最贴近我们生活的具身智能吗?
不过话说回来,现在的技术离成熟还远着呢。
那天展会上那台泡咖啡的机器人,一台报价小几十万,够买一辆不错的家用车了,普通人家谁买啊?而且我故意把咖啡杯放在阴影里,它居然愣了快五秒才认出来,跟我爸老花眼看报纸似的,揉半天才能看清楚。
大模型写代码有时候都出bug,更何况机器人要在真实世界碰各种幺蛾子,今天温度变了传感器不准了,明天光线变了认不出东西了,各种细碎的问题,够工程师喝好几壶的。
那天从展厅出来,我在门口大排档吃了一碗加辣的鸭血粉丝汤,吹着晚风看着路上车来车往,突然就想明白一件事:
具身智能不是什么天翻地覆的科幻故事,也不是资本炒出来的圈钱概念。它就是AI发展的必经一步——就像我们人类,从来不是先学会说话写字才会走路伸手的,我们是先摸过石头,碰过火,摔过跤,才慢慢认识这个世界的。
AI也一样。
它总不能一辈子待在服务器里聊天下吧?总得出来干点活,总得自己摸摸这个真实的世界。
这路啊,还长着呢。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:逛完南京科技展才懂:具身智能不是换了身子的大模型
文章链接:https://m.lfdjt.com/p/keji/a/5162.html