 大讲堂
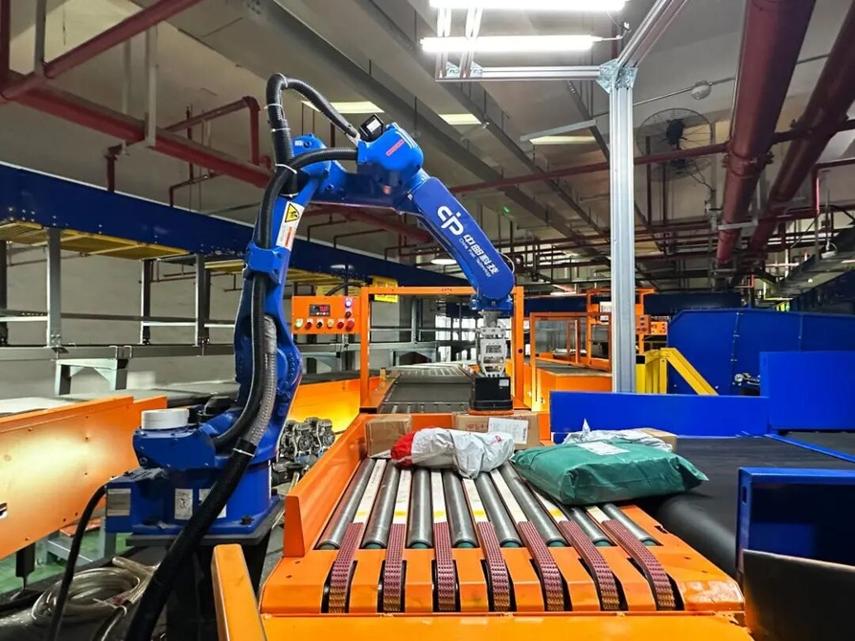
上个月我在一个仓库里,看到一个机械臂试图把一件T恤从桌子上抓起来。不是那种叠得整整齐齐、像刚从包装袋里拆出来的T恤。就是那种被揉成一团、袖子还翻了个面的T恤。机械臂悬在上面,摄像头转了两下,夹爪开合了一次,然后——不动了。旁边的工程师叹了口气,说,这玩意儿学了三万次抓取,还是搞不定这种“软东西”。
这个瞬间,比任何发布会上的PPT都让我理解了什么叫做具身智能。不是那个会后空翻的Atlas,也不是那个能跑马拉松的机器人。是这只搞不定T恤的夹爪。
“智能”从身体里长出来,不是塞进去的
我们过去谈AI,脑子是个罐子。往里面倒数据、倒语料、倒知识图谱。倒得够多,它就会“思考”了。下棋赢了,写诗像了,考试过了。但这套逻辑放到物理世界里,立刻短路。
你让一个在虚拟环境里训练了上亿次的模型去开门。它知道门把手长什么样,知道顺时针拧是开。但它不知道,这个门把手的金属表面在冬天有多冰,不知道拧到某个角度会有一个微小的顿挫感,不知道用力过猛会把把手拽下来——它上周刚拽掉了一个。这些知识没有写在任何维基百科里。它们长在手上。长在皮肤上。长在那根被门把手冰了一下的指尖神经末梢上。
所以具身智能,说白了就是给AI一个身体,让它在物理世界的摩擦里长出自己的世界观。不是先有认知再行动,是行动本身在制造认知。一个婴儿抓一千次积木,才明白“圆的东西会滚”。一个AI要摔一千次杯子,才明白“易碎”这个词的重量。
这里有个挺反直觉的点:身体的结构,反过来决定了智能的边界。你有对生拇指,你就发明了工具。你有四条腿,你就在乎奔跑速度。波士顿动力的机器人为什么用那种奇怪的步态?因为它的身体在解一道物理题——在动态稳定和能量消耗之间找答案。脑子只是这个方程的其中一个变量,不是全部。
那双“手”的问题,比脑子难一百倍
我们看多了机器人后空翻、跳舞、跑酷。酷吧?酷。但这些都是“大动作”。大动作的容错率高,平衡点可以靠算法暴力搜索。真正难的是小动作。是穿针引线。是从一堆乱七八糟的零件里摸出那个六角螺丝。是剥开一颗煮鸡蛋。对吧,你试试闭上眼睛剥鸡蛋,就知道手上的传感器有多重要。
人手有多厉害?一平方厘米的指尖皮肤上,密密麻麻分布着大约两千四百个机械感受器。它们能分辨出几微米的纹理差异,能感知到一根头发丝的触碰,能在摸到烫东西的0.1秒内命令肌肉收缩。我们管这个叫“触觉”。但机器人的触觉是什么?是几个贴片传感器。是电容变化。是力反馈。距离那个剥鸡蛋的手感,差着十万八千里。

更麻烦的是,手不是一个孤立的工具。它连着胳膊,胳膊连着小脑和脑干,里面有一整套反射回路。你抓一个烫的杯子,缩手这个动作甚至不经过大脑皮层——脊髓就替你决定了。这叫“反射”。机器人也有反射,但那是代码写的if-else。if 温度>60度 then 松开。僵。不优雅。不自然。没有“哎哟”的那一声。
所以现在做具身智能的人,分成了两派。一派继续搞“大动作”,让机器人跑得更快、跳得更高、翻得更炫。另一派一头扎进“手”的问题里,死磕触觉传感器、柔性材料、精细力控。说实话,后一派看着挺笨的。一个抓取动作调三个月,论文发出来没人看。但我觉得,未来如果真的有具身智能突破,大概率是从这派人的实验室里不小心漏出来的。
那些“像人”的机器人,可能都走错了路
我写过不少关于人形机器人的稿子。每次写都觉得哪里不对劲。后来想明白了:我们太执着于“像人”了。两条腿、两只手、一个脑袋、一张脸。为什么?因为我们的世界是按这个尺寸设计的。门把手的高度、楼梯的台阶、键盘的间距。你想融入,就得长得像。
但这可能是一个陷阱。
想想看,飞机像鸟吗?不像。但飞机飞得比鸟高。潜艇像鱼吗?不像。但潜艇潜得比鱼深。真正的工程突破,往往是放弃了“仿生”的表面,抓住了“功能”的本质。具身智能也一样。如果有一天,一个长得像垃圾桶的机器人在仓库里比你干得好,你为什么非要它长两条腿?如果轮式底盘在平地上比双足省电十倍,你为什么非要它走路?
这里得说清楚一个误区:具身智能不等于人形机器人。前者是关于智能如何在物理身体中涌现的理论框架。后者是一种具体的工程实现。你可以把具身智能放进一只机器狗、一台无人机、甚至一个智能假肢里。身体是什么形状,取决于任务是什么形状。不是反过来。
当然,话说回来。人类环境里干活,人形确实方便。你让一个轮式机器人去按电梯按钮,它得装个胳膊。装个胳膊就得考虑力矩平衡。考虑力矩平衡就得加大底盘。加大底盘就上不了电梯。死循环。所以有时候,“像人”是逼出来的。不是审美偏好,是物理约束。
一个简单的问题:机器人知道“疼”吗?
有次讲座,一个听众问我:如果机器人真的有了具身智能,它会怕疼吗?我当时愣住了。不是因为这个问题的哲学深度,是因为我意识到,“疼”本质上是一种保护机制。你的手碰到火,缩回来。神经信号传得比思考快。这个回路不是为了让你“体验痛苦”,是为了让你活着。
机器人也需要这个。它得知道什么动作会损坏自己。不是靠一个“电池电量低”的告警灯,而是靠一种分布式的、实时的、深入每个关节的感知系统。当电流异常升高、当振动频率异常、当温度爬升过快——它得缩手。得躲。得用一种不那么“理性计算”的方式保护自己。
现在的机器人有这种能力吗?有,但很粗糙。力传感器检测到过载,急停。像保险丝。不像人的疼痛——人的疼痛是有梯度的,是分区域的,是会学习的。你被烫过一次,下次看到水壶冒热气就自动后退。这种基于身体记忆的预测,才是具身智能真正迷人的地方。它让智能从“计算”变成了“经验”。
不过我得泼盆冷水。目前大部分关于“机器人感受”的讨论,都是人类的一厢情愿。我们把疼痛投射给机器,就像我们把忠诚投射给狗。狗没有忠诚,狗有依恋行为。机器人没有疼痛,机器人有过载保护。这两者的区别,就是具身智能和普通自动化之间那道还没跨过去的门槛。
时间线不站在“炫技”这边
看过去五年的机器人演示视频,有个规律。那些在实验室地板砖上跑得最欢的,往往进不了真实场景。真实场景的地板是脏的、有水渍的、有电线的。真实场景的光线是混乱的。真实场景的人是不讲理的。你让一个在完美环境里训练出来的模型去工厂车间,它第一天就得崩溃。粉尘把镜头糊了。油渍让轮子打滑了。一个工人随手扔的纸箱让它以为是障碍物。
所以具身智能的进展,没法按“年”算。它不是那种指数增长的领域。它更像一棵树在长根。地面上看不出什么动静。地底下,每一寸进步都是和物理世界的缠斗。和摩擦力缠斗。和材料疲劳缠斗。和传感器的噪声缠斗。
那些真正在推进这件事的人,多半没空发推特。他们在调参数。在换传感器。在重新设计夹爪的指尖弧度。在把抓取成功率从73%提到76%。然后发一篇没人看的论文。接着调下一个动作。
所以,下次你看到某个机器人后空翻的视频,挺酷的,点个赞。但别当真。真正的具身智能,不在那个后空翻里。它在一只笨拙的、缓慢的、终于学会轻轻拿起一颗草莓而不捏碎的夹爪里。那颗草莓,才是这个领域真正的里程碑。
作者|科技
排版|科技
审核|见微