无人机在楼顶悬停那三分钟,飞控里大概吵了上千次架

楼顶的风从两栋楼之间挤过来,像有人拿吹风机对着你脸。无人机刚离地,图传画面就歪了一下。我松杆。它没跑。悬在那儿,轻微点头,像在找平衡。 可它凭什么稳? 很多人脱口而出:GPS 呗。真不是。至少不全是。GPS 只告诉你“你在哪儿”,大概几米误差。它不告诉你“你歪了多少度”,也不管你被风吹得往左滑了半米。稳住这台机器的,是飞控里一场没停过的吵架。

它其实一直在猜自己在哪

无人机肚子里有 IMU(惯性测量单元),里面塞着加速度计和陀螺仪。陀螺仪感知旋转快慢,加速度计感知倾斜和位移趋势。这俩东西反应快,但会漂。你飞两分钟,它可能就觉得自己歪了三度,其实没歪。 气压计负责高度。它靠气压变化算海拔,灵敏度可以,但怕风。一阵风吹进机身,气压突变,飞控以为你在掉,赶紧推油门。于是飞机“咯噔”一下。你以为是电机问题,其实是天气在捣乱。 GPS 或者 RTK 负责位置,慢,但长期稳定。视觉摄像头和超声波在低空补位,贴着地面或者室内,它们比 GPS 好使。飞控要干的事,是把这些互相矛盾的数据揉在一起。卡尔曼滤波,互补滤波,名字听着唬人,本质就是:谁最近靠谱,就多听谁一点。
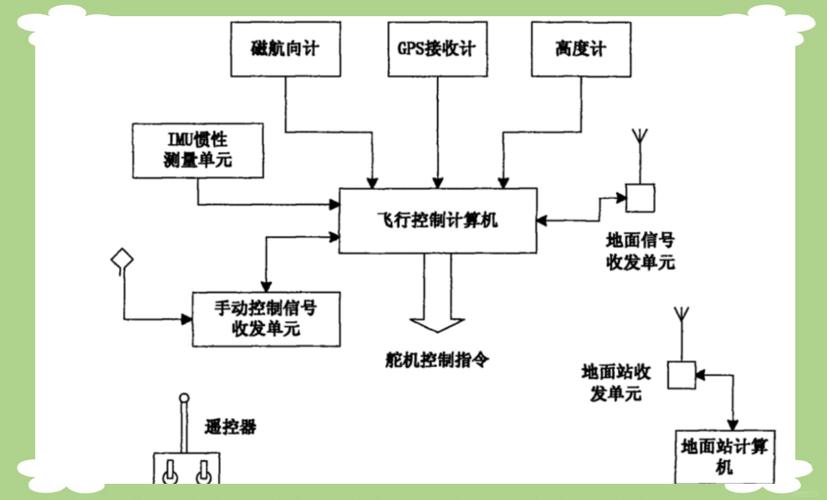
无人机飞控传感器融合姿态估计原理图
无人机飞控传感器融合姿态估计原理图
然后才是控制。你松杆,飞控发现:俯仰角偏了 2 度,横滚偏了 1 度,高度掉了 0.3 米,还往右漂了 0.5 米。它算出一个修正量,发给电调,电调改变四个无刷电机的转速。几百次,每秒。你听到的嗡嗡声,是空气在被反复推开。 所以悬停不是静止。悬停是高频发抖,只是抖得你看不见。

GPS 丢了,它为什么还能飞——以及为什么更吓人

有次我在两栋高楼之间飞。图传突然卡住,遥控器左上角跳出一行字:指南针异常。那一刻手心全是汗。飞机切进姿态模式。姿态模式什么意思?简单说,它不再死死锁位置,只尽量保持水平。风一吹,它就飘。你得手动掰回来。 城市里这种事儿不少。玻璃幕墙反射 GPS 信号,叫多路径。高压线、发射塔、甚至某些楼顶的钢筋,都可能让指南针犯迷糊。指南针一乱,飞控就不知道机头朝哪。它以为在往前飞,其实在横着走。然后你打杆,越打越错。 图传断了不等于飞机没了。图传和遥控链路经常是两套系统。图传负责把画面传回来,遥控负责把你的杆量传上去。图传黑了,遥控可能还在。你可以盲飞,可以按返航。但盲飞这种事,说实话,能别干就别干。 返航也不是直线回家。多数飞控的逻辑是:先爬到设定的返航高度,再往返航点飞,到了头顶再下降。问题来了。你设了 60 米,可旁边楼 100 米。它爬升,然后一头撞上去。所以返航高度要看你飞行环境,不是设置一次就永远不管。
无人机城市峡谷飞行 GPS 多路径干扰示意图
还有个误区:返航点就是起飞点。不一定。有些机器把返航点设成遥控器位置,有些设成起飞点。你开车走了,按返航,它回的是老地方。别问我是怎么知道的。

避障不是眼睛,桨叶也不是刀枪不入

避障不是眼睛,桨叶也不是刀枪不入
避障不是眼睛,桨叶也不是刀枪不入
现在的无人机爱宣传避障。视觉双目、红外、ToF、激光雷达,听着像装甲。但避障有盲区。细电线,它看不见。玻璃,它可能看不见。天空背景下的树枝,它也可能愣住。迎面来的鸟?鸟会躲,但有时候不躲。 我见过一次,飞机自动跟拍,我在后面跑。它一边后退一边升,结果撞上一根斜拉线。图传画面抖了两下,桨叶碎了一片。捡回来的时候,机臂上留了一道白痕。不是机器的错。是我忘了看环境。 视觉避障靠纹理和光线。大太阳底下对着白墙飞,它和瞎子差不多。晚上更别提。红外和 ToF 能补一点,但不同材料反射率不一样。黑色橡胶、镜面不锈钢、水面的倒影,都会让测距发疯。所以别把避障当刹车。它更像副驾驶,偶尔喊一嗓子,不替你开车。 螺旋桨也有讲究。两个正桨,两个反桨。正反桨产生的反扭矩互相抵消,机身才不会原地打转。桨叶一旦装错,或者电机转向不对,起飞瞬间就能翻。那种翻,不是风大,是你自己埋的雷。 电池更现实。锂聚合物电池怕冷。零下几度,电压掉得快。你看着还剩 30%,一推油门,电压瞬间被拉低,飞控以为快没电了,开始强制下降。你懵了,它也懵了。所以冬天飞,电池要预热,返航要提前。别信百分比,信电压和手感。

几个常被问到的,我直接答

几个常被问到的,我直接答
几个常被问到的,我直接答
Q:无人机为什么能悬停? A:闭环控制。传感器报状态,飞控算偏差,电机改转速。一直循环。停了就掉。 Q:GPS 定位为什么有时准有时不准? A:卫星几何分布、多路径、大气影响、天线质量。城市里尤其明显。RTK 能到厘米级,但需要基站或网络服务,不是普通 GPS 的日常水平。 Q:为什么起飞前要校准指南针? A:因为磁场环境变了。车里、楼顶、铁栏杆旁边,指南针可能被磁化。校准是让它重新认识北方。但校准不是万能,磁干扰强的地方,校了也白校。 Q:图传为什么卡? A:频段拥挤,遮挡,天线方向不对。2.4GHz 穿墙好一点,5.8GHz 带宽大但绕射差。你把遥控器天线指向飞机,有时候反而更差。天线侧面才是信号强的地方。这个细节,很多人不知道。 Q:无风天气,为什么飞机还会自己漂? A:传感器漂移、气流、螺旋桨不平衡、指南针受扰。它不是一个绝对静止的物体。它只是在动态里找平衡。

从陀螺仪到远程 ID,这条路还没走完

从陀螺仪到远程 ID,这条路还没走完
从陀螺仪到远程 ID,这条路还没走完
早期无人机靠陀螺仪稳,漂得厉害。后来 MEMS 传感器便宜了,飞控算力上来了,消费级机器才能悬停。再后来 GPS 加入,返航和航线变得可用。RTK、视觉定位、激光避障,一层一层叠上去。 现在很多机器能自动跟人、绕障、拍大片。听起来很自主。但自主的边界很清楚:它擅长在已知里执行,不擅长在意外里判断。一根风筝线,一块反光玻璃,一阵突如其来的下沉气流,都可能让它从智能变回一块会飞的电路板。 还有空域。远程 ID、电子围栏、实名登记,这些不是厂商想加,是规则在收紧。飞得越远,责任越具体。你手里的遥控器,不只是控制杆,也是一份注意义务。 我有时觉得,无人机像一只被线牵着的风筝。只不过线是无线电,风筝自己会算。风来了,它晃。它晃的时候,飞控里那些卡尔曼滤波、PID、传感器融合,全都在拼命工作。你看见的是悬停。它经历的是每秒几百次的“我是不是偏了”“我是不是掉了”“我是不是该往左一点”。 有次降落,一只麻雀从桨尖擦过去。我立刻收油门。桨停了,麻雀飞走了。飞机落在草坪上,歪了一点。我坐在那儿想,这东西到底算机器,还是算半个活物。 它不是活物。但风一吹,它也会抖。 然后我收好桨叶,下次起飞前,还是会把返航高度多设十米。

作者|科技

排版|科技

审核|阿辰

免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:无人机在楼顶悬停那三分钟,飞控里大概吵了上千次架
文章链接:https://m.lfdjt.com/p/keji/a/25319.html