 大讲堂
实验室的灯是那种冷白。一只机械臂朝桌上那团揉皱的塑料袋伸过去。视觉模块给出判断——塑料袋,置信度很高。夹爪合拢。
袋子从两根手指之间滑走了。
再来。还是滑。工程师调了调夹持力,第三次,袋子被捏扁,然后弹开。
有意思的地方在这儿:它看见了,也知道那是什么东西。它就是抓不住。
这事搁在二十年前,是个传感器问题。搁在今天,它是个关于”身体”的问题。
会说,和会动手,是两码事

过去十几年,AI 的绝大部分进展发生在屏幕里。像素有边界,答案有标签,判断错了,重跑一遍就行。物理世界不给你这个面子。
你没法回滚一次跌落。
具身智能这个词,说的其实就是这件事:智能不再只待在一堆文本和图像里,它得有个身体,得靠行动去认识世界。抓一次,掉一次,改一点,再抓。这种”边做边学”,跟纯靠数据喂养,路子完全不同。
顺便说一句,它跟”机器人”不是一回事。工业机械臂干了五十年的活,走的是固定轨迹,位置写死在程序里,误差超过零点几毫米就报警。具身智能要的不是重复,是应付没见过的局面——东西换了、位置歪了、光线暗了,自己想办法。
难点也在这儿。
大模型回你一句话,想个三秒钟,你完全能接受。机器人抓东西,从看到到夹爪闭合,留给它的时间大概是几十毫秒。超了,东西已经掉下去了。延迟在这里不是体验问题,是物理问题。
仿真里那条看不见的裂缝
很多人第一反应是:那就在电脑里练啊。建个虚拟厨房,虚拟杯子虚拟碗,机器人练一百万次。
能练。问题是练完之后搬到真机上,经常一塌糊涂。
仿真里的摩擦系数是个数字,写多少就是多少。现实里那个数字取决于桌面上有没有一层薄薄的油,取决于塑料袋静电沾了多少灰,取决于夹爪橡胶垫用了半年之后磨掉的那一点厚度。
光照也一样。反光的金属杯在仿真里是个理想曲面,在真机镜头里是一片过曝的白斑。

工程师的应对办法挺粗暴的:把仿真参数故意搞乱。今天摩擦大一点,明天小一点,光照忽明忽暗,物体重量随机改。让模型学会忽略细节、抓主要矛盾。这套做法有个名字,叫域随机化。
有用。但不是万能药。
更麻烦的是触觉。视觉能告诉你袋子在哪,但告诉不了你它有多软、会不会滑、捏多紧会破。触觉传感器的数据量,跟图像比起来几乎可以忽略不计。而且它金贵、容易坏,装上去还增加布线。
所以你会看到一个很反直觉的现象:机器人能认出那是一袋薯片,却不知道用多大力气拿它才不会碎。
三个特别常见的误会
误会一:具身智能等于人形机器人。
不是。轮式底盘、四足、机械臂、无人机,只要它在真实环境里自己感知自己决策,都沾这个边。形态是任务倒推出来的,不是审美选出来的。仓库里搬箱子,两条腿反而是负担。
误会二:把大模型接上机械臂,就完事了。
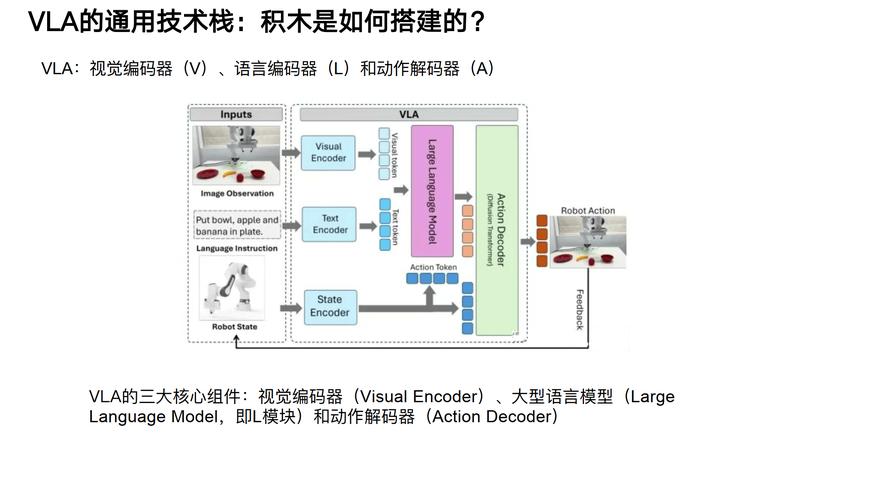
差得远。语言模型能听懂”把杯子放到桌子左边”,但它不知道这个”左边”是哪个坐标系下的左边——是相机的左,还是机械臂基座的左?更不知道放下去的时候该轻点还是重一点。把语言、视觉、动作塞进同一个模型,是这几年才开始的尝试。路子叫视觉-语言-动作模型,听着很唬人,实际上还处在磕磕绊绊的阶段。
误会三:数据多一点就好了。
机器人数据贵得离谱。一个人戴着动捕手套遥操作一小时,可能就攒下几百条轨迹。更要命的是,换一台结构不同的机械臂,这批数据基本作废。
所以现在不少团队在琢磨怎么把不同身体的动作”翻译”成一套通用表示——让一条手臂学到的经验,能迁移到另一条手臂上。这事能不能成,我持谨慎态度。
几个我被问过的问题
问:那现在这东西到底能买到吗?
能买到的是”能干几件事”的,不是”什么都能干”的。仓储里分拣纸箱、产线上做质检上下料,这类边界清晰的活,已经跑得挺稳。你让它去一个陌生厨房收拾碗筷——还早。真的还早。
问:为什么偏偏是这两年冒出来?
因为大模型补上了一块以前缺的东西:语义。过去的机器人只有几何,知道哪里有个障碍物,但不知道那是个”正在冒热气的锅”。现在它至少能听懂”那个有点烫,别碰”。
常识这东西,看着虚,其实决定了它能干多少活。
问:那瓶颈到底在哪?
我觉得是数据,还有硬件成本。算力可以买,算法可以抄,但真实世界里的那些磕碰、滑落、卡住,只能一条一条攒。攒不快。
一条不太整齐的时间线
很早以前,机器人是纯程序,位置写死,环境必须为它改造——传送带要对齐,料框要固定。
后来深度学习进了感知这一侧,机器人开始能”看见”堆在一起的零件,抓取检测器一度很热。
再往后,强化学习在仿真里玩得风生水起,各种跑跳翻滚的视频满天飞。搬到真机上,还是磕磕绊绊。
最近两三年,大模型把语言和视觉的常识拉了一大截,视觉-语言-动作这条路线被反复提起。热闹是真热闹。
但热闹和落地之间,隔着一条很宽的沟。
冷静一点:别把”会说话”当成”会动手”
有几件事我总觉得该泼点冷水。
视频的剪辑成本很低。一段十秒的流畅操作,背后可能是几十次失败和一次成功。这不是造假,这是常态。你看的时候得知道。
实验室里八成成功,和产线上千次不出错,是两个世界。中间那段,靠的不是更聪明的模型,是一遍遍的工程打磨。
还有安全。一段文本生成错了,重写就是。一个几十公斤的机械臂判断错了,代价可能是一只手。
所以我对”明年就能进家庭”这种说法,一向不太信。
回到开头那只机械臂。
那个塑料袋的问题,最后是怎么绕过去的?有人换了个思路——不夹了,给它加个小吸盘,从上面提。绕开摩擦,就不用跟摩擦较劲。
挺没技术含量的,对吧。
可很多时候,具身智能往前走的那一小步,就是这么朴素。不是更聪明的脑子,是更懂这个世界的身体。
作者|科技
排版|科技
审核|阿辰