 大讲堂
暴雨天,一辆头顶疙瘩的测试车慢慢靠边停下了。
不是爆胎。是它“看”不清了。
激光雷达怕雨。这事儿跟很多人脑子里的印象拧着来——毕竟铺天盖地的宣传里,这玩意儿简直就是夜视仪加透视眼,黑灯瞎火也能把路况摸得门儿清。结果一场雨下来,它就露怯了。
我先说清楚,怕雨不是它矫情。往下看你就明白,这背后有个挺微妙的物理账。
那个疙瘩不是摄像头,它在“打手电”

你站在黑屋子里拿手电筒扫一圈,光打到墙上反射回来,你就知道墙在哪儿。激光雷达干的基本是这事儿。
只不过它用的不是普通手电筒,是激光。而且它每秒钟要打出去几十万甚至上百万个脉冲。每个脉冲打中一个东西,弹回来,它掐着表算时间——光速是知道的,来回用了多久,除以二,距离就出来了。就这么简单。
当然操作上没这么云淡风轻。光速太快了,一个来回才纳秒级,电路得灵敏到什么程度?打个不恰当的比方,你拿秒表去掐博尔特跑一百米,还得精确到他有几根头发丝飘起来了。差不多就这难度。
所以早期的机械式激光雷达,车顶上那疙瘩一圈一圈转,其实就是在逐点扫描。每转一圈,采集一层点。转得多了,点连成线,线铺成面,周围的三维轮廓就出来了。你现在看到的那些花花绿绿的“点云图”,每一个点背后都是一次独立的测距。
这跟摄像头有本质区别。摄像头是被动的,靠环境光或者补光灯,拍下一张二维照片,然后靠算法去“猜”远近。激光雷达是自己发光自己收,每一束光都是一把尺子。一个在猜,一个在量。
猜有猜的麻烦——白色货车和灰色天空在照片里可能差不多亮,算法就懵了。量的好处是,你是什么颜色什么材质,不影响光跑来回的时间。
但有些东西,尺子也量不明白
对,问题就在这儿。
激光打出去,要能弹回来才能算距离。如果弹不回来呢?或者弹回来的方向偏了呢?
下雨天,雨滴本身就是一个反射面。密密麻麻的雨点,每一个都在弹激光。激光雷达接收到的信号就糊了——远处有个真实障碍物,但它前面挂了一层雨帘子,信号被搅得乱七八糟。
雾天也类似。还有扬尘。还有前车卷起的水雾。
更隐蔽的麻烦是低反射率物体。黑色车漆、深色衣物、轮胎,这些东西吸光。激光打上去,回来的信号特别弱,雷达就得把探测阈值调高。可阈值一高,远处正常物体的微弱信号又被滤掉了。两头不讨好。
还有一种情况更微妙。你对着镜子照,光原路返回,强度极高。但如果你斜着照镜子呢?光弹到另一个方向去了,雷达这边什么都收不到。现实里,光滑的金属板、玻璃幕墙、积水路面,都可能把激光“拐跑”。
所以激光雷达不是万能眼。它有一张自己的盲区地图,只是这张图跟摄像头、毫米波雷达的盲区不重叠——这恰恰是它们互相补位的理由。
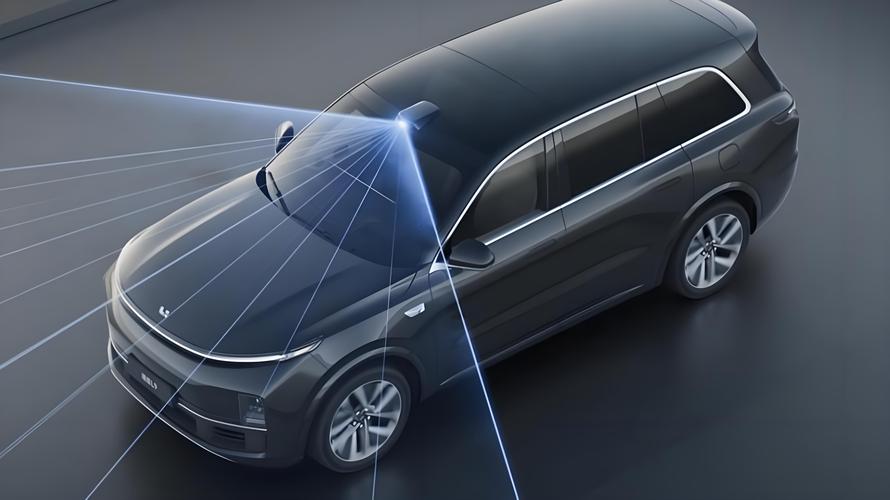
转圈的和不转的,差在哪儿
你如果留意过不同车的头顶,会发现有的疙瘩在转,有的完全不动。
转的那个,叫机械式或者半固态。里面有一套精密的旋转机构,把激光发射器和接收器带着转,实现360度扫描。优点是视角全面,缺点也明显——贵、怕震、机械件有磨损寿命。早年一颗这样的雷达能买一辆不错的车,真不是段子。
不转的那个,叫固态或者纯固态。它靠的是电子扫描——用光学相控阵或者MEMS微振镜来改变激光的出射方向,没有宏观的转动部件。体积小,能藏在车身里,成本理论上也低得多。
等等,说到MEMS微振镜,这里得稍微停一下。它里面还是有一个微米级的振镜在动,只是小到你看不见。所以严格说它是“半固态”。真正的全固态,连那个微小振镜都不要,靠的是改变光束的相位或者用闪光式方案。
闪光式挺有意思——不扫描了,直接像闪光灯一样,一次性把整个面照亮,然后用一个面阵探测器去接收。听着很直接对吧?但问题是要在极短时间里照亮足够远、足够大的范围,功率就得特别大,目前车规级量产还有点距离。
各种路线吵了好几年了。转的嫌不转的看不远,不转的嫌转的太贵又容易坏。说实话,这事儿没有标准答案,看你怎么定义“够用”。

它不是用来替代摄像头的
这是最常见的误解,也是最值得掰扯的一点。
很多人觉得激光雷达精度高,那就把摄像头扔了呗。不对。
摄像头能读红绿灯颜色、能认路牌上的字、能分辨前面那个白色物体是塑料袋还是石头。激光雷达做不到这些——它只知道“那里有个东西”,但不知道那是什么。它给的是几何,不是语义。
反过来,摄像头在逆光、黑夜、强眩光下容易歇菜,激光雷达不受这些影响。而且测距这件事上,激光雷达的精度是厘米级,摄像头靠双目或者单目估距,误差有时候能上米。高速上这差距可能就是撞上和没撞上的区别。
所以它们其实是两种完全不同的感官。一个像眼睛,一个像蝙蝠的回声定位。你非得让眼睛去干回声定位的活儿,或者反过来,都不太对劲。
毫米波雷达呢?它的波长比激光长得多,穿透雨雾的能力强,但分辨率低。它能告诉你“前方五米有东西”,但那个东西大概是个什么形状、多大,基本说不清。
所以现在的趋势是多传感器融合。摄像头、激光雷达、毫米波雷达、超声波,各报各的数据,算法去做仲裁。谁也别想一统天下。
那它到底什么时候能便宜下来
快了。这两年卷得厉害。
早几年一颗机械式激光雷达的报价,够买一套房的首付。现在半固态的量产件,价格已经掉到千元级别。虽然还是比摄像头贵不少,但差距在肉眼可见地缩小。
降价的核心驱动力就一个字:量。以前只有测试车队在用,一年出货几千台,摊不下来成本。现在不少量产车开始预埋激光雷达,哪怕软件功能还没完全开通,硬件先装上去。出货量一上来,供应链就有动力去优化。
不过话说回来,便宜和好用之间还是有个取舍。那些几百块钱的补盲雷达,探测距离和分辨率跟主雷达不在一个档次。它们负责的是侧向近距的盲区,不是拿来看两百米外的。
另外还有个容易被忽略的点——点云处理也需要算力。激光雷达每秒吐出几十万个点,要实时处理、去噪、聚类、跟踪,这不是个小计算量。有些方案为了省算力,会把远处的点云降采样,精度自然就打折了。
所以别光看雷达本身的参数表。后面那套处理链路,有时候才是真正拉开差距的地方。
最后一个冷思考
激光雷达这两年的热度,很大程度上是被自动驾驶带起来的。但如果你只把它当成“自动驾驶的零件”,可能有点窄了。
测绘、机器人、无人机、甚至手机上的激光对焦,都在用这个原理。iPhone那个LiDAR扫描仪,本质上就是一个微型化的dToF测距模组。只是功率小、距离近,你不会把它跟车顶那个疙瘩联系起来。
技术这东西有意思的地方就在这儿——同一个物理原理,换个体量、换个场景、换个成本区间,就变成了完全不同的产品。
车顶那个转个不停的疙瘩,说到底就是把“用光量距离”这件事做到了极致。它不完美,怕雨怕雾怕黑车漆。但在某些维度上,它给的信息,是其他传感器给不了的。
至于它以后会不会被纯视觉方案取代?谁知道呢。技术路线这种事,往往不是谁更好谁赢,而是谁先够用、谁先便宜、谁先装到足够多的车上。
你下次在路上看到头顶长疙瘩的车,可以多看两眼。那玩意儿没在拍照,它在一下一下地打手电。
作者|科技
排版|科技
审核|阿辰