上周六下午三点,河西金融城某科技展厅的空调开得太足,我抱着半杯冰美式站了二十分钟,就等那台摆到展台中央的机器人动。
它终于动了。
矮墩墩的银灰色机身,配了个带触控屏的“脸”,侧边伸出来的机械臂还挂着个空物料盒,宣传页上写着“全场景自主导航导览”。它从展台边慢慢挪出来,刚走了三步,脚就卡进了两块地砖拼接的缝隙里。
抬了三次脚,没跨过去。
我站在人群里差点笑出声,斜眼瞟到展台后面的工程师,正攥着遥控器偷偷按,指节都捏白了。
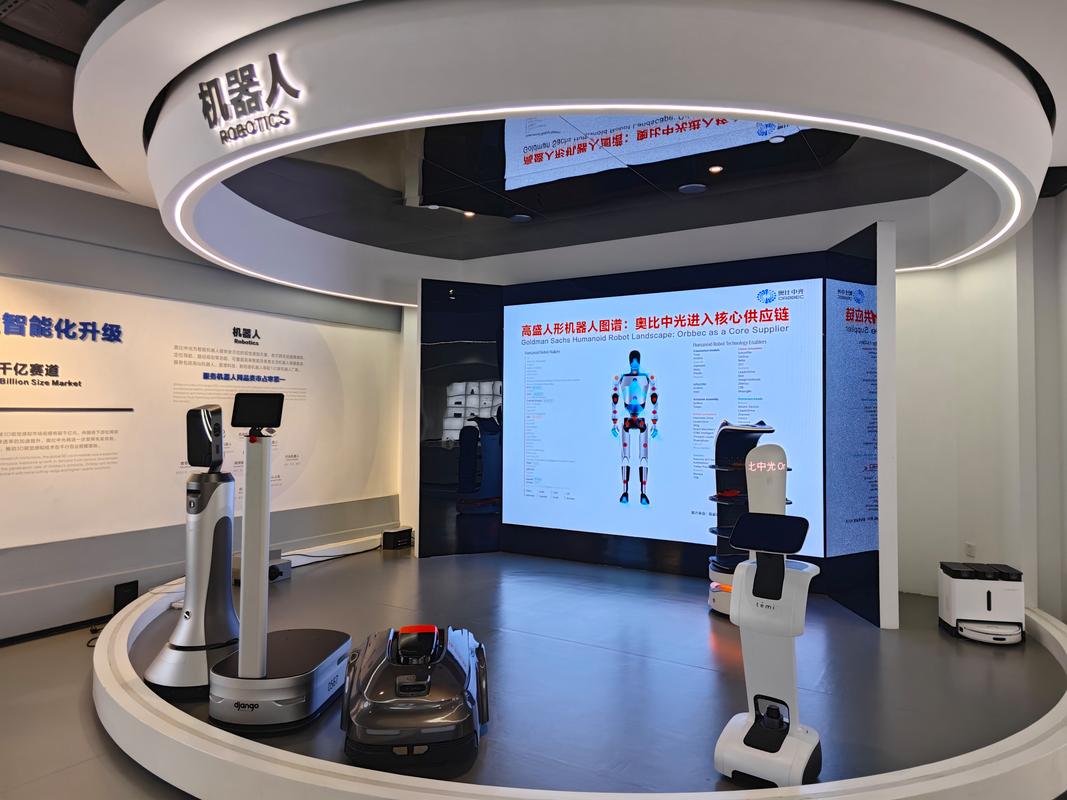
周围的观众还在举着手机拍,屏幕上那台机器人还亮着软乎乎的微笑表情,我突然反应过来——之前刷到的那些行云流水的机器人视频,好像大半都是这么拍出来的。
你看到的“会跳舞的机器人”,大半是演出来的

说真的,我之前也被刷到的短视频骗了,总觉得这东西已经进化到能满大街跑着帮人取快递、能翻着跟头接春晚的表演了,结果现场看,它连一厘米宽的地砖缝都跨不过去。
它怕乱。
那些看起来行云流水的动作,本质上是把每一步的速度、角度、停顿时间都拆到了毫米级,只要现场环境和预设的测试场有半分偏差,它的判断逻辑就直接卡壳,根本不会像人一样看到坎了抬个脚就迈过去。
现在绝大多数商用展示级机器人,本质上是“固定程序执行器”,不是能自主判断环境的智能体。
之前看行业交流的资料,那些能在舞台上整齐跳完一整支舞的机器人,背后是团队提前一两周在同一块场地上跑了上百次程序,把每一个动作的坐标都校准到了丝毫不差——换个场地,地上撒点碎纸屑,或者灯光角度偏两度,它的识别系统可能就直接混乱,跳着跳着就撞到台边上去了。
那天在展厅,工程师蹲在地上按了五分钟遥控器,才把那台卡在地砖缝的机器人挪出来,它接下来的“导览”流程更有意思:走到每一个提前设好的点位,就停住,屏幕上自动弹出提前录好的讲解音,连语速都不带变的,遇到有观众凑到它镜头前面挡路,它就安安静静等个十秒,等人家走了再接着按流程走,半分没有主动打招呼的意思。
我站在旁边听了半分钟讲解,突然觉得它像个被人线牵着的木偶,只不过这根线藏在后台的程序里,你看不到而已。
所谓的“机器人自主思考”,离我们还差好几个坎
其实我去年在紫金山附近的产业园,就见过更有意思的场景。
一台送餐机器人正驮着三份盖饭往办公楼走,电梯门开了,它站在门口犹豫了三秒,因为电梯里站了个推婴儿车的阿姨。它识别不出婴儿车算什么障碍物,既不敢往前挪,也不会往后退,就僵在电梯口,屏幕上跳着“等待路径优化”的字样。
阿姨倒是没在意,推着车慢慢走出去了,它才慢悠悠晃进电梯,按对楼层按钮的时候,我都替它捏了把汗。

它没那么聪明。
现在大家吹的大模型接机器人的方案,本质上是给这个本来只会按程序走的铁疙瘩,装了个能看懂人话的翻译器——你说“帮我把桌上的笔拿过来”,它能听懂这句话是什么意思,但真要让它伸胳膊精准把笔抓起来,中间还要跨过视觉校准、力矩控制、物体材质识别好几个没完全打通的环节。
上个月在工程师的实验室看演示,他们给机械臂装了大模型的接口,说能听懂自然语言指令,结果演示抓马克笔的时候,机械臂伸了三次,第一次抓空了,第二次把笔碰得滚到了桌子边,第三次好不容易捏住笔,力矩没控制好,直接把笔捏断了。工程师蹲下来捡笔的时候,脸都绿了。
大模型给机器人加的是“语言理解的壳”,离真正的灵巧操作还差很远。
很多人觉得,现在大模型都能写文章能做图了,给机器人接上不就马上能干活了?真不是那么回事。人看到桌上的笔,不用计算就能知道用多大的力气抓、从哪个角度伸胳膊不会碰翻旁边的杯子,这种刻在肌肉里的常识,机器人要学的话,得攒上好几十万次的操作数据,还未必能学到位。
我上次在实验室待了一下午,就看那台机械臂反复抓桌上的海绵块,抓掉了就重新摆好,接着抓,旁边的学生说,就这一个抓海绵的动作,他们已经练了快两个月,还没到能稳定不失误的程度。
别等机器人抢你工作了,它现在还在找螺丝呢
之前总刷到焦虑的帖子,说机器人要进工厂、进餐厅、进家庭,抢普通人的工作,我上个月去江宁的一个汽车零部件产业园转了一圈,发现根本不是那么回事。
车间里确实摆了一排机械臂,焊零件的动作看着利落得很,但每台机械臂旁边,都站着一个穿蓝工服的工程师,隔半小时就要过去摸一下机械臂的关节,看看温度对不对,参数飘没飘。有个师傅跟我开玩笑,说这些铁胳膊看着凶,其实娇贵得很,上次车间里的通风系统坏了,温度高了两度,机械臂的精度就飘了半毫米,焊出来的零件全废,折腾了一下午才把参数调回来。
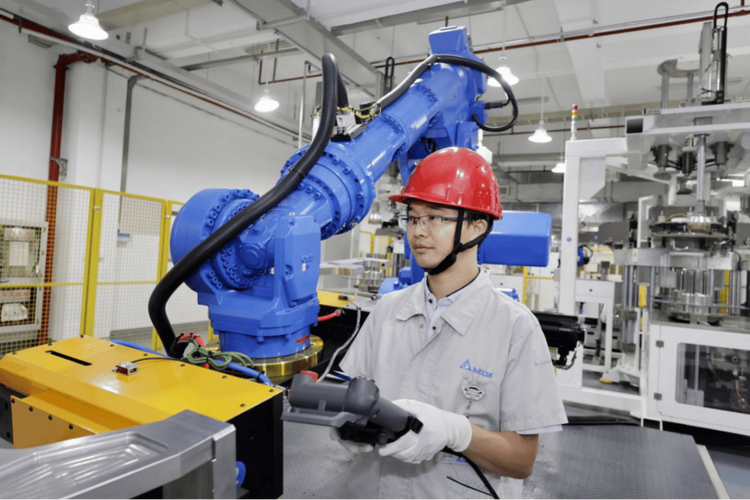
要换个零件型号,更麻烦。
之前固定焊A型号零件的机械臂,要换去焊B型号的零件,得工程师花两三天时间重新调程序、校准坐标,算下来的人工成本,根本不比雇个熟练工人低多少。
真没那么快。
很多科幻作品里的机器人形象,都是把人几十年攒下来的生活常识、随机应变的能力、甚至是察言观色的细腻劲儿,全浓缩成了一个看起来无所不能的铁壳子,但现实里的机器人研发,每往前挪一步,可能都要在实验室里磨上好几年,根本不会像刷短视频那样,突然就进化到能替人扛下所有的程度。
就像我家之前买的扫地机器人,用了三年了,现在还是会被我家的数据线缠住,会卡在沙发腿旁边,等我过去救场。我也盼着它哪天能聪明点,不用我天天蹲地上给它解线,但我也知道,这一天不会明天就来。
对吧?你要是刷到那种机器人无所不能的短视频,先别急着焦虑,大概率是人家提前录好的脚本,就像你拍短视频也要反复拍好几条选最好看的一帧,机器人演起戏来,比你还会挑角度。
那天从展厅出来的时候,我回头看了一眼,那台卡过地砖缝的机器人,正安安静静待在展台边,屏幕上还是那个软乎乎的微笑表情,好像之前的慌乱全是我看错了。
风一吹,展厅门口的梧桐树叶子飘下来,落在它的传感器上面,它晃了晃机身,没动。
哦对,它还不知道怎么扫掉自己头上的叶子呢。
作者|科技
排版|科技
审核|小准