蹲在实验室擦试剂台的机器人,拆解具身智能的真实门道

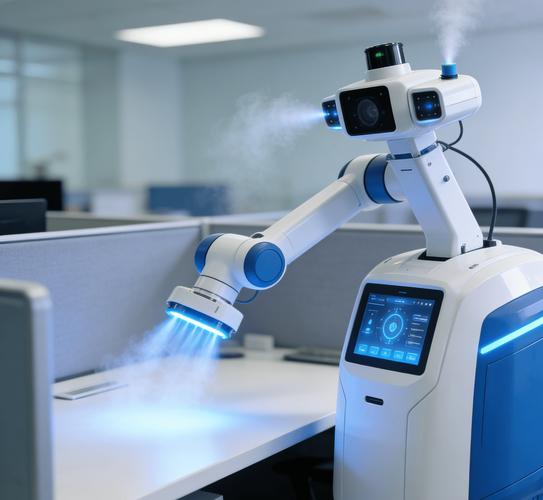
上周去紫金山脚下的一个机器人联合实验室,推玻璃门的时候差点和个圆滚滚的小家伙撞个满怀。 它正蹲在地上擦洒出来的乙醇液痕。 不是那种提前写好固定路径、绕着实验室走圈的演示机器人。是旁边的博士生刚抬手碰倒了试剂瓶,它歪头愣了两秒,转个身从侧边储物格摸出麂皮抹布,顺着液痕慢慢蹭,连桌腿缝隙里沾到的残渍都没放过。我站在门口愣了半天。这和我之前见过的所有工业机器人都不一样。
实验室移动机器人自主擦拭洒出的酒精痕迹
实验室移动机器人自主擦拭洒出的酒精痕迹

别被网上的炫技视频骗了

别被网上的炫技视频骗了
别被网上的炫技视频骗了
以前的机器人是什么样的?你让它“帮我拿桌上的可乐”,得提前把可乐的位置、高度、重量、最佳握力值全测好,行走路径是提前扫出来的固定地图,但凡你把可乐从桌子左边移到右边,它直接卡壳——要么伸手抓空,要么弹出个机械报错的弹窗。 这不是真的智能。 很多人把具身智能和以前的机器人划等号,觉得就是换了个更贵的外壳。差远了。它的核心逻辑,是不需要人类把所有步骤、所有可能遇到的意外提前写进代码里。就像刚学步的小孩,摔过两次就知道抛光地砖滑,碰过一次冒热气的水杯就知道那个东西烫,它的“聪明”不是全塞在云端的大模型里等着调阅,是要和真实的物理世界碰出来、练出来的。 我当时拽着那个擦桌子的机器人旁边的博士生聊,问这玩意和以前的产线机器人差在哪。他笑,说以前的产线机器人是“把所有可能的错误都列出来,挨个写进代码堵上”,现在这个是“错了就当场学,下次遇到就不会再摔”。上周他们故意在它的行进路线上放了个半高的纸箱子,它一开始抬脚跨的时候轮子打滑,晃了两下差点栽倒,稳了三秒继续往前走。过了半小时,他们在同一个位置又放了个一样高的纸箱子,它连停顿都没有,直接抬脚迈过去了。 你看,这才是有意思的地方。它的智能不是飘在屏幕上的文字,不是生成的漂亮文章,是长在它的关节、传感器、和地面接触的那两个橡胶轮子上的。

大模型不是万能的外挂

现在圈子里有个特别常见的误区:觉得具身智能不就是把大模型接个机器人身体吗?把GPT的API一插,机器人不就变聪明了? 拉倒吧。 我之前看过个演示,把通用大模型接在六轴机械臂上,让它给人拧瓶盖。大模型输出的指令特别标准:“请握住瓶盖,顺时针旋转直到瓶盖完全打开”。可问题是,机械臂根本没有触觉啊。它不知道现在瓶盖是松了还是已经拧死了,不知道旋转的时候用多大劲,更不知道瓶盖“啪”一下弹开的那个瞬间要停手。最后演示的时候,机械臂要么把瓶盖拧得直接碎在手里,要么转了半天根本没碰到瓶盖。 你人拧瓶盖的时候,手能毫秒级感知到摩擦力从大变小,到最后弹开的那个反馈——这个反应比你的大脑思考还快。这就是身体的记忆,是光靠大模型的文本推理补不上的缺口。
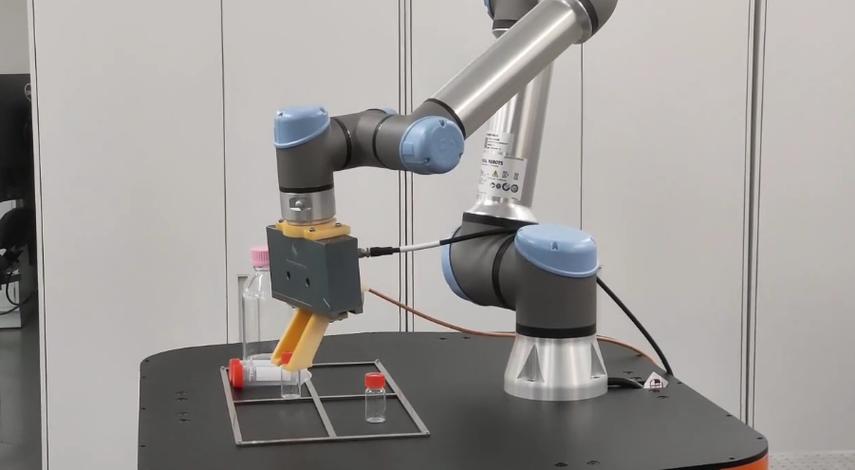
带触觉传感器的机械臂抓取透明玻璃杯
带触觉传感器的机械臂抓取透明玻璃杯
之前听浙大的一个研究团队聊,说现在很多做具身智能的团队走偏了,光盯着大模型的参数规模,觉得模型越大越厉害,结果一到真实场景就露馅。为啥?因为你哪怕闭着眼在自己家里走,也不会一头撞在餐桌角上——这个“知道”不是你大脑算出来的,是你从小到大,身体和这个世界互动了几万次,攒下来的肌肉记忆。具身智能要做的,就是把这部分“身体的记忆”做出来,不是光靠脑子空想。 说实话,我之前刷到过好多具身智能的短视频,什么机器人帮人叠衣服、拿外卖,看着丝滑得不行。点进原视频的评论区才知道,好多都是实验室跑了二十多遍才剪出来的一条素材,真把它放到普通家庭的客厅里,猫跑过去碰它一下,它直接就转圈圈找不到北了。

离我们的生活还有多远

离我们的生活还有多远
离我们的生活还有多远
别听那些博主吹得神乎其神,什么再过十年机器人就帮你带娃做饭。远得很。 现在的具身智能,充其量是刚学会爬的阶段。离那种能自由穿梭在家庭场景里、帮你处理所有家务的通用机器人,中间隔着至少十年级别的技术鸿沟。但有些场景,已经实实在在能用了。 比如在电子制造的车间里,以前的机械臂只能抓形状完全固定的零件,换个型号就得重新调试一周。现在带具身智能的机械臂,能对着料盒里堆的一堆大小不一的螺丝,自己挨个识别、挑出来、装到对应的卡槽里,不需要人提前给每个螺丝建精细的3D模型。还有康复中心里的辅助机器人,以前的机器人是你按个呼叫按钮它才过来,现在的能通过传感器感知到你走路晃了一下,马上凑到你旁边扶着你的胳膊,而不是等你喊“我要摔了”才慢悠悠反应。 我上次在实验室伸手摸了摸那个擦桌子的机器人的外壳,是温的。不是以前那种冰凉的金属壳。它擦完桌子转头看见我站在那,歪了歪头,传感器扫了我两秒,没有那种机械的“您好欢迎参观”的固定语音,而是自己慢悠悠走到旁边的饮水机边,伸了个机械臂按了下接水键——哦,它接的是自己擦桌子用的清洁水。我当时笑了半天。 好多人说,具身智能就是要造和人长得一模一样的机器人。根本不是。就像汽车不需要和马跑的姿势一样,只要能把东西从A点运到B点就够了。具身智能的核心从来不是“长得像人”,是“能通过和真实世界的互动,自己学会解决问题”。 上周离开实验室的时候,那个机器人正蹲在墙角,把刚才掉在地上的一小团卫生纸捡起来,丢到旁边的分类垃圾桶里。下午的阳光从百叶窗的缝隙漏下来,落在它圆滚滚的白色外壳上。 我突然反应过来,以前我们说的人工智能,是藏在服务器里的、只能生成文字和图片的虚拟聪明。现在这股聪明,终于要落到地面上了。

作者|科技

排版|科技

审核|安然

免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:蹲在实验室擦试剂台的机器人,拆解具身智能的真实门道
文章链接:https://m.lfdjt.com/p/keji/a/15246.html