它真不是“拿激光照路的手电筒”
很多人对激光雷达的第一印象,就是个装在车顶的超级强光电筒,靠强光把前面的路照得亮堂堂的,以此识别障碍物。 完全错了。 它根本不“照”。 它是一秒钟往外打几百万个几乎看不见的红外激光脉冲,每个脉冲撞在障碍物上弹回来,算一下往返的时间差,就知道这个点离自己有多远。 这些密密麻麻的点攒起来,就成了大家常说的点云——不是游戏里那种光滑到反光的3D建模,是带着细碎毛刺的真实世界投影。路边梧桐树晃一下,树叶对应的点就跟着跳一下;前面的车轮胎压到个滚到路面的矿泉水瓶,那个凸起来的小轮廓,会被原原本本记在点云图上。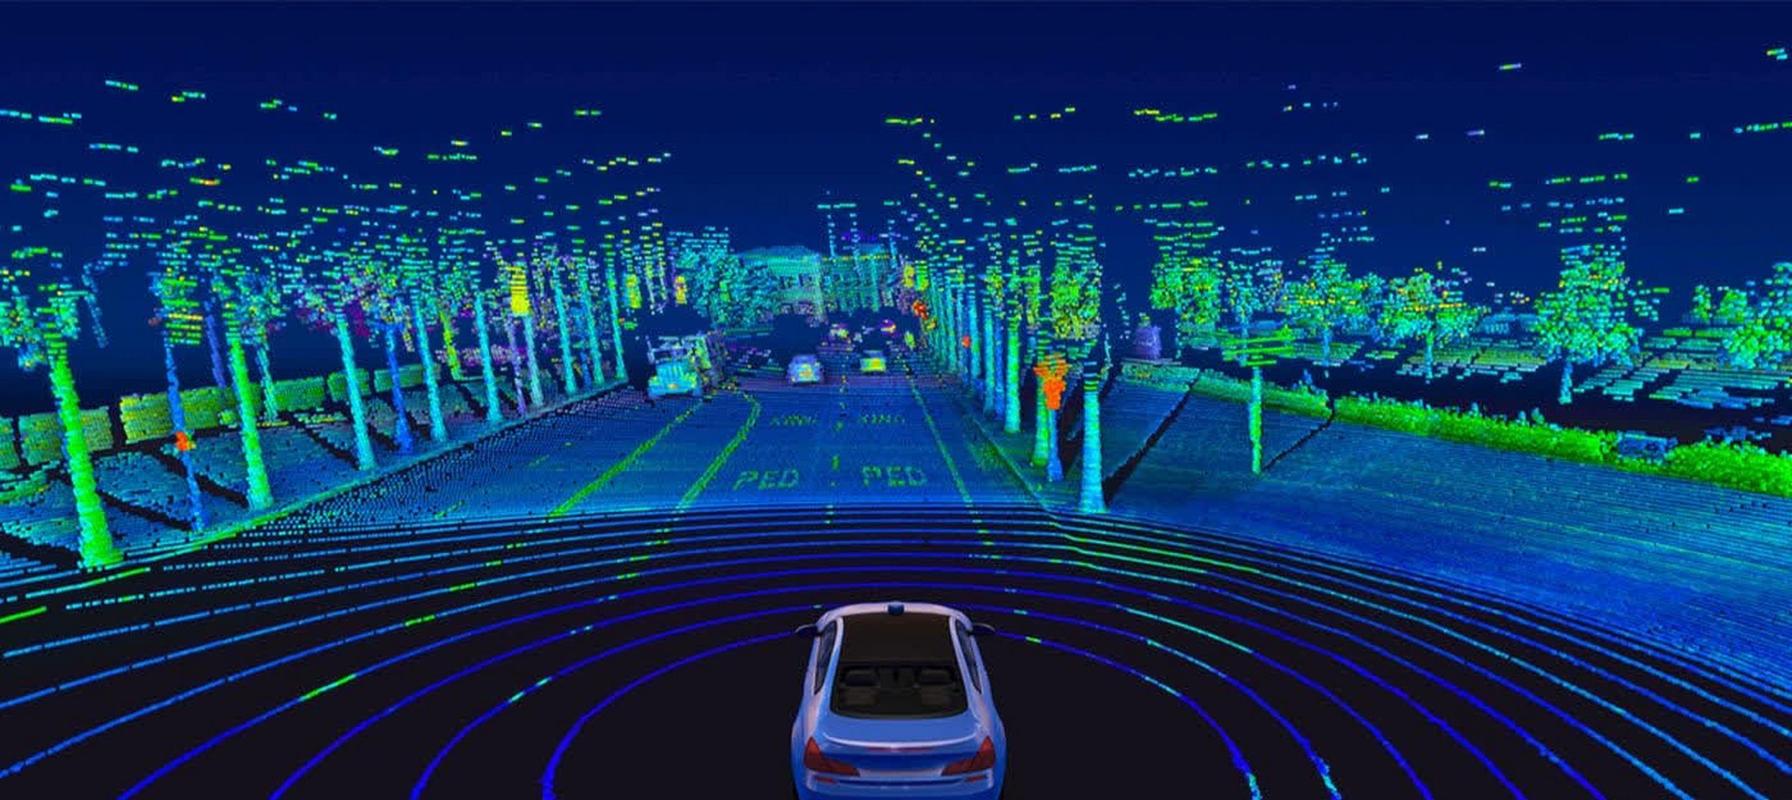
那些被吹上天的功能,一半是它的锅,一半不是
聊到激光雷达的短板,评论区总吵成一团。有人说下雨天下雪天它就彻底瞎了,有人说它是自动驾驶的核心配置。 其实都太绝对。 碰到暴雨天,雨滴的大小跟红外激光的波长差不多,打在雨滴上的脉冲会弹回来,在点云里形成一堆飘来飘去的“虚点”。这时候系统要做的从来不是把这些点删掉就完了——就像你下大雨开车,不会把挡风玻璃上的水痕当成前面的墙,你知道哪些是飘着的雨,哪些是真的障碍物。 上次暴雨天开朋友的车过隧道口,系统突然弹了个“前方静止障碍物”的警报,我赶紧踩了刹车,盯了路面看了半天,连个塑料袋都没看到。后来调了行车记录才发现,是隧道口被风卷起来的一团飞虫。 合着它连虫子都算成路障了。
等它不转了,你可能都没察觉它换了形态
最早接触激光雷达的时候,还是那种装在测试车车顶的大圆筒,摞得跟个望远镜塔似的,跑起来转得哗啦响,坐进车里都能听到电机的嗡嗡声。那时候一个这样的机械结构激光雷达,采购价够买辆普通代步小车,普通人想都不敢想能装在量产车上。 后来慢慢就变了。 个头越做越小,从车顶的大圆筒,变成嵌在前保险杠里的小方块,嵌在挡风玻璃后面的薄模块。现在新出的产品大多用了半固态的扫描结构,靠内部的微型摆动镜片完成激光扫描,不需要整个机械结构高速旋转,重量比我平时带的不锈钢保温杯还轻。价格掉得连供应链上的老员工都咂舌,早几年谁能想到这东西能降到跟普通车载摄像头差不多的量级。 有意思的是,大家反而不怎么聊它了。 前几年开发布会,车顶的激光雷达是绝对的C位,要专门给个特写,要讲它的探测距离,讲它的点云密度。现在呢?它成了车身上一个不起眼的小凸起,跟当年的自动雨刮、车载导航一样,慢慢变成没人特意提的基础配置。 上次跟一个做自动驾驶算法的工程师吃饭,他说很多人把激光雷达当成自动驾驶的“终极答案”,其实根本不是。它就像你做饭用的食品温度计,能帮你准确测出来油温多少,能告诉你锅里的东西熟了没,但你总不能拿着温度计把菜炒出来吧?真正决定系统能不能开得顺的,是后面的算法——能不能把激光雷达测的距离点,跟摄像头拍的画面,跟车轮转的圈数,跟GPS的定位拼到一起,拼成一个人真的能看懂、能信任的世界。 前几天在小区门口碰到个保安,指着一辆停在路边的新车跟旁边的人唠,说这车顶上凸出来的玩意儿贵得很,撞一下修好几万。 我站旁边听着,没插嘴。 其实再过个三五年,这东西可能就跟你手机上的距离传感器一样——你天天用,但根本想不起来它存在。你把手机凑到耳边,它自动亮屏;你离前面的障碍物太近,车自己轻轻踩一脚刹车。 没人会特意给它开个发布会。 没人会特意盯着它转不转。 这大概就是一个技术最好的归宿吧。 上次打那辆网约车的时候,司机突然轻轻打了个方向,避开了路边一个蹲在地上系鞋带的小朋友。我问他怎么提前看到的,他挠挠头说,他根本没看到,是车自己弹的警报,帮着带了把方向。 我抬头看了一眼车顶转得匀匀的小塔。 风从半开的车窗吹进来,带着路边梧桐树的叶子味。 它还在转。作者|科技
排版|科技
审核|满满