上周三躲台风天的骤雨,钻进新街口地下通道旁的独立咖啡馆。
抬头就看见个圆滚滚的白色机器人,正踮着脚擦靠窗那桌洒的冰美式渍。
没人遥控它。
我点了杯热桂花拿铁坐旁边盯了快二十分钟。它先是用顶部的传感器扫到桌角的湿痕,又侧过身把挡路的客人帆布包轻轻挪到离桌边十公分的位置,擦完还掏出块干抹布,把杯底留的褐色圈印蹭得干干净净——全程没有跳预设的固定脚本,甚至中途有个小朋友伸着手指要戳它的传感器,它还停了两秒,等小朋友被家长拉着手收回去,才继续动作。
先把那些玄乎的术语扔到一边
说实话,之前我对这类技术的认知,全停留在科技发布会的PPT上。总觉得所谓的具身智能,就是套了个机械外壳的大模型,本质还是靠文字数据喂出来的“答题选手”。直到那天盯着这个擦桌子的机器人看了半小时,才反应过来之前的认知全错了。
以前的AI是“坐而论道”的。你问它怎么擦桌子不留水渍,它能给你写出八百字的操作指南,从抹布湿度讲到擦拭角度,逻辑严密得挑不出错。但真让它伸出机械臂去抓抹布,它连抹布和桌布的区别都分不清楚——因为它从来没有“摸过”真实世界的东西,所有的认知都来自互联网上的文字和图片。
而现在我们聊的具身智能,说白了就是把“思考”和“动手”彻底绑在了一起。它不是先在脑子里把所有步骤推演到完美无缺才敢动,是在伸手的过程里边做边调整:碰到抹布太湿就拧两圈,碰到桌腿挡着机械臂就绕个角度,碰到客人的杯子离桌沿太近就主动挪到安全位置。
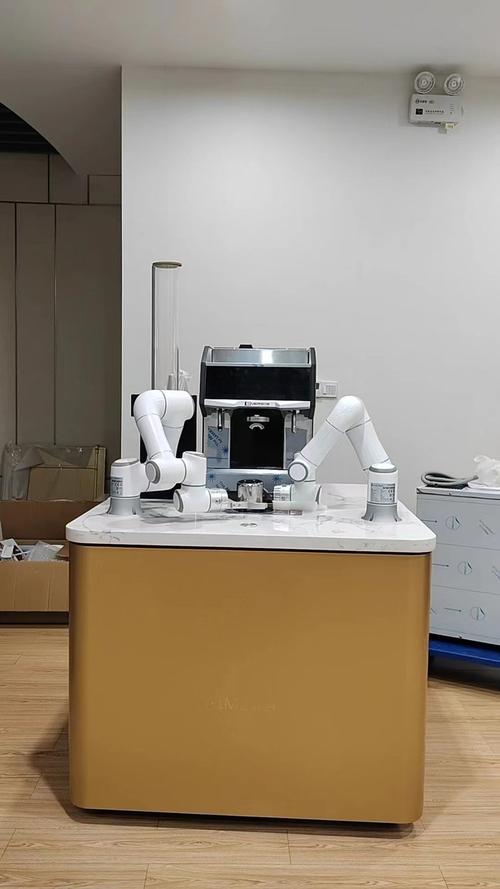
它的智能从来不是存在服务器里的抽象参数,是长在和真实世界互动的过程里的。就像我们小时候学走路,从来不是先把平衡力学完才敢迈步,是摔了几次、晃了几次,才慢慢找到不摔跤的感觉。
最容易被带偏的认知:不是造个像人的机器人
刷短视频的时候总能刷到这类内容:人形机器人穿着西装走秀,翻跟头,跳机械舞,配的文案全是“具身智能时代来了”。之前看某场发布会,把个走路都晃悠的人形机器人吹得天花乱坠,说它能帮你带孩子能帮你做饭,结果发布会现场它连个台阶都迈不上去,尴尬得我在屏幕前脚趾抠出三室一厅。
我之前真的被这类视频骗了好久。总觉得具身智能就得有胳膊有腿,最好还能有张跟人差不多的脸,能对着镜头跟你打招呼才算数。直到那天在咖啡馆看见那个连人形都算不上的圆底盘机器人,才突然醒过来——我们要的根本不是个长得像人的演员。
它甚至没有“上半身”。就是个带了灵活机械臂的移动底盘,没有屏幕,没有语音交互模块,连个能“打招呼”的摄像头都藏在外壳里。但它能解决真实的麻烦:知道咖啡渍是黏的,擦的时候要多蹭两下;知道客人的包不能随便碰,挪的时候要轻;知道擦完桌子要把抹布放回固定的收纳盒,不能随便丢在地上。
之前跟一个做工业机器人的朋友吃饭,他说现在工厂里的具身智能设备,根本不需要做人形。就是个装了多自由度机械臂的移动平台,在柔性生产线上抓零件。之前的工业机器人多死板啊,所有的动作都是提前写好的固定轨迹,零件摆的位置差一毫米,它就抓空了,得人过来重新校准。
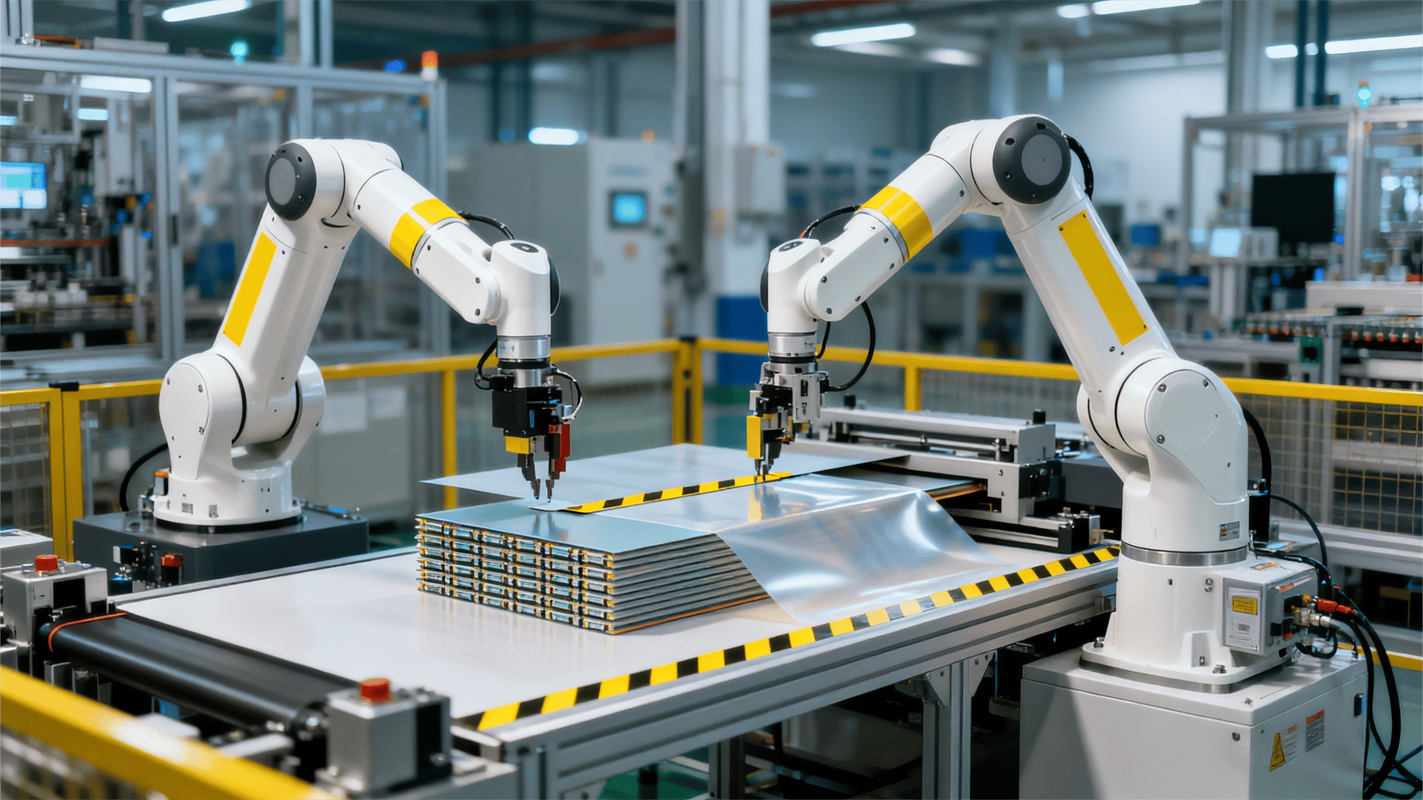
现在的具身智能机器人,能自己“看见”零件在哪。哪怕零件歪了,哪怕零件是软的容易变形,它也能调整抓握的力度,稳稳把零件拿起来放到传送带上。
真正的具身智能从来不是追求外形像人,是追求能在乱糟糟的真实世界里,解决具体的问题。
离真正进你家干活,还有段不短的路
别信那些营销号吹的“三五年具身智能就能进家当全能保姆”的鬼话。
那天在咖啡馆,这个擦桌子的机器人就出了个小状况。有个客人把半杯满的桂花拿铁放在了桌沿最边上,它扫到这桌需要擦,站在旁边愣了快三分钟。机械臂伸出去又缩回来,缩回来又伸出去,就是不敢动——它识别不出来这个杯子里装的是满的还是空的,怕一挪就把咖啡洒了。最后还是店员走过来把杯子挪到桌子中间,它才敢继续擦桌子。
真的。
这就是现在具身智能最真实的水平。它能搞定那些有规律的事,但碰到真实世界里没章法的小麻烦,就容易卡壳。
我那个做研发的朋友说,现在他们团队一半的工作量,根本不是在优化大模型的参数,是在攒各种乱七八糟的“麻烦数据集”。比如家里地板上掉的袜子,沙发缝里卡的遥控器,下雨天门口带进来的泥印,小朋友随手丢在茶几上的半块橡皮——这些没有固定规律的细碎小事,才是最难让机器人学会的。
你想啊,我们人从会走路开始,到能熟练帮家里做家务,攒了十几年的生活经验。现在的具身智能,才刚摸清楚“怎么抓东西不摔”的基本逻辑,离能应付所有突发状况的水平,还差得远。
那天从咖啡馆出来,雨已经小了。我看着那个圆滚滚的机器人又挪到下一桌,把客人留下的纸巾收到垃圾桶里,突然觉得,我们聊了这么久的技术革命,从来都不是什么站在发布会上发光的黑科技。就是这些能在下雨天的咖啡馆里,安安静静帮你擦干净桌子的小东西,慢慢把生活变得更省心而已。
作者|科技
排版|科技
审核|见微