 大讲堂

2026年落地潮炸出的真问题
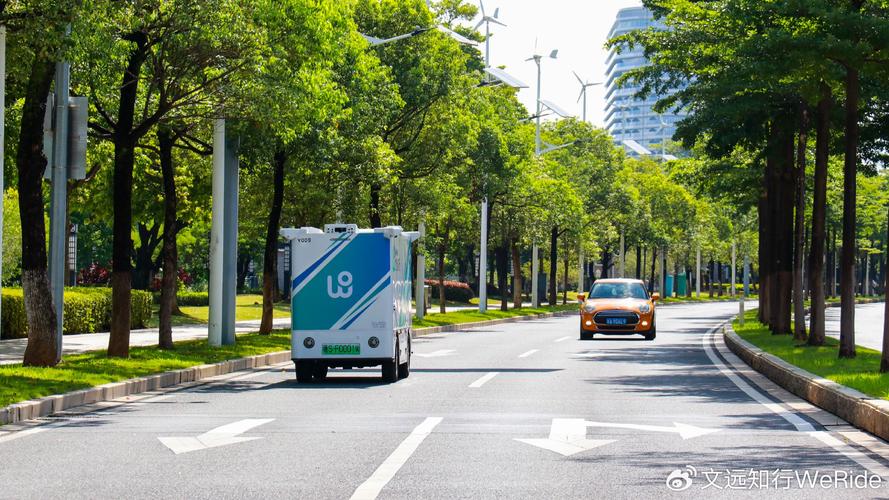
去年年底广州黄埔那场全无人Robotaxi开放日,有人拍了一段行车视频发小红书,爆了10万赞。一辆全无人出行服务车,过一段刚补完柏油的施工路段,路面原来的指示标线被磨掉了三分之二。短短三百米,车连着急刹三次。最后直接停在路中间,等着远程接管。
后来厂商出来发声明,说是定位模块出了问题。懂行的人都笑了。哪是什么定位模块硬件坏了,是你没把视觉SLAM和惯性测量给紧耦合明白啊。
谁现在还拿纯视觉SLAM吹牛逼,那就是耍流氓。隧道里没有GPS,地下车库全是反光墙,郊外无标线的乡村路,纯视觉靠特征点匹配飘起来能偏出去好几米,车直接找不到自己在哪。
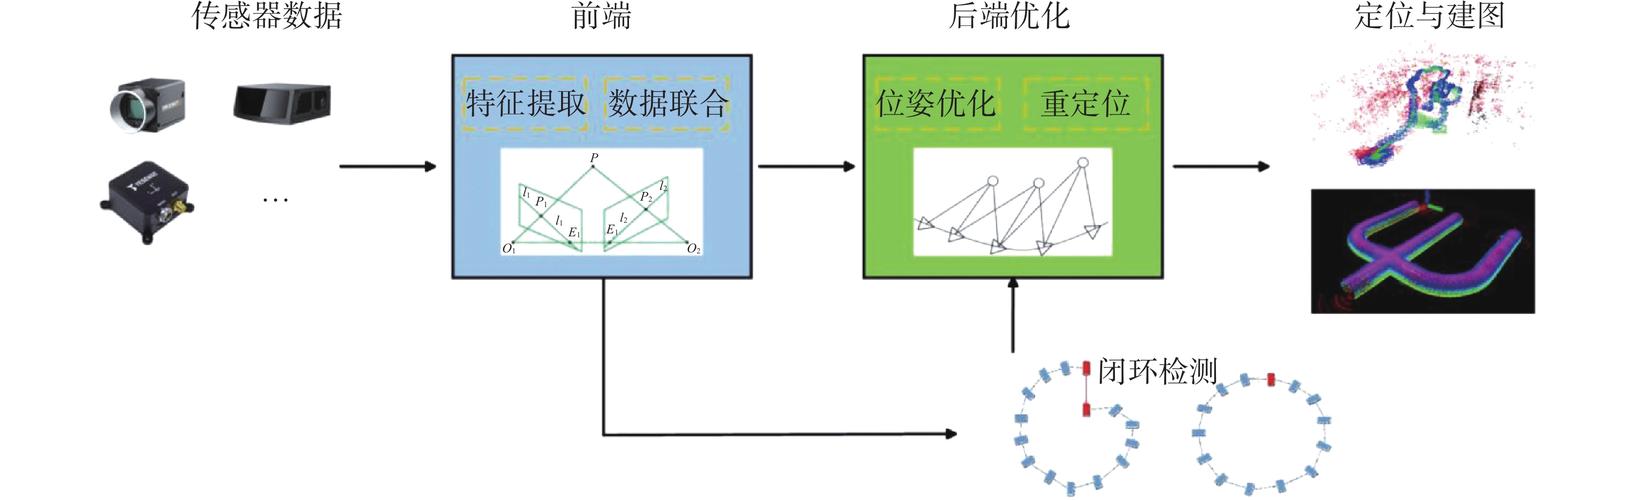
现在卷到商业化落地这一步,所有玩家都绕不开同一个坎:怎么把视觉SLAM和惯性测量捏到一块用。松耦合方案在无GPS封闭隧道跑10分钟,定位漂移能超过2米——刚好能把车开出整条车道。同样的测试,紧耦合方案漂移不到15厘米,也就一个成年人脚长,变道都不会蹭到线。
说白了,现在行业吵来吵去什么纯视觉vs多传感器,本质都是在吵紧耦合到底能不能低成本落地。之前大家都把这东西当实验室里的花活,现在真要上路真要卖产品,才发现这是绕不过去的生死关。
踩坑了。才知道水有多深。
拼到最后都是工程细节的博弈
说实话,我之前也以为紧耦合就是算法够强就行,跟国内本土厂商聊天才知道,完全不是这么回事。
举个大家可能想不到的例子,国内做消费级AR的雷鸟创新,前两年做空间交互定位的时候,踩过同样的坑。一开始用现成的松耦合方案,用户稍微快走几步摇摇头,屏幕里的虚拟物体就飘得没影,手势点击准头差一厘米,十次有五次点错,体验烂得一塌糊涂。换成紧耦合之后,精度问题直接解决了,但是新问题来了:原来的松耦合方案跑下来只要1TOPS不到的算力,早期的紧耦合方案要12TOPS,整套方案的算力成本比松耦合贵3倍,AR眼镜的续航直接砍一半,卖三千多块根本没人买。
这事其实就像特种作战。松耦合是侦察兵摸完点,把情报送回后方指挥部,指挥部算完再发指令过来,一来一回就慢了,中间还容易传错情报。紧耦合是侦察兵和参谋一起蹲在前线,拿到原始信息当场就算,误差小,响应还快。但要求人本身就得全能,不能你干你的我干我的。
国内一大批创业公司一开始都走偏了。觉得拼不过就堆料,买最好的摄像头买最贵的惯导,就能出结果。哪想到紧耦合卡脖子的地方,从来都不是器件,是怎么处理误差,怎么把冗余运算砍掉,怎么把整套方案塞进端侧小芯片里。雷鸟的工程师前前后后花了18个月,把算法里没用的冗余参数剪了七成,把原始数据的预处理直接挪到惯导芯片上做,最后硬是把整体算力需求压到了2.5TOPS,刚好能放进两千块价位的消费级AR眼镜里,去年双11卖爆不是没道理。
现在回头看,国外的开源框架给你铺了路,但真正落地的优化,没人会告诉你。本土厂商拼到最后,拼的就是谁能把紧耦合的成本打下来,谁能让这技术从实验室走到消费级市场。这个方向我之前看错了,我原来以为算法是核心,现在才懂,工程优化才是真正的护城河。
产业链的饭碗早就重新洗牌了
别觉得这只是技术大佬的事,跟普通从业者没关系。我上个月跟一家服务机器人创业公司的HR喝茶,他倒了一肚子苦水:现在收SLAM算法工程师的简历,收了三千多份,能直接上手干活的不到十个。
为什么?大部分人都是在高校跟着导师做研究,发论文调调开源紧耦合框架就行,一问你怎么校准MEMS惯导的温度零偏误差,一问你怎么把100M的算法压缩到10M放进百元级的端侧芯片,直接懵了。市场现在要的不是能发论文的,是能落地的,你不会工程优化,根本找不到好工作。
上游的传感器厂商更是爽翻了。前几年国内做MEMS惯导的厂商,还在拼价格给手机做计步器,一块惯导才卖几块钱,利润薄得卷不动。现在倒好,只要能做出零偏稳定性低于0.1°/h的消费级惯导,订单直接排到明年下半年,出货价翻了五倍还抢着要。江苏有个做惯导封装的小厂,原来不到一百人,这两年订单涨了十倍,老板连买三栋办公楼,就是踩中了紧耦合爆发的风口。
现在连三千块以上的家用扫地机器人,都开始全线上紧耦合方案了。用户用脚投票,松耦合扫完一遍错位半米,重扫两次都扫不干净,紧耦合能做到厘米级定位,体验差了不是一点半点。再过两年,中高端扫地机估计全换完了。
技术路线换了,整个产业链的饭碗都重新分了一遍。原来吃香的本事,说不定过两年就没用了。
2028年之前,所有需要空间定位的智能设备,都会把视觉SLAM紧耦合惯性测量做成标配。那些还抱着松耦合吃老本,不肯啃硬骨头做工程优化的团队,你说,明年还有位置吗?
作者|大讲堂
排版|大讲堂
审核|知知