坐进没人的驾驶座时,我最先注意到的不是激光雷达
上车之后我第一反应是摸了摸车门扶手,找紧急拉手。毕竟之前看新闻,有车卡在路口动不了,乘客敲了十分钟窗户才被救出来。 结果车没等我找拉手,就稳稳滑出去了。 我盯着车顶那个慢慢转的圆柱形装置看了半天,才反应过来那就是被各路博主吹得神乎其神的激光雷达。之前总觉得这东西离普通人很远,真凑到眼前看,也就比保温杯粗一点,转起来的时候带着轻微的嗡嗡声,像夏天窗外转的吊扇。 现在绝大多数上路的自动驾驶测试车辆,都在车身周围布置了至少6个毫米波雷达、12个超声波雷达,外加1-2颗可旋转的激光雷达,用来补全摄像头在强光、暴雨下的感知盲区。 那天早高峰的太阳特别晃,我自己开的时候都得把遮阳板拉下来,就怕对面的车大灯晃得睁不开眼。结果这辆车在太阳底下开得特别顺,遇到路口的反光路牌,也没像普通摄像头那样出现识别偏差。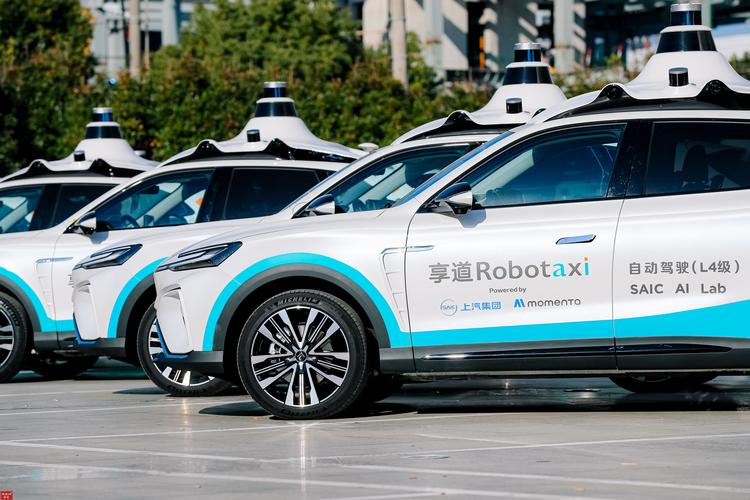
那些被吹上天的功能,其实藏着你没注意到的”妥协”
之前刷短视频,总有人拍自己在自动驾驶的车里躺着睡觉,方向盘空着,车在高速上跑得飞快。我当时看了就撇嘴——真当交管局不管这事啊? 真坐过三次之后我才明白,那些视频拍的,要么是封闭测试场里的演示,要么是故意博流量的摆拍。 目前所有在公开道路允许开展测试的自动驾驶系统,本质上都还在”人机共驾”的框架里——系统负责90%的常规路况处理,但只要遇到系统判断不了的极端场景,会立刻把控制权交还给后台的安全员,而不是让车里没有任何操作经验的乘客硬扛。 上周遇到那场入秋的暴雨,路面积水把车道线盖得严严实实,雨刮器开到最大都看不清前面三米的路。车开了大概五百米,屏幕上突然跳出来个红色提示,说系统暂时无法识别路面标识,正在切换远程控制。 我盯着那个提示看了半天,突然反应过来:合着我刚才坐了二十分钟,后台还有个素未谋面的大兄弟,盯着四块屏幕,实时看着我这边的路况呢?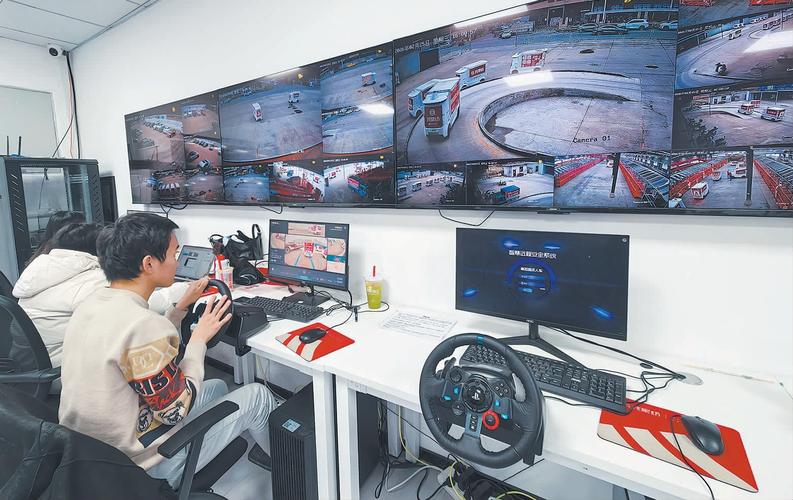
别等”全无人”那一天,你现在就能摸到它的边
很多人觉得自动驾驶是离自己特别远的东西,是要等个十年八年,路上全是没有方向盘的车才算数。 其实根本不是。 你现在开的普通家用车,已经装了一半从自动驾驶技术链上下放的功能。比如高速上自动跟车的巡航功能,比如打方向变道的时候系统会提醒你旁边有车,比如开门的时候如果后面有电动车过来,车会自动把门锁上不让你开——这些功能最早都是为了全场景自动驾驶开发的,只是现在先拆下来,装到普通车上给大家用。 真正的自动驾驶从来不是一步到位把方向盘拆了的——它是把每一个能减少人为失误的功能,一点点拆下来装到你每天开的普通车上。 我朋友去年换的车,带基础的辅助驾驶功能。上个月在高速上开,他前一天熬夜赶方案,等红灯的时候打了个盹,车立刻滴滴响了三声,还自动把方向往车道中间带了带——当时他的车离旁边的护栏也就三十公分,再偏一点就蹭上去了。他说当时吓出一身冷汗,要是没这个功能,指不定要出什么事。 不过话说回来,我还是不相信有一天能完全把命交给机器。 上次坐的那辆Robotaxi,遇到路边摆的卖糖葫芦的摊子,它停在原地愣了十秒。因为它的训练数据里,没见过有人举着个插满糖葫芦的草靶子,站在人行道边上挡路。 它没见过糖葫芦。 所以它不知道那东西不咬人。 等了十秒,它慢慢绕了个小弯,从离摊子一米远的地方开过去了。 路边卖糖葫芦的大爷抬头看了看车,又低头整理自己的草靶子。 上周又在软件大道碰到那辆白色Robotaxi,我招了招手,它稳稳停在我面前。车门自动弹开。我坐进去,还是那个熟悉的、没有多余装饰的内饰。车开起来的时候,车顶的激光雷达慢慢转着,带着轻微的嗡嗡声。 我这次没往刹车的方向伸脚。 就看着窗外的梧桐树慢慢往后退。作者|科技
排版|科技
审核|小北