2026-10-03 03:40:58
作者:
科技
0923南京,入秋第一场风刮掉了颐和路半墙梧桐叶。我绕去三牌楼菜场买糖炒栗子,顺路逛了下刚开的社区商业体,门口摆了台新来的服务机器人。有人问它卫生间在哪,它亮着灯扭着身子说“请跟我来”,刚走三步,撞见个拎着保温桶赶车的阿姨,直接卡人行道牙子那不动了。喊了半天“请让一让”,阿姨都走出去十米了,它还是卡死,连掉头都不会。
能写万字议论文,能赢顶尖围棋选手,过不了一块十公分高的小坎。这就是现在很多AI的真实现状。
为什么AI赢得了围棋,过不了小坎
我们现在熟的大模型,都是“云上的脑子”。所有训练数据都来自网上的文本、图片,它学会的是文字规律,是书本知识,不是“亲身体验”。
你问它湿滑的地面走路要注意什么,它能给你列十条注意事项,头头是道。真让它长两条腿走上去,它还是会摔。
具身智能最核心的改变,就是让智能长在能接触物理世界的“身体”上,在和环境的交互里长出能力,而不是只靠喂数据学习。
想想我们人类小时候学走路,哪是靠别人给我们讲一万遍重心原理?都是摔个几十跤,自己摸清楚脚要放在哪,重心怎么调,遇到小坎要抬多高脚,对吧?原来的AI走反了路子,先学道理再做事,具身智能学着人类的路子,先做事,再从做事里长出道理。
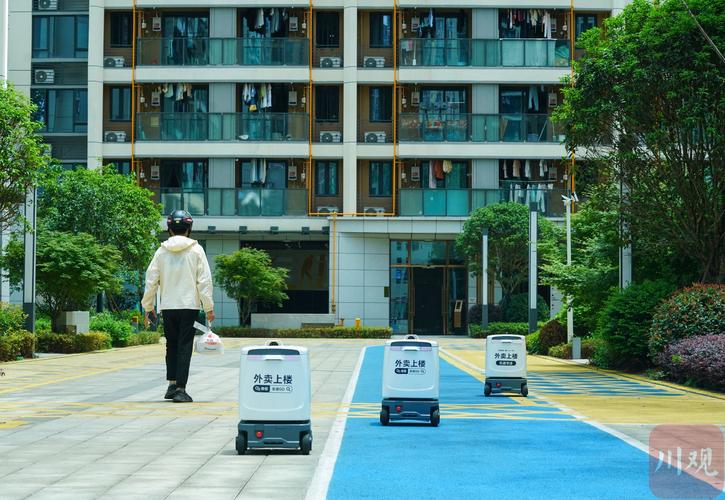 商场服务机器人避让行人失误实拍
说白了,原来的AI是坐在考场上做题的好学生,所有题目都有标准答案。而真实世界不是考场,没有标准,永远有新情况,今天多了一片梧桐叶,明天地面多了一滩糖炒栗子的糖浆,AI得自己会处理。这就是具身智能要解决的事。
别被带节奏:具身智能不等于人形机器人
最近刷科技新闻,打开十个具身智能的报道,八个都配着人形机器人的科幻图,搞得好像具身智能就是用来造擎天柱的。
说实话,这就是炒概念的老套路了。把一个宽泛的领域窄化成大家爱看的科幻符号,好讲故事拉投资。不对的。
具身智能的“身体”,从来都不一定得是人形。哪怕是个装了传感器的快递小车,能自己绕开路边乱停的共享单车,能识别快递柜的开门按钮,不会把快递放在雨里,那就是合格的具身智能应用。对不对?
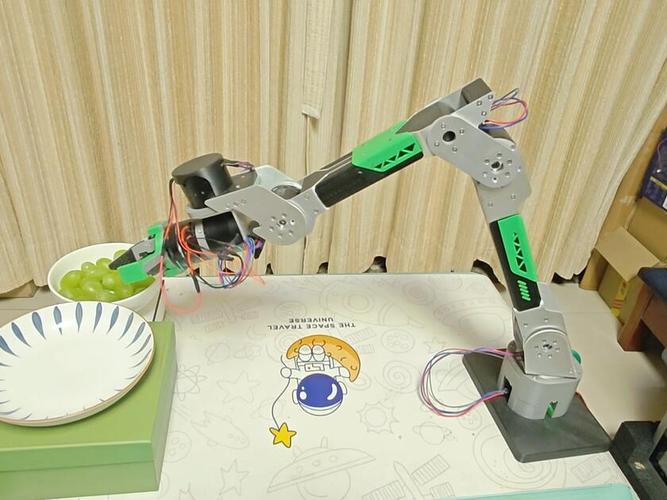 具身智能机械臂抓取软桃子实验图
我之前看过国内实验室的演示,他们做的具身智能机械臂,能从一堆混放的桃子里挑出成熟的软桃,不会把软桃捏烂,也不会抓不住掉地上。这个能力,原来的机械臂做不到。原来的都是预编程,固定力度固定位置,桃子大小软硬不一样,一抓一个准是不可能的。
具身智能的机械臂,自己试个十几次,就知道软桃子要多大劲,抓哪个位置最稳。这就是典型的具身智能落地,没人说它是人形机器人啊。
还有个常见误区,很多人说具身智能就是大模型加机器人,拼起来就完事了。哪有这么简单。大模型能告诉你“要绕开障碍物”,但是机器人怎么分辨眼前的共享单车是障碍物,旁边牵狗的小朋友只是路过不是障碍物?绕开的时候怎么调整速度方向,才不会碰到路边卖糖葫芦的小推车?这里面每一步都要和真实环境交互,不是大模型写段指令就能搞定的。
离我们日常用,还有几步
 离我们日常用,还有几步
说了这么多,你肯定想问,我什么时候能用上具身智能?会不会哪天我下班回家,机器人已经帮我买好菜拖完地了?
别想太远。至少十年内,我们大概率看不到能随便做家务逛菜场的通用具身机器人。
难在哪?首先就是训练成本太贵了。大模型训练是在云上跑数据,一万块显卡跑几个月就出结果。具身智能要让机器人在真实世界试错,摔一次电机可能就坏了,成本根本扛不住。放模拟环境里训练吧,模拟环境做不出南京秋天满地乱滚的梧桐叶,做不出菜市场沾了糖浆的湿滑地面,到了真实世界还是懵。
前几个月看某大厂发布会,人形机器人慢慢走上台,走了半分钟,步子迈得比我八十岁的奶奶还小,走到台中间还晃了两下。我当时坐在屏幕前都捏汗。路都走不利索,谈什么别的。
不过话说回来,也不是完全没的用。现在很多工厂里的分拣机械臂,能抓各种各样不规则的零件,换了新产品不用重新编程,这不就是具身智能已经落地了?还有不少景区的无人驾驶导览车,能自己绕开游客,不用铺轨道,这也是具身智能的小范围应用。
我们不用一下子就要科幻电影里的人形管家,先在细分场景把技术磨熟,慢慢迭代,总比天天炒概念骗钱强。
那天那个卡在牙子上的机器人,最后是工作人员过来按了重启,才挪开的。其实现在的具身智能,就像这个刚上岗的机器人,还在学着怎么和这个乱糟糟、永远有意外的真实世界打交道。
原来我们总觉得,智能就是算得快、记得多,能解最难的数学题。现在才慢慢反应过来,能接住每一片不知道从哪飘来的梧桐叶,能处理每一个没出现在训练数据里的小意外,才是真实世界里最有用的智能。
毕竟我们活在物理世界,不是云端的题库里。
免责声明:市场有风险,选择需谨慎!此文仅供参考,不作买卖依据。如有侵权请联系删除。
文章名称:逛完菜场才想起买咖啡:具身智能到底在折腾什么
文章链接:https://m.lfdjt.com/p/keji/a/5865.html