真的。
上周四下午在南京雨花台旁的那间飘着碧螺春香气的实验室里,我本来只是想找相熟的博士蹭杯新茶,没成想撞见的那台圆滚滚的、外壳是哑光白色的小机器人,攥着那个印着南京梅花山纹样的不锈钢保温杯拧了三分钟才把盖子旋开的瞬间,我突然对之前看过的所有关于具身智能的科普内容都没了印象。
它拧完盖子没直接把杯子推给我。
先是把内置的温度传感器凑到杯口边停了两秒,确认没有过烫的热气飘出来,才把杯子往我坐的方向挪了半尺,动作慢得像个刚学帮忙做家务的小学生。
之前见的机器人不是这样的。
工业线上的机械臂按预设轨迹走,差一毫米都要报错;演示用的陪伴机器人碰到预设外的障碍物,直接僵在原地等管理员救场。这个小机器人不一样——我亲眼看到它第一次拧盖子的时候,握的位置太靠外,手滑了半圈,杯盖在螺纹上转了个空,它也没报错,也没僵住,只是把机械臂往杯盖中心挪了半厘米,换了个发力角度再试,第二次就把盖子拧开了。
别被网上的概念忽悠,它不是装了四肢的ChatGPT
刷短视频的时候总能刷到各种“具身智能演示”,要么是把大模型接个机械臂,对着屏幕上的问题答得头头是道,伸手抓个桌上的苹果都能晃三晃;要么是做个仿真机器人,学人类走两步路就开始吹“通用人工智能马上要来了”。
说实话,这些演示本质上还是把之前的聊天机器人套了个实体外壳。它所有的反应,要么是提前写好的脚本,要么是大模型从文本里扒出来的标准答案,跟“具身”两个字根本不沾边。
之前的AI都是“飘”在数字世界里的,它所有的认知都来自人类已经整理好的文本、图片、视频数据集,从来没真的伸手碰过这个世界的任何东西。离身AI的所有认知,本质上都是对人类二手经验的拼接——它能背出来“滚烫的水会烫伤皮肤”,但它从来没被烫过,不知道烫的时候缩手的肌肉记忆是什么感觉。它能给你列出来抓握鸡蛋的力度应该是多少牛,但它从来没真的捏过鸡蛋,不知道蛋壳滑的时候要怎么调整指节的力度。
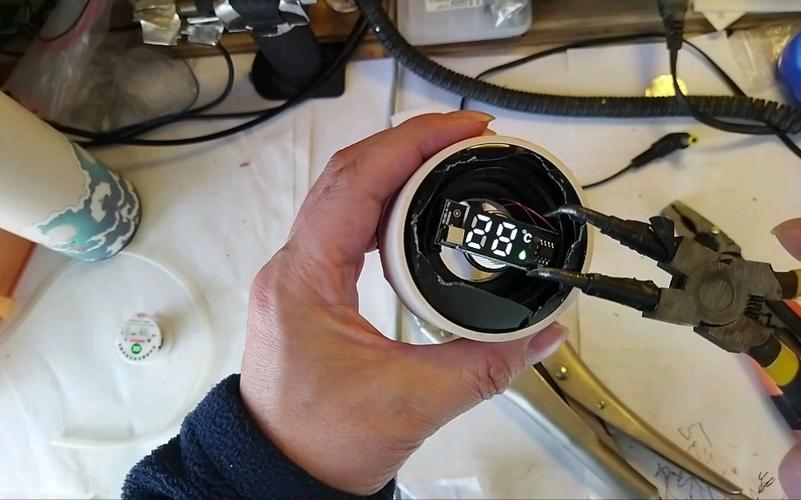
那天那个拧保温杯的小机器人不一样。它在训练的两个多月里,自己碰过实验室里大大小小上百种容器:有冰得扎手的不锈钢冰美式杯,有倒了半小时的温菊花茶瓷杯,有刚从饮水机接出来的烫乌龙玻璃杯,每次接触的时候,它的力传感器、温度传感器、视觉传感器都会把真实的反馈存下来。它知道拧不同材质的杯盖要使多大劲,知道杯口冒的热气达到多少浓度的时候就不能直接凑上去,这些东西,从来不是哪个数据集里写好的文字。
那些听起来很玄的原理,说穿了就是“用身体攒经验”
我之前总觉得“具身智能”这四个字太玄乎,直到那天看着它抓饼干的动作突然反应过来——这跟我们小时候学东西的逻辑,根本没有区别。
你小时候学拿筷子,哪是看了《儿童用筷子指南》就学会的?不就是拿一次掉一次,手指磨得有点疼,慢慢调整角度,最后才稳当夹起花生米。你学骑自行车,哪是把平衡力学公式背下来就会的?不就是歪歪扭扭摔两次,脚蹭到地面的触感留在肌肉里,慢慢就找到平衡感了。
具身智能的核心逻辑跟这个一模一样。它不是靠预先把所有场景的程序写满,不是靠把人类所有的知识都喂给大模型让它背下来,而是让这个有实体的系统,在真实世界里碰、摔、摸、试,把每次的反馈攒成自己的经验。
说个好笑的细节。那天我故意把半块掉在台面上的苏打饼干推到它的视觉范围内,它盯着看了十秒,伸机械臂去抓,抓了三次:第一次把饼干扫到了地上,第二次抓的位置太偏,饼干碎成了渣,第三次才把碎渣拢到一起,停在那不动了。它不知道接下来该干嘛——因为之前的训练里,没人教过它“看到碎饼干要扫进垃圾桶”这个动作,它所有的经验,都是之前自己在训练场上攒出来的。
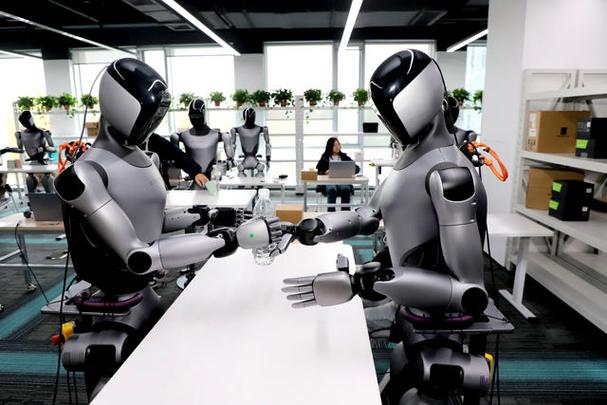
跟我同行的博士说,现在很多团队做具身智能,总想着走捷径,把网上能找到的所有人类操作视频都喂给大模型,觉得这样就能让机器人学会所有动作。哪有那么容易。人类的生活里全是细碎的、没什么逻辑的小破事:你今天踩了块滑的瓷砖差点摔,明天被路过的猫蹭了下裤腿,后天喝奶茶的时候吸管戳破了封膜溅了一手,这些场景你怎么可能提前全部录进数据集里?就像那个拧保温杯的机器人,上次训练的时候被同学故意放了个带防滑纹的杯盖,跟之前练过的光面杯盖摩擦力完全不一样,它自己试了三次才找对发力角度,这种细碎的调整,靠看别人的视频根本学不会。
别着急吹它马上要进你家当保姆,现在的水平也就相当于刚学会爬的小孩
刷到太多把具身智能吹上天的内容,说再过一两年,机器人就能进家帮你做饭、带孩子、收拾屋子。每次看到这种内容我都想笑。
就说那天在实验室看到的这台机器人,已经是整个实验室团队磨了快一年的成果了。它现在拧个保温杯都要三分钟,抓个饼干都能碎一半,你让它给你炒个番茄炒蛋?它能把鸡蛋壳全打进锅里,还能把盐罐碰翻在台面上。
现在的具身智能,离真正能融入普通人日常的距离,比大家想象的远得多。它现在的认知水平,差不多就相当于人类两三岁刚学会爬的小孩——能伸手抓个东西,能简单调整下动作,但是遇到稍微复杂一点的场景,就直接卡壳。
那个博士跟我吐槽,之前有个做投资的人来参观,上来就问,你们这个机器人什么时候能帮我给家里的猫顺毛?他当时差点没绷住。上次他们让机器人碰实验室养的实验小白鼠,刚碰到毛,小白鼠一下窜了,机器人举着机械臂愣在那停了五分钟,根本不知道接下来该追还是该缩手。就这水平,你让它去给猫顺毛?猫都得被它吓炸毛。
走的时候我把那个被机器人推过来的保温杯拧开,倒了半杯碧螺春,凑到它的温度传感器旁边晃了晃。它身上的小指示灯闪了两下,像是在“闻”茶香。
真的。这哪是什么即将颠覆世界的黑科技啊。
分明是个刚学会用手的小笨孩。
作者|科技
排版|科技
审核|柚子