上周三在软件大道等红灯,旁边悄咪咪停了台没打任何logo的自动驾驶测试车,车顶那个慢悠悠转的黑色圆柱,把旁边拎着菜的大叔看直了,凑过来戳我胳膊问:“姑娘,这车上装个探照灯是要干啥?晚上照路啊?”
真不是。
我之前跟着车企的测试团队在路边蹲了一下午测数据,知道这东西转完一圈的功夫,能把周围150米内每一棵树、每一个突然从巷口窜出来的外卖电动车,甚至路面上翘起来的半块井盖,都扫成带着精确距离信息的三维点云。
别被网上的科普骗了,它根本不是个“高级摄像头”
很多人第一次见车载激光雷达,第一反应是“哦,就是个像素更高的高级摄像头”,这误会真的大了。它的工作逻辑跟摄像头完全反过来——摄像头是靠捕捉环境里漫反射的光线,把整个场景拍成二维的平面图片,再靠训练了几百万张图的AI模型,从图片里分辨哪个是行人、哪个是路牌、哪个是停在路边的共享单车。激光雷达是自己主动往外打不可见的近红外光,靠算光从发射到碰到障碍物弹回来的时间,直接算出每个点离自己的精确距离。光速是固定的,时间测的够准,距离就不会有大偏差。
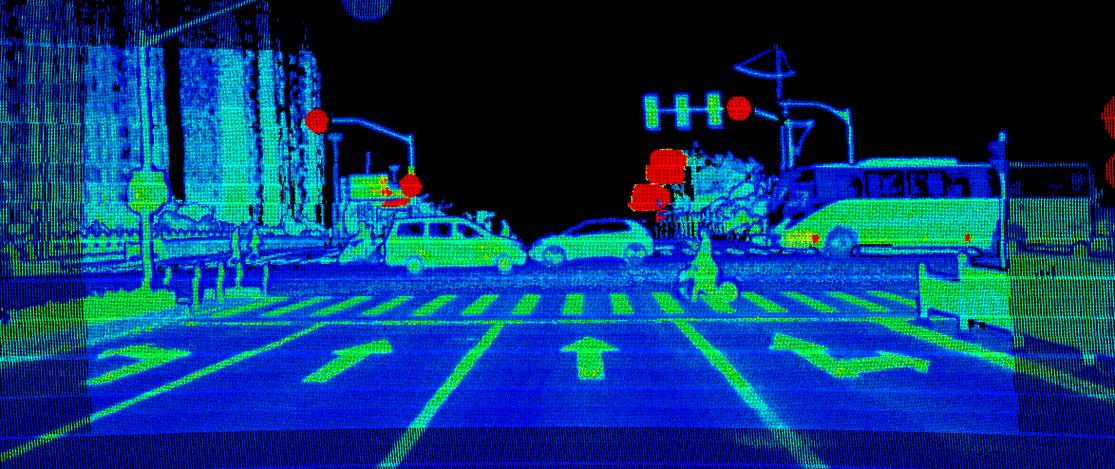
我第一次看工程师导出来的实时点云图的时候,真的愣了三秒。没有颜色,没有纹理,就是密密麻麻攒动的碎点,但你能清清楚楚看到哪个点是路边梧桐树的树冠,哪个点是骑着电动车往前冲的骑手,甚至哪个点是路面上凸起来的半块地砖。摄像头在晚上没路灯的路段,拍出来的图黑糊糊的,AI很容易把路边的黑塑料袋当成行人,或者把穿黑衣服的路人当成树影。激光雷达不管白天黑夜,只要光打出去,距离就算得准。
这东西,不挑光线。
你以为它的天敌是下雨?错了,最头疼的是夏天的柏油路
之前网上传了好多说法,说激光雷达怕雨、怕雾、怕灰尘,装了跟摆设没区别。说实话,我跟着跑了三个月的路测,真不是这么回事。
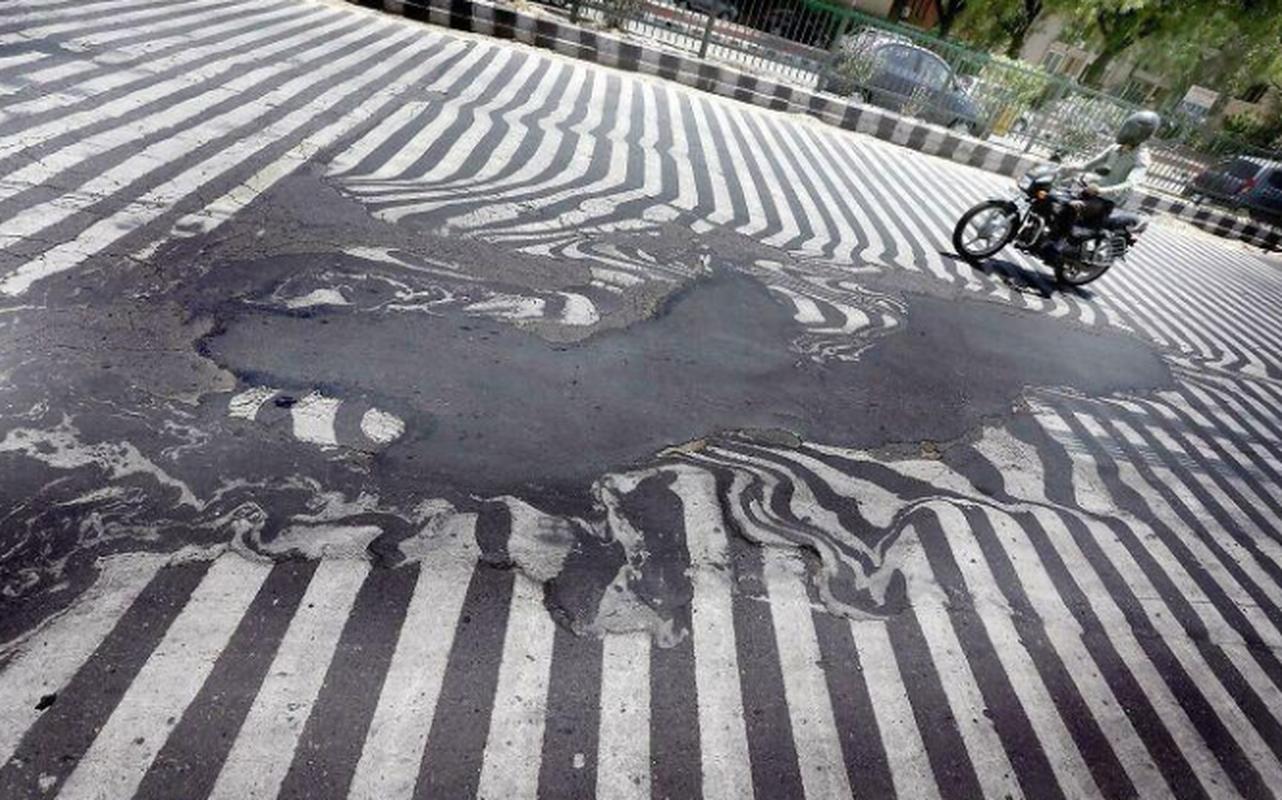
毛毛雨天的时候,雨丝的直径也就零点几毫米,激光穿过去的时候,大部分光还是能顺利碰到前面的障碍物再弹回来,根本不会像大家想的那样被雨丝全挡住。反倒是那种三十七八度的大晴天,柏油路被晒得发烫,靠近路面的空气因为上下温差一直在晃,就是你夏天看远处路面总觉得像铺了一层水的那种扭曲效果,激光穿过去的时候,会被折射得偏掉,算出来的距离就全飘了。
去年夏天在南京中山陵的盘山公路测,39度的高温,测试车开到离山脚还有两公里的地方,系统突然警报响了,说前方60米有个静止障碍物,占了半条车道。我们几个人下车拿着手电往前照了五分钟,连个拳头大的石头都没找到。最后蹲在路边摸了摸路面,烫得能煎鸡蛋,才反应过来——是路面上的热浪把激光给晃偏了,凭空算出了一堵根本不存在的“墙”。
当时负责测试的工程师蹲在路边,擦着脖子上的汗骂,说总不能大太阳天给车撑个遮阳伞吧。
太真实了。
现在的算法团队,正专门训练模型识别这种热浪带来的点云畸变,把这些飘出来的假点挨个过滤掉。说起来好笑,之前大家都以为要跟暴雨大雾斗智斗勇,结果最先要搞定的,是夏天路面晒出来的热气。
别吵了,它根本不是什么“自动驾驶专属的过渡技术”
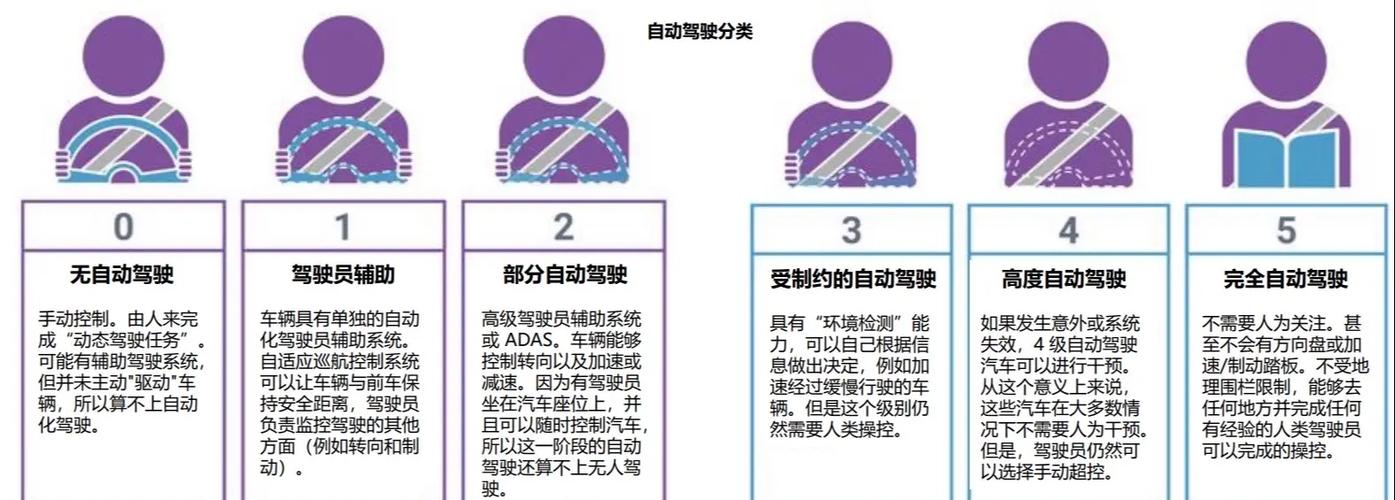
之前网上吵了快两年,说纯视觉方案就够了,装激光雷达就是成本太高的冗余,是技术路线走歪了。我之前也是这么想的,直到上个月去试驾一台二十万级的家用SUV,才发现现在的激光雷达,早就不是几年前那种车顶架个大圆盘、转起来嗡嗡响的样子了。
它嵌在前挡风玻璃的上沿,跟个普通的行车记录仪大小差不多,表面蒙着一层跟玻璃一样的保护壳,你不凑到跟前去看,根本发现不了它的存在。它的成本已经降到了跟一套高级车载音响差不多的水平,再也不是当初只有百万级测试车才能装的稀罕东西。
我表妹上次坐我车,看到前面车挡风玻璃那里嵌的激光雷达,凑过来问,这东西发的激光会不会伤眼睛啊?晚上开车会不会晃得人睁不开眼?
我当时拿手机的摄像头对着那台激光雷达的发射口凑过去,屏幕上连个亮斑都没有。因为它发的是近红外光,人眼根本看不见,功率低到跟你家的电视遥控器差不多,哪怕你凑到跟前去盯十分钟,都不会有任何不舒服。
真的别瞎担心。
之前大家讨论技术路线的时候,总喜欢把激光雷达和纯视觉放在对立面,好像选了一个就得把另一个扔了。其实根本不是这么回事——你平时开车,眼睛是用来认路、看标志、分辨红绿灯的,但你心里对距离的判断,从来不是靠眼睛“看”出来的,是你开了几万小时车之后,本能估算出来的。激光雷达就是帮车补上那个“本能的距离感”,让它在看不清的雨雾天、在光线晃的正午,不会把距离算错。
上周我在路口等红灯,看到那台测试车缓缓开过,车顶的激光雷达还在慢悠悠转,旁边的外卖小哥窜过去,它稳稳地减速,等小哥过去之后再慢慢加速。没有什么玄乎的黑科技,就是一堆工程师蹲在路边,跟热浪、跟雨丝、跟那些突然窜出来的电动车,磨了一年又一年,才磨出来的一点点靠谱的能力。
作者|科技
排版|科技
审核|小北